

- Informacje dla użytkownikaTPS/i Interface Signal Descriptions
- Informacje ogólne
- Wejścia cyfrowe
- Welding start (Spawanie wł.) - Single Bit
- Robot ready (Robot gotowy) - Single Bit
- Working mode (tryb pracy) - Group Bit
- Gas on (Gaz wł.) - Single Bit
- Wire forward (Drut naprzód) - Single Bit
- Wire backward (Drut wstecz) - Single Bit
- Error reset (Resetowanie błędów) - Single Bit
- TouchSensing (Wykrywanie styku ze spawanym elementem) - Single Bit
- Torch blow out (Przedmuchiwanie palnika spawalniczego) - Single Bit
- Processline select (Wybór linii procesu) - Group Input
- Welding simulation (Symulacja spawania) - Single Bit
- Synchropulse on (SynchroPuls wł.) - Single Bit
- TAC on (TAC włączony) - Single Bit
- Cap shaping (powstawanie kalot) - Single Bit
- Pilot arc on (Łuk pilotujący wł.) - Single Bit
- Booster manual (Wzmacniacz ręcznie) - Single Bit
- ColdWire disable (Przerwane doprowadzanie zimnego drutu) - Single Bit
- WireBrake on (włączony hamulec drutu) - Single Bit
- Torchbody Xchange (Wymiana korpusu palnika) - Single Bit
- Teach mode - Single Bit
- WireSense start - Single Bit
- WireSense break - Single Bit
- WireSense joint type (Typ złącza WireSense) - Group Input
- TWIN mode (Tryb pracy TWIN) - Group Input
- Documentation mode (Tryb dokumentacji) - Single Bit
- Disable process controlled correction (Dezaktywacja korekty zależnej od procesu) - Single Bit
- ExtInput 1-8 (Wejście zewnętrzne 1–8) - Single Bit
- Job number (Numer zadania) - Group Input
- Welding characteristic (Numer charakterystyki) - Group Input
- Seam number (Numer spoiny) - Group Input / Analog Input
- Contact tip short circuit detection on (wykrywanie zwarcia końcówki prądowej włączone) - Single Bit
- Wejścia analogowe
- Wire feed speed command value (wartość zadana prędkości podawania drutu) - Group Input / Analog Input
- Main- / Hotwire current command value (Wartość zadana prądu głównego/hot-wire) - Analog Input
- Arclength correction (Korekta długości łuku spawalniczego) - Group Input / Analog Input
- Hotwire current (hot-wire) - Group Input / Analog Input
- Pulse-/ dynamic correction (Korekta pulsu/dynamiki) - Group Input / Analog Input
- Wire correction (DynamicWire) (korekta drutu)
- Wire retract correction (Korekta cofania drutu) - Group Input / Analog Input
- Wire retract end (Cofanie drutu na końcu spawania) - Analog Input
- Welding speed (Prędkość spawania) - Group Input / Analog Input
- Wire positioning start (pozycja drutu przed rozpoczęciem spawania) - Analog Input
- Plasma gas command value (wartość zadana gazu plazmotwórczego) - Analog Input
- Wire forward / backward length (Określenie długości nawlekania drutu / cofania drutu) - Group Input / Analog Input
- WireSense trigger level - Group Input / Analog Input
- Wyjścia cyfrowe
- Definicja
- Heartbeat power source (Heartbeat power source) - Single Bit
- Power source ready (Urządzenie spawalnicze gotowe) - Single Bit
- Warning (Ostrzeżenie) - Single Bit
- Process active (Proces aktywny) - Single Bit
- Current flow (Przepływ prądu) - Single Bit
- Arc stable / Touch signal (Łuk stabilny / Sygnał zetknięcia) - Single Bit
- Sygnał Main current (Sygnał prądu głównego) - Single Bit
- Touch signal (Sygnał zetknięcia) - Single Bit
- Collisionbox active (CrashBox aktywny) - Single Bit
- Robot motion release (Zezwolenie na ruch robota) - Single Bit
- Wire stick workpiece (Przywieranie drutu do elementu spawanego) - Single Bit
- Electrode overloaded (Przeciążenie elektrody)
- Short circuit contact tip (Zwarcie końcówki prądowej) - Single Bit
- Parameter selection internally (Wewnętrzny wybór parametrów) - Single Bit
- Characteristic number valid (Ważny numer charakterystyki) - Single Bit
- Torchbody gripped (Korpus palnika spawalniczego zamontowany) - Single Bit
- Command value out of range (Wartość zadana poza zakresem) - Single Bit
- Correction out of range (Wartość korekty poza zakresem) - Single Bit
- Limitsignal
(Sygnał limitu) - Single Bit - Standby active (Aktywny tryb gotowości) - Single Bit
- Main supply status (Status napięcia sieciowego) - Single Bit
- Sensor Status 1 (Status czujnika 1) - Single Bit
- Sensor Status 2 (Status czujnika 2) - Single Bit
- Sensor Status 3 (Status czujnika 3) - Single Bit
- Sensor Status 4 (Status czujnika 4) - Single Bit
- Function status (Status funkcji) - Single Bit
- Safety status - Single Bit
- Notification (Powiadomienie) - Single Bit
- System not ready - Single Bit
- Pulse current active (Prąd pulsujący aktywny) - Single bit
- Pilot arc active (Łuk pilotujący aktywny) - Single bit
- Process run (Uruchomienie procesu) - Single bit
- Process Bit (Bit procesu) - Group Output
- Active process line (Aktywna linia technologiczna) - Single Bit
- Touch signal gas nozzle - Single Bit
- Twin synchronization active - Single Bit
- ExtOutput 1-8 (Wyjście zewnętrzne 1-8) - Single Bit
- Wyjścia analogowe
- Welding voltage (Napięcie spawania) - Group Output / Analog Output
- Welding current (Prąd spawania) - Group Output / Analog Output
- Wire feed speed (Prędkość podawania drutu) - Group Output / Analog Output
- Actual real value for seam tracking (Aktualna wartość rzeczywista wyszukiwania spoiny) - Group Output / Analog Output
- Error number (Numer błędu) - Group Output / Analog Output
- Warning number (Numer ostrzeżenia) - Group Output / Analog Output
- Motor current M1 (Prąd silnika M1) - Group Output / Analog Output
- Motor current M2 (Prąd silnika M2) - Group Output / Analog Output
- Motor current M3 (Prąd silnika M3) - Group Output / Analog Output
- Actual real value AVC (wartość rzeczywista AVC) - Group Output / Analog Output
- Resistance (Rezystancja) - Single Bit
- Wire position (Położenie drutu) - Group Output / Analog Output
- Wire buffer fill level (Poziom napełnienia bufora drutu) - Group Output / Analog Output
- Dostępne obrazy procesu
- Wskazówki dotyczące stosowania metod spawania: standardowe ręczne MIG/MAG, TIG, elektrodowe i ConstantWire
- Monitorowanie przerwania łuku spawalniczego
- Fronius Data Channel
- Przebieg sygnału w przypadku wybrania trybu pracy „tryb Job”.
- Przebieg sygnału w przypadku wybrania trybu pracy „tryb charakterystyki”.
- WireSense — informacje uzupełniające
- WireSense joint type - Opis
- WireSense trigger level - Opis
- Opis procesu WireSense contour sensing mode (wykrywanie konturów)
- Opis procesu WireSense joint type detection (wykrywanie typu złącza)
- Krzywa sygnału w trybie wykrywania typu złącza (joint type detection mode) dla złącza zakładkowego
- Krzywa sygnału w trybie wykrywania typu złącza dla złącza teowego
- Krzywa sygnału w trybie wykrywania typu złącza dla złącza YV
- Krzywa sygnału w trybie wykrywania typu złącza dla złącza I
- Krzywa sygnału w trybie wykrywania typu złącza dla złącza kołnierzowego
- Krzywa sygnału w trybie wykrywania typu złącza dla złącza narożnego
- Krzywa sygnału WireSense break (możliwe tylko w trybie contour sensing mode)
- Krzywa sygnału contour sensing mode (trybu wykrywania konturu) przy różnych geometriach powierzchni
- Przedstawienie możliwego zakresu pomiaru WireSense
- Uwaga dotycząca pomiaru wysokości dla złączy zakładkowych z opadającymi flankami
- Informacja dotycząca przekroczenia czasu zajarzenia (Ignition Timeout)
- WireSense Isolated mode
- Sygnały dostępne do kontroli elementu
- Limit Monitoring - Funkcje i aktywacja
- Limit Monitoring – szczegóły poszczególnych parametrów
- Monitorowanie napięcia
- Monitorowanie prądu
- Monitorowanie prędkości podawania drutu
- Monitorowanie czasu spawania
- Monitorowanie energii
- Ustawienie reakcji przy przekroczeniu lub nieosiągnięciu limitów:
- Ustawienie reakcji przy przekroczeniu lub nieosiągnięciu limitów dla mocy silnika
- Smart Manager + OPT/i Jobs (4,067,002)
035-12062026
Informacje ogólne
Stosowane typy danych
UINT 16 (Unsigned Integer) = liczba całkowita z zakresu od 0 do 65 535.
SINT 16 (Signed Integer) = liczba całkowita z zakresu od -32 768 do 32 767.
Przykładowe przeliczenia:- Dla wartości dodatniej (SINT 16) = żądana prędkość podawania drutu × współczynnik = 12,3 m/min × 100 = 1230dec = 04CEhex.
- Dla wartości dodatniej (SINT 16) = żądana wartość korekty długości łuku spawalniczego × współczynnik = -6,4 × 10 = -64dec = FFC0hex.
Unsigned (UINT): | ||
|---|---|---|
Typ: | Unsigned 16 Bit integer = 16 bitów | |
Zakres: | 0 do 65535 | |
0000 | -10 | (0000000000000000) |
32767 | 0 | (0111111111111111) |
65535 | +10 | (1111111111111111) |
Signed (SINT): | ||
|---|---|---|
Typ: | Signed 16 Bit integer (15 bitów + 1 Sign-Bit*, tj. znak -/+) | |
Zakres: | od -32768 do 32767 | |
0000 | 0000 | (0*000000000000000) |
56 | 56 | (0*000000000111000) |
-64 | -64 | (1*111111111000000) |
* = jeśli podana wartość ma ujemny znak, bit znaku jest Bit High — patrz oznaczenia. | ||
Reakcja urządzenia spawalniczego na podłączenie interfejsu
Po połączeniu urządzenia spawalniczego serii urządzeń TPS/i z interfejsem robota ustawienia urządzenia spawalniczego pozostają niezmienione (2-takt, 2-takt specjalny itd.).
Po połączeniu urządzenia spawalniczego serii urządzeń TPS z interfejsem robota urządzenie spawalnicze wybiera automatycznie 2-takt.
Dostępność funkcji
Z powodu aktualizacji w danym urządzeniu mogą być dostępne funkcje, które nie są opisane w tym dokumencie, oraz nie być dostępne niektóre funkcje opisane w tym dokumencie.
Czas transmisji sygnału

Schemat czasu transmisji sygnału; przedstawione sygnały służą tylko jako przykłady
Bezpieczeństwo
NIEBEZPIECZEŃSTWO!
Niebezpieczeństwo wskutek błędów obsługi i nieprawidłowego wykonywania prac.
Skutkiem mogą być poważne uszczerbki na zdrowiu i straty materialne.
Wszystkie prace i funkcje opisane w tym dokumencie mogą wykonywać tylko technicznie przeszkoleni pracownicy.
Przeczytać i zrozumieć cały niniejszy dokument.
Przeczytać i zrozumieć wszystkie przepisy dotyczące bezpieczeństwa i dokumentację użytkownika niniejszego urządzenia i wszystkich komponentów systemu.
Wejścia cyfrowe
Welding start (Spawanie wł.) - Single Bit
Zbocze narastające sygnału Welding start zapoczątkowuje proces spawania.
- Proces spawania jest kontynuowany, dopóki sygnał Welding start jest aktywny.
Wyjątki: Sygnał Robot ready jest nieaktywny lub urządzenie spawalnicze informuje o błędzie (np.: nadmierny wzrost temperatury, za mała ilość płynu chłodzącego itd.). - Sygnał Welding start może zostać uaktywniony niezależnie od trybu pracy (wewnętrzny wybór parametrów, charakterystyki 2-taktu specjalnego, tryb Job itd.).
- Dopóki sygnał Welding start pozostaje aktywny, nie można uaktywnić Touch mode.
- W trybie podawania pojedynczego drutu następuje rozpoczęcie procesu spawania dla aktywnego urządzenia spawalniczego.
- W trybie TWIN następuje rozpoczęcie procesu spawania dla obu urządzeń spawalniczych.
Robot ready (Robot gotowy) - Single Bit
Ten sygnał jest aktywowany przez robota w momencie, gdy jest on gotowy do spawania.
- Jeśli sygnał zostanie zresetowany przez robota w trakcie spawania, proces spawania zostanie zakończony w sposób kontrolowany (bez ewentualnej procedury wypełniania krateru).
- Dodatkowo zgłaszany jest błąd Robot not ready. Ten błąd trzeba zresetować na panelu obsługowym urządzenia spawalniczego lub za pośrednictwem interfejsu robota.
- Jeśli sygnał Robot ready nie jest ustawiony, istnieje możliwość wprowadzenia wartości zadanych w trybie pracy Wybór parametrów wewnętrznych.
Working mode (tryb pracy) - Group Bit
Ten sygnał służy do wyboru trybu pracy urządzenia spawalniczego.
Zakres wartości trybu pracy: | |||||
|---|---|---|---|---|---|
Bit 4 | Bit 3 | Bit 2 | Bit 1 | Bit 0 | Opis |
0 | 0 | 0 | 0 | 0 | Wewnętrzny wybór parametrów |
0 | 0 | 0 | 0 | 1 | Charakterystyki 2-taktu specjalnego |
0 | 0 | 0 | 1 | 0 | Tryb Job |
0 | 1 | 0 | 0 | 0 | Charakterystyki 2-taktu |
0 | 1 | 0 | 0 | 1 | 2-takt MIG/MAG Standard Manual |
1 | 0 | 0 | 0 | 0 | Tryb spoczynkowy |
1 | 0 | 0 | 0 | 1 | Zatrzymanie pompy płynu chłodzącego |
1 | 1 | 0 | 0 | 0 | Pomiar R/L |
- Panel obsługowy lub zdalne sterowanie umożliwiają wprowadzenie wszystkich wartości zadanych i ustawień materiału istotnych podczas spawania. Ułatwia to tworzenie i zapisywanie zadań.
- Wszystkie inne sygnały pochodzą z robota.
- Parametry można wprowadzać również podczas spawania.
- Tryb pracy 4-takt
- Tryb pracy 4-takt specjalny
- Elektroda
- TIG
- W celu wybrania parametrów spawania określających analogowe wartości zadane i numer charakterystyki (ID charakterystyki) należy użyć prawidłowego numeru charakterystyki. Numery charakterystyk można znaleźć w zestawieniu charakterystyk w interfejsie web urządzenia spawalniczego.
- Numer charakterystyki definiuje również metodę spawania (MIG/MAG Standard-Synergic, MIG/MAG Puls-Synergic, MIG/MAG LSC, MIG/MAG PMC, MIG/MAG CMT, TIG, zimny drut TIG, TIG DynamicWire, HotWire).
- Dostępne są tylko te charakterystyki, które wcześniej odblokowano dla urządzenia spawalniczego.
- W charakterystykach 2-taktu specjalnego są stosowane parametry początku i końca spawania.

Przebieg sygnału trybu 2-takt specjalny
- Wybór parametrów spawania odbywa się za pomocą danych zapisanych w zadaniu.
- Funkcja EasyJob jest dezaktywowana po podłączeniu modułu CC (RI IO/i lub RI IO PRO/i).
- Nie istnieje zadanie o numerze 0. Po wybraniu numeru zadania 0 możliwy jest wybór zadania na panelu obsługowym urządzenia spawalniczego.
- W celu wybrania parametrów spawania określających analogowe wartości zadane i numer charakterystyki (ID charakterystyki) należy użyć prawidłowego numeru charakterystyki. Numery charakterystyk można znaleźć w zestawieniu charakterystyk w interfejsie web urządzenia spawalniczego.
- ID charakterystyki definiuje również metodę spawania (MIG/MAG Standard-Synergic, MIG/MAG Puls-Synergic, MIG/MAG LSC, MIG/MAG PMC, MIG/MAG CMT itd.).
- Dostępne są tylko te charakterystyki, które wcześniej odblokowano dla urządzenia spawalniczego.

Przebieg sygnału trybu 2-taktowego
W przypadku charakterystyk MIG/MAG Standard Manual konieczne jest użycie charakterystyki 2-taktu.
Opis metody MIG/MAG Standard-Manuell 2-Takt:- Metoda spawania Spawanie MIG/MAG Standard Manual to metoda spawania MIG/MAG bez synergii. Zmiana jednego parametru nie powoduje automatycznego dostosowania pozostałych parametrów. Wszystkie parametry (prędkość podawania drutu, napięcie spawania, dynamika) możliwe do zmiany wymagają oddzielnego ustawienia odpowiednio do wymogów procesu spawania.
- Ten sygnał służy do przestawiania urządzenia spawalniczego na tryb Idle mode. W trybie Idle mode napięcie zasilające wzmacniacza jest redukowane do minimum, aby zmniejszyć pobór mocy.
- W tym trybie pracy nie można uruchamiać niektórych procesów, w tym Welding start, Wire forward, Wire backward, TouchSensing i Teachen.
- W trybie Working mode 17 stan pompy płynu chłodzącego jest zmieniany na „Stop” (możliwe jest to również z poziomu zewnętrznego sterownika). Cyrkulacja w obiegu chłodzenia zostaje przerwana, wszystkie inne funkcje urządzenia spawalniczego pozostają aktywne. Working mode 17 nie ma wpływu na parametr procesu „Tryb pracy chłodnicy”.
- Po zakończeniu trybu Working mode 17 należy ponownie wybrać wymagany tryb pracy.
- Wybranie trybu Working mode 17 uniemożliwia spawanie.
- W trybie Working mode 24 dokonywany jest pomiar rezystancji obwodu spawania (R) i indukcyjności obwodu spawania (L) systemu spawania.
Warunki pomiaru R/L:
System spawania musi być całkowicie zmontowany z zamkniętym obwodem spawania z uchwytem spawalniczym i pakietem przewodów uchwytu spawalniczego, podajnikami drutu, przewodem masy i zestawem przewodów połączeniowych.
Przeprowadzanie pomiaru R/L:- Wybrać tryb Working mode 24 z poziomu robota lub sterownika. Zostaną wyświetlone bieżące wartości indukcyjności obwodu spawania i rezystancji obwodu spawania.
- WAŻNE! Styk między zaciskiem masy a elementem spawanym musi nastąpić na oczyszczonej powierzchni elementu spawanego.
- Pomiar R/L jest rozpoczynany sygnałem wejściowym „Wire forward”.
- Po wykonaniu pomiaru w kreatorze regulacji R/L zostaną wyświetlone nowe zmierzone wartości rezystancji obwodu spawalniczego (R) i indukcyjności obwodu spawalniczego (L).
Do przesłania statusu pomiaru (Inactive, Idle, Finished, Error) służy sygnał wyjściowy „Function status”.
Do przesyłania zmierzonej wartości służy sygnał wyjściowy „Resistance”. - Po wybraniu innego trybu pracy kreator regulacji R/L zostanie zamknięty.
Gas on (Gaz wł.) - Single Bit
Sygnał Gas on powoduje otwarcie zaworu elektromagnetycznego i włączenie przepływu gazu.
- Dopóki sygnał jest na poziomie High, zawór elektromagnetyczny gazu pozostaje otwarty.
- Przepływ gazu może zostać włączony niezależnie od trybu pracy (wewnętrzny wybór parametrów, charakterystyki 2-taktu specjalnego, tryb Job itd.).
- W czasie spawania urządzenie spawalnicze steruje wypływem gazu przed spawaniem i po zakończeniu spawania. W związku z tym nie jest konieczne oddzielne włączanie wypływu gazu przed spawaniem i po jego zakończeniu.
- Jeśli sygnał Gas on High występuje przed sygnałem Welding start, wypływ gazu przed spawaniem nie jest włączony w urządzeniu spawalniczym.
- Sygnał Gas on może występować tylko wtedy, gdy równocześnie występuje sygnał Robot ready. W przeciwnym razie przepływ gazu musi zostać włączony za pomocą przycisku w jednym z komponentów systemu Fronius (urządzenie spawalnicze, podajnik drutu, pakiet przewodów uchwytu spawalniczego itd.).
- W trybie podawania pojedynczego drutu z zastosowaniem korpusu palnika -Single- otwierany jest zawór elektromagnetyczny gazu aktywnej linii procesu.
- W trybie TWIN otwierane są oba zawory elektromagnetyczne gazu.
- Podczas spawania z użyciem korpusu palnika TWIN zawsze otwierane są oba zawory elektromagnetyczne gazu.
Wire forward (Drut naprzód) - Single Bit
Sygnał Wire forward uruchamia podajnik drutu.
- Drut elektrodowy jest wprowadzany do pakietu przewodów bez włączania prądu i otwierania gazu.
- Podajnik drutu może zostać uruchomiony niezależnie od trybu pracy (wewnętrzny wybór parametrów, charakterystyki 2-taktu specjalnego, tryb Job itd.).
- Sygnał odpowiada stanowi przycisku nawlekania drutu na panelu obsługowym urządzenia spawalniczego, na podajniku drutu i na pakiecie przewodów uchwytu spawalniczego. Sposób działania przycisku nawlekania drutu jest dokładnie opisany w instrukcjach obsługi poszczególnych komponentów systemu / dokumentacji całego systemu spawania.
- Dopóki występuje sygnał Wire forward, nie może wystąpić sygnał Wire backward.
- Sygnał Wire forward może występować tylko wtedy, gdy równocześnie występuje sygnał Robot ready. W przeciwnym razie nawlekaniem drutu należy sterować za pomocą przycisku nawlekania drutu w jednym z komponentów systemu Fronius (podajnik drutu, pakiet przewodów uchwytu spawalniczego itd.).
- Drut elektrodowy można nawlekać na odległość maks. 50 m (164 feet 0.5 inch) (=zatrzymanie bezpieczeństwa).
- Sygnał impulsowy = drut elektrodowy jest wysuwany na około 1 mm (0.039 inch).
- Sygnał ciągły = funkcja pełzania — gdy tylko drut elektrodowy dotknie masy spawanego elementu, podajnik drutu zostanie zatrzymany.
- W trybie podawania pojedynczego drutu elektrodowego podawany jest drut elektrodowy aktywnej linii procesu.
- W trybie TWIN podawane są oba druty elektrodowe.
- Jeżeli tryb pracy TWIN zmieni się podczas podawania drutu, podawanie zostanie dostosowane do zmiany.
Wire backward (Drut wstecz) - Single Bit
Sygnał Wire backward powoduje cofanie drutu elektrodowego.
- Można go użyć, aby wyciągnąć całość lub określony odcinek drutu elektrodowego z uchwytu spawalniczego.
- Cofanie można uaktywnić niezależnie od trybu pracy (wewnętrzny wybór parametrów, charakterystyki 2-taktu specjalnego, tryb Job itd.).
- Sygnał odpowiada stanowi przycisku cofania drutu na panelu obsługowym urządzenia spawalniczego, na podajniku drutu i na pakiecie przewodów uchwytu spawalniczego. Działanie przycisku cofania drutu jest dokładnie opisane w instrukcjach obsługi poszczególnych komponentów systemu / dokumentacji całego systemu spawania.
- Dopóki występuje sygnał Wire backward, nie może wystąpić sygnał Wire forward.
- Sygnał Wire backward może występować tylko wtedy, gdy równocześnie występuje sygnał Robot ready. W przeciwnym razie cofaniem drutu elektrodowego należy sterować za pomocą przycisku cofania drutu w jednym z komponentów systemu Fronius (podajnik drutu, pakiet przewodów uchwytu spawalniczego itd.).
- Drut elektrodowy można wycofać na odległość maks. 50 m (164 feet 0.5 inch) (=zatrzymanie bezpieczeństwa).
- Sygnał impulsowy = drut elektrodowy jest cofany około 1 mm (0.039 inch).
- Sygnał ciągły = stałe cofanie drutu.
- W trybie podawania pojedynczego drutu elektrodowego podawany jest drut elektrodowy aktywnej linii procesu.
- W trybie TWIN podawane są oba druty elektrodowe.
- Jeżeli tryb pracy TWIN zmieni się podczas podawania drutu, podawanie zostanie dostosowane do zmiany.
Error reset (Resetowanie błędów) - Single Bit
Jeżeli w urządzeniu spawalniczym wystąpi komunikat o błędzie, zresetowanie błędu umożliwia sygnał Error reset.
W celu pomyślnego zresetowania błędu, sygnał musi występować przez co najmniej 10 ms.
NIEBEZPIECZEŃSTWO!
Niebezpieczeństwo wskutek niespodziewanego rozpoczęcia procesu spawania.
Skutkiem mogą być poważne uszczerbki na zdrowiu i straty materialne.
Przed zresetowaniem komunikatu o błędzie sygnałem Error reset należy koniecznie usunąć przyczynę wystąpienia błędu.
NIEBEZPIECZEŃSTWO!
Niebezpieczeństwo wskutek niespodziewanego rozpoczęcia procesu spawania, gdy sygnał Error reset jest cały czas aktywny i równocześnie wystąpi sygnał Welding start.
Skutkiem mogą być poważne uszczerbki na zdrowiu i straty materialne.
Należy pamiętać, że sygnał Welding start nie może występować w czasie usuwania przyczyn usterki, kiedy jednocześnie występuje sygnał Error reset.
Dodatkowa informacja dotycząca systemów TWIN:
Sygnał powoduje zresetowanie błędu w obu urządzeniach spawalniczych.
TouchSensing (Wykrywanie styku ze spawanym elementem) - Single Bit
OSTROŻNIE!
Niebezpieczeństwo mimowolnych reakcji przy niespodziewanym porażeniu elektrycznym.
Gdy funkcja TouchSensing jest aktywna, drut elektrodowy / dysza gazowa jest pod napięciem ok. 70 V (maks. 3 A).
Przy dotknięciu możliwe jest niegroźne, ale odczuwalne porażenie elektryczne. Skutkiem mogą być obrażenia ciała.
Jeżeli funkcja TouchSensing jest aktywna, nie dotykać drutu elektrodowego ani korpusu palnika (dyszy gazowej, końcówki prądowej itd.).
Przy włączonym trybie Teach mode nie dotykać elementów przewodzących prąd elektryczny, z którymi stykają się drut elektrodowy i korpus palnika (dysza gazowa, końcówka prądowa itd.).
Sygnał TouchSensing umożliwia wykrywanie zetknięcia drutu elektrodowego lub dyszy gazowej ze spawanym elementem, czyli zwarcia między spawanym elementem a drutem elektrodowym lub dyszą gazową.
- Gdy występuje sygnał TouchSensing, na panelu obsługowym urządzenia spawalniczego widoczny jest napis touch; drut elektrodowy / dysza gazowa jest pod napięciem około 70 V (prąd ograniczony do maks. 3 A).
- Zwarcie jest sygnalizowane sterownikowi robota sygnałem Arc stable / Touch signal (patrz część Arc stable / Touch signal (Łuk stabilny / Sygnał zetknięcia) - Single Bit), bądź sygnałem Touch signal (patrz część Touch signal (Sygnał zetknięcia) - Single Bit).
- Emisja sygnałów Arc stable / Touch signal (patrz część Arc stable / Touch signal (Łuk stabilny / Sygnał zetknięcia) - Single Bit) bądź sygnału Touch signal (patrz część Touch signal (Sygnał zetknięcia) - Single Bit) trwa o 0,3 sekundy dłużej niż prąd zwarciowy.
- Dopóki występuje sygnał Welding start, nie jest możliwe uaktywnienie sygnału TouchSensing.
- Proces spawania może zostać rozpoczęty także wtedy, gdy sygnał TouchSensing jest aktywny. Wówczas automatycznie dezaktywuje się funkcja wykrywania styku ze spawanym elementem.
- Sygnał TouchSensing można uaktywnić niezależnie od trybu pracy (wybór parametrów wewnętrznych, charakterystyki 2-taktu specjalnego, tryb Job itd.).
Funkcja / przebieg sygnału TouchSensing:

WSKAZÓWKA!
Ryzyko związane z nałożeniem się sygnałów.
Skutkiem mogą być problemy w połączeniu z opcją WireBrake.
Po wyłączeniu sygnału TouchSensing odczekać 4 sekundy, zanim zostanie włączony inny sygnał.
- Sygnał TouchSensing jest włączany w obu urządzeniach spawalniczych, ale jest aktywny zawsze tylko dla jednego drutu elektrodowego.
- W trybie podawania pojedynczego drutu elektrodowego podawany jest drut elektrodowy aktywnej linii procesu.
- W trybie TWIN stosowany jest drut elektrodowy głównej linii procesu (Lead), tzn. tylko w razie styku drutu elektrodowego urządzenia spawalniczego -Lead- generowane są sygnały TouchSensing.
Dodatkowe informacje o działaniu funkcji TouchSensing z dyszą gazową:
Jeśli wykrywanie pozycji ma następować wskutek dotknięcia spawanego elementu dyszą gazową (zamiast drutem elektrodowym), dysza gazowa musi być połączona z przewodem prądu spawania poprzez opcję TouchSensing Adv. lub zdalne sterowanie.
Dysza gazowa + zdalne sterowanie:- Zdalne sterowanie jest niezbędne, aby w przypadku ewentualnego dotknięcia dyszą gazową spawanego elementu w trakcie spawania:
- uniknąć przepływu niedozwolonych prądów przez połączenie między dyszą gazową i przewodem prądu spawania;
- zapobiec wpływowi na proces spawania.
- Przy rozpoznawaniu pozycji przez dotknięcie dyszą gazową prąd zwarciowy przepływa tak długo, aż zostaną naładowane kondensatory zdalnego sterowania (kilka milisekund). Aby zagwarantować poprawne wykrywanie pozycji przez sterownik robota, sygnały Arc stable i TouchSensing trwają o 300 milisekund dłużej niż prąd zwarciowy.
- Opcja OPT/i Touch Sense Adv. może posłużyć do wykrywania, czy dysza gazowa dotyka spawanego elementu („dotykanie dyszą gazową”). Dodatkowo rozróżnia się przy tym, czy spawanego elementu dotknęła dysza gazowa, czy drut elektrodowy.
- Ponadto opcja OPT/i Touch Sense Adv. sprawdza, czy występuje zwarcie między dyszą gazową a końcówką prądową. (patrz Sygnał Short circuit contact tip w części Short circuit contact tip (Zwarcie końcówki prądowej) - Single Bit i Sygnał Touch signal gas nozzle w części Touch signal gas nozzle - Single Bit).
Torch blow out (Przedmuchiwanie palnika spawalniczego) - Single Bit
Jeśli w podajniku drutu robota jest wbudowany dodatkowy zawór elektromagnetyczny sprężonego powietrza, do sterowania nim służy sygnał Torch blow out.
Sygnał ten jest stosowany do pozbywania się zanieczyszczeń z dyszy gazowej w trakcie czyszczenia palnika spawalniczego.
Processline select (Wybór linii procesu) - Group Input
Ten sygnał służy do wybierania wymaganej linii procesu.
Sygnał jest dostępny tylko wtedy, gdy:- W urządzeniu spawalniczym jest obecna opcja podwójnej głowicy OPT/i TPS Robotics.
- Każda linia procesu ma własny podajnik drutu.
Bit 1 | Bit 0 | Opis |
|---|---|---|
0 | 0 | Podajnik drutu 1 (ustawienie domyślne) |
0 | 1 | Podajnik drutu 2 |
1 | 0 | Podajnik drutu 3 |
- Przełączanie między liniami procesu może być realizowane tylko przez robota.
- Do nieaktywnych podajników drutu dopływa napięcie, magistrala systemowa jest wyłączona. Wynikają z tego następujące ograniczenia:
- Dostępna aktualizacja oprogramowania jest przeprowadzana w podajniku drutu tylko wtedy, gdy jest on częścią wybranej linii procesowej.
- Sygnał CAT nieaktywnych podajników drutu nie jest analizowany.
- W przypadku pakietów przewodów nieaktywnych linii procesowych nie można korzystać z testu gazu, nawlekania drutu, cofania drutu itd.
- Z pakietów przewodów nieaktywnych linii procesowych nie są odczytywane identyfikatory uchwytu spawalniczego.
- Zdalne sterowanie nieaktywnych linii procesowych jest również nieaktywne.
Welding simulation (Symulacja spawania) - Single Bit
Urządzenie spawalnicze symuluje rzeczywisty proces spawania za pomocą sygnału Welding simulation.
- W ten sposób można prześledzić zaprogramowany w sterowniku robota tor spawania bez faktycznego spawania.
- Wszystkie sygnały są ustawiane tak samo, jakby spawanie odbywało się w rzeczywistości (bez wartości rzeczywistych)
- Process active
- Current flow
- Arc stable
- Robot motion release
- Main current signal
- Nie następuje zajarzenie łuku spawalniczego (sygnał Welding start).
- Drut elektrodowy nie jest podawany (sygnał Wire forward i Wire backward).
- Nie następuje wysterowanie zaworu elektromagnetycznego gazu (sygnał Gas on).
- Nie następuje wysterowanie zaworu przedmuchiwania (sygnał Torch blow out).
Synchropulse on (SynchroPuls wł.) - Single Bit
Sygnał Synchropulse on służy do uaktywniania/dezaktywowania funkcji SynchroPuls zgodnie z ustawieniami wprowadzonymi w urządzeniu spawalniczym. Sygnał może zostać ustawiony przed spawaniem lub w jego trakcie.
TAC on (TAC włączony) - Single Bit
Dla metody spawania Spawanie TIG DC dostępna jest funkcja sczepiania.
Jeśli w Parametrach procesowych / Ustawienia TIG DC dla parametru „Sczepianie” (4) ustawi się czas, tryby pracy 2-takt i 4-takt mają przypisaną funkcję sczepiania. Przebieg trybów pracy pozostaje niezmieniony.
Na wyświetlaczu na pasku stanu świeci wskaźnik „Sczepianie” (TAC):

W tym czasie dostępny jest pulsujący prąd spawania, który optymalizuje zlewanie się jeziorka spawalniczego podczas sczepiania dwóch elementów.
Sposób działania funkcji sczepiania, gdy wybrana jest metoda spawania „Spawanie TIG DC”:

| Legenda: |
| I-P | Prąd pulsujący | |
I-S | Prąd startowy |
| F-P | Częstotliwość impulsów *) | |
I-E | Prąd końcowy |
| dcY | Cykl pracy | |
tup | Narastanie |
| I-G | Prąd podstawowy | |
tDown | Opadanie |
| I-1 | Prąd główny | |
*) (1/F-P = odstęp czasowy między dwoma impulsami) | |||||
WSKAZÓWKA!
Dla pulsującego prądu spawania obowiązują następujące zasady:
Urządzenie spawalnicze automatycznie reguluje parametr pulsowania w zależności od ustawienia natężenia prądu głównego (I-P).
Nie trzeba ustawiać żadnych parametrów pulsowania.
- po upływie fazy prądu startowego (I-S)
- z fazą Narastanie (tup)
- Po zakończeniu fazy opadania (tDown)
- przed fazą prądu końcowego (I-E)
Pulsujący prąd spawania jest utrzymywany aż do fazy prądu końcowego (I-E) (parametr sczepiania w TIG DC ustawiony na „wł.”).
Cap shaping (powstawanie kalot) - Single Bit
Tylko w iWave AC/DC!
Sygnał Powstawanie kalot umożliwia automatyczne powstawanie kalot po wybraniu metody spawania AC.
Jest w nim uwzględniona ustawiona średnica elektrody, aby uzyskać optymalne wyniki. Funkcja automatycznego powstawania kalot w czasie rozpoczynania spawania zapewnia powstanie optymalnej kaloty. Następnie powstawanie kalot jest automatycznie dezaktywowane i spawanie musi zostać wznowione.
Zakres ustawień: wył. / wł.
Ustawienie domyślne: wył.
Wył.: Funkcja automatycznego powstawania kalot jest nieaktywna.
Wł.: Na początku spawania jest formowana optymalna kalota przy danej średnicy elektrody wolframowej.
Następnie funkcja automatycznego powstawania kaloty jest ponownie resetowana i wyłączana.

(1) — przed zajarzeniem
(2) — po zajarzeniu
(2) — po zajarzeniu
Pilot arc on (Łuk pilotujący wł.) - Single Bit
Zbocze narastające sygnału Pilot arc on powoduje uruchomienie łuku pilotującego przy spawaniu plazmowym.
- Dopóki występuje sygnał Pilot arc on, łuk pilotujący przy spawaniu plazmowym jest włączony.
Wyjątki: Sygnał Robot ready jest nieaktywny lub urządzenie spawalnicze wysyła komunikat o błędzie (np. nadmierna temperatura, zbyt mała ilość płynu chłodzącego itp.). - Łuk pilotujący pozostaje aktywny po zgaśnięciu głównego łuku spawalniczego tak długo, jak długo występuje sygnał Pilot arc on.
- Sygnał Pilot arc on można uaktywnić niezależnie od trybu pracy (wewnętrzny wybór parametrów, charakterystyki 2-taktu specjalnego, tryb Job itd.).
- Nie można uaktywnić trybu Touch mode i nawlekania drutu, dopóki występuje sygnał Pilot arc on.
Booster manual (Wzmacniacz ręcznie) - Single Bit
Za pomocą tego sygnału można dezaktywować automatyczne włączanie trybu Idle mode.
Po pewnym czasie bez korzystania ze spawania urządzenie spawalnicze przechodzi do trybu Idle mode. W trybie Idle mode napięcie zasilające wzmacniacza jest redukowane do minimum, aby zmniejszyć pobór mocy.
Wzmacniacz jest inicjalizowany ponownie zawsze po rozpoczęciu spawania. Dlatego może wystąpić krótkie opóźnienie rzędu milisekund, zanim wzmacniacz będzie ponownie aktywny.
Uwaga: Jeśli ten sygnał zostanie uaktywniony, pobór mocy na biegu jałowym może wzrosnąć powyżej 50 W.
ColdWire disable (Przerwane doprowadzanie zimnego drutu) - Single Bit
Sygnał ten przerywa doprowadzanie drutu zimnego podczas procesu spawania bez zakończenia samego procesu spawania. Jeśli zimny drut zostanie przerwany, ZAWSZE jest przyjmowana ustawiona wartość parametru „Cofanie drutu na końcu spawania”.
WireBrake on (włączony hamulec drutu) - Single Bit
Po uaktywnieniu sygnału WireBrake on drut elektrodowy jest przytrzymywany przez OPT/i MHP WireBrake.
OPT/i MHP WireBrake to element mechaniczny zamontowany między wiązką uchwytu palnika spawalniczego a korpusem palnika.
Sygnał WireBrake on może zostać uaktywniony niezależnie od trybu pracy (wybór parametrów wewnętrznych, charakterystyki 2-taktu specjalnego, trybu Job itd.).
Jeżeli w systemie został wykryty element OPT/i MHP WireBrake, w momencie zadziałania funkcji TouchSensing automatycznie ustawiany jest sygnał WireBrake on.
WSKAZÓWKA!
Ryzyko wskutek nałożenia się sygnałów.
Skutkiem mogą być problemy podczas przytrzymywania drutu elektrodowego.
Wskazane jest nieuaktywnianie żadnego innego sygnału, dopóki jest aktywny sygnał WireBrake on.
Po dezaktywowaniu sygnału WireBrake on, przez 4 sekundy nie uaktywniać żadnego innego sygnału.
Szczegółowy opis przebiegu programu znajduje się w instrukcji obsługi urządzenia Robacta TX 10i/G/W.
Dodatkowa informacja dotycząca systemów TWIN:
Sygnał WireBrake nie jest dostępny dla wiązek uchwytu TWIN.
Torchbody Xchange (Wymiana korpusu palnika) - Single Bit
Sygnał Torchbody Xchange jest dostępny tylko w połączeniu z systemem wymiany korpusu palnika.
Gdy sygnał jest na poziomie High, złącze korpusu palnika jest otwarte.
Sygnał Torchbody Xchange można uaktywnić niezależnie od trybu pracy (wybór parametrów wewnętrznych, charakterystyki 2-taktu specjalnego, tryb Job itd.).
WSKAZÓWKA!
Ryzyko związane z nałożeniem się sygnałów.
Skutkiem mogą być problemy przy wymianie korpusu spawalniczego.
Zaleca się, aby nie uaktywniać żadnego innego sygnału, dopóki jest aktywny sygnał Torchbody Xchange.
Po dezaktywowaniu sygnału Torchbody Xchange, przez 3 sekundy nie należy uaktywniać żadnego innego sygnału.
Szczegółowy opis przebiegu programu zawiera instrukcja obsługi systemu wymiany korpusu palnika.
Teach mode - Single Bit
NIEBEZPIECZEŃSTWO!
Niebezpieczeństwo porażenia prądem przy aktywnym trybie Teach mode. Uaktywnienie trybu Teach mode powoduje, że drut elektrodowy / końcówka prądowa jest pod napięciem około 70 V (maks. 3 A).
Skutkiem mogą być poważne obrażenia ciała lub śmierć.
Nie wolno dotykać drutu elektrodowego ani końcówki prądowej, gdy aktywny jest tryb Teach mode.
Przy aktywnym trybie Teach mode nie wolno dotykać elementów przewodzących prąd elektryczny, z którymi styka się drut elektrodowy lub końcówka prądowa.
Trybu Teach mode można użyć do tworzenia programu robota. Aktywny tryb Teach mode (sygnał High) zapobiega zaginaniu drutu elektrodowego podczas przygotowania robota do pracy.
Tryb Teach mode można uaktywnić niezależnie od trybu pracy (wewnętrzny wybór parametrów, charakterystyki 2-taktu specjalnego, tryb Job itd.).
Po dotknięciu elementu drut elektrodowy jest cyklicznie przesuwany w przód i w tył. Aktualna pozycja drutu jest podawana za pomocą sygnału Wire position.
Zasada działania trybu Teach mode:
 |
|
 |
|
 |
|
- Gdy tylko drut elektrodowy dotknie spawanego elementu, Touch signal przełącza się na High.
- Dopiero, gdy drut elektrodowy ponownie straci styk ze spawanym elementem, Touch signal przełączy się na Low.
WSKAZÓWKA!
Ryzyko w razie korzystania z trybu Teach mode w połączeniu z bardzo miękkimi drutami elektrodowymi.
Wygięte druty elektrodowe mogą być przyczyną wyników spawania niezgodnych z oczekiwaniami.
Bardzo miękkie druty elektrodowe mogą się wyginać podczas stosowania trybu Teach mode. Aby wygięcie drutu elektrodowego nie powodowało upalania drutu, przed rozpoczęciem spawania należy wysunąć drut elektrodowy na około 50 mm (1.97 inch) i skrócić.
- W trybie podawania drutu pojedynczego tryb Teach mode jest aktywowany dla aktywnej linii procesu.
- W trybie TWIN tryb Teach mode jest aktywowany dla obu linii procesu
- częstotliwość próbkowania stanu drutu elektrodowego i styku ze spawanym elementem w przypadku urządzenia spawalniczego -Lead- jest wyższa niż częstotliwość próbkowania dla urządzenia spawalniczego -Trail-.
WireSense start - Single Bit
NIEBEZPIECZEŃSTWO!
Niebezpieczeństwo stwarzane przez energię elektryczną. Przy aktywnym sygnale WireSense start drut elektrodowy / końcówka prądowa jest pod napięciem około 50 V (maks. 1 A).
Skutkiem mogą być poważne obrażenia ciała lub śmierć.
Przy aktywnym sygnale WireSense start nie dotykać drutu elektrodowego ani końcówki prądowej.
Przy aktywnym sygnale WireSense start nie dotykać elementów przewodzących prąd elektryczny, z którymi styka się drut elektrodowy lub końcówka prądowa.
- Funkcja WireSense contour sensing mode (= wykrywanie konturów): służy do skanowania powierzchni/geometrii elementu.
- Ta funkcja jest aktywna po uaktywnieniu sygnału Signal WireSense start i w sytuacji, gdy dla sygnału WireSense trigger level podano wartość mniejszą niż 0,5 mm (0,02 inch).
- Wykrywanie określonego typu złącza (WireSense joint type detection mode) nie jest aktywne w przypadku tej funkcji.
- Sygnał Touch signal nie jest przesyłany w przypadku tej funkcji.
- Funkcja WireSense joint type detection mode (= wykrywanie typu złącza): służy do wykrywania ustawionego typu złącza.
- Ta funkcja jest aktywna po uaktywnieniu sygnału Signal WireSense start i w sytuacji, gdy dla sygnału WireSense trigger level podano wartość większą lub równą 0,5 mm (0,02 inch).
- Dodatkowe informacje na ten temat w punkcie WireSense trigger level - Group Input / Analog Input.
- Bezpośrednio po uaktywnieniu sygnału rozpoczynają się ruchy drutu elektrodowego do przodu i do tyłu.
- Punkt pierwszego zetknięcia drutu elektrodowego ze spawanym elementem staje się położeniem zerowym (punktem referencyjnym) w procesie WireSense.
- Jeżeli funkcja WireSense jest już aktywna (proces WireSense już trwa), drut elektrodowy może być podawany na odległość maksymalnie 24 mm (0.98 inch). Jeżeli spawany element nie zostanie dotknięty na odcinku 24 mm (0.98 inch), podawanie drutu zostanie zatrzymane.
- Przy uruchomieniu funkcji WireSense po raz pierwszy (bez uprzedniego dotknięcia spawanego elementu), drut elektrodowy może być podany na odległość maksymalnie 450 mm (17.72 inch). Jeżeli spawany element nie zostanie dotknięty na odcinku 450 mm (17.72 inch), podawanie drutu zostanie zatrzymane.
Dodatkowe informacje na temat funkcji WireSense zawiera część WireSense — informacje uzupełniające.
Informacja dodatkowa dotycząca systemów TWIN:- W trybie podawania drutu pojedynczego funkcja WireSense jest aktywowana i analizowana tylko dla aktywnej linii procesu.
- W trybie TWIN następuje funkcja WireSense jest aktywowana dla obu linii procesu. Należy zwrócić uwagę na następujące kwestie:
- Touch signal, który może zostać wygenerowany w trybie WireSense joint type detection mode, jest wywoływany tylko w urządzeniu spawalniczym -Lead-.
- Sygnały pozycji przy wykrywaniu konturów (WireSense contour sensing mode) są generowane w interfejsie z dwoma pojedynczymi sygnałami wyjściowymi równocześnie. Są to sygnały Wire position dla
urządzenia spawalniczego 1 i urządzenia spawalniczego 2.
WireSense break - Single Bit
- Ten sygnał odnosi skutek tylko wtedy, gdy proces WireSense jest aktywny w trybie Contour sensing mode, gdy aktywny jest sygnał WireSense start i jeśli wartość WireSense trigger level jest mniejsza niż 0,5 mm.
- Ten sygnał służy do przerwania procesu WireSense, ale jednocześnie do zachowania punktu referencyjnego, który został ustalony przy pierwszym uruchomieniu procesu WireSense.
- Sygnał WireSense break zatrzymuje ruch drutu, podczas gdy sygnał WireSense start jest aktywny — przykładowo po to, aby pokonać dłuższe odległości między dwoma elementami spawanymi (jednak jeżeli drut elektrodowy dotknie spawanego elementu w czasie, gdy sygnał WireSense break jest aktywny, system mimo wszystko wycofa drut elektrodowy, aby zapobiec jego wygięciu).
- Punkt referencyjny, ustalony po uruchomieniu procesu WireSense po raz pierwszy, pozostaje zapisany, podczas gdy sygnał WireSense break jest aktywny.
- Po dezaktywacji sygnału WireSense break ruch drutu elektrodowego jest wznawiany i kontynuowany jest pomiar wysokości.
- Przy występowaniu sygnału WireSense break równolegle wyłączany jest sygnał Arc stable. Gdy sygnał WireSense break zostanie znów wyłączony, sygnał Arc stable jest ponownie aktywowany.
Dodatkowe informacje na temat funkcji WireSense zawiera część WireSense — informacje uzupełniające.
Informacja dodatkowa dotycząca systemów TWIN:- W trybie podawania pojedynczego drutu funkcja WireSense break zatrzymuje tylko drut elektrodowy aktywnej linii procesu.
- W trybie TWIN funkcja WireSense break zatrzymuje oba druty elektrodowe.
WireSense joint type (Typ złącza WireSense) - Group Input
Ten sygnał decyduje o tym, jaki typ złącza ma być wyszukiwany w procesie WireSense. Typ złącza wybiera się przed rozpoczęciem procesu WireSense (patrz sekcja WireSense start - Single Bit).
Zakres wartości WireSense joint type (Typ złącza): | ||||
|---|---|---|---|---|
Bit 3 | Bit 2 | Bit 1 | Bit 0 | Opis |
0 | 0 | 0 | 0 | Złącze zakładkowe / sygnał na obu flankach |
0 | 0 | 0 | 1 | Złącze zakładkowe / sygnał flanki wznoszącej |
0 | 0 | 1 | 0 | Złącze zakładkowe / sygnał flanki opadającej |
0 | 0 | 1 | 1 | Złącze zakładkowe / sygnał drugiej flanki wznoszącej |
0 | 1 | 0 | 0 | Złącze zakładkowe / sygnał drugiej flanki opadającej |
0 | 1 | 0 | 1 | Złącze teowe |
0 | 1 | 1 | 0 | Złącze YV |
0 | 1 | 1 | 1 | Złącze I |
1 | 0 | 0 | 0 | Złącze kołnierzowe |
1 | 0 | 0 | 1 | Złącze narożne |
Dodatkowe informacje dotyczące WireSense — patrz sekcja: WireSense — informacje uzupełniające
TWIN mode (Tryb pracy TWIN) - Group Input
Ten sygnał wskazuje, w którym z trybów TWIN mode pracuje dane urządzenie spawalnicze.
Sygnał umożliwia określenie następujących parametrów:- Spawanie drutem pojedynczym lub TWIN.
- Która linia procesu jest prowadząca w przypadku spawania TWIN (Lead).
- Która linia procesu jest aktywna w przypadku spawania drutem pojedynczym.
Tryby pracy można zmieniać zarówno przed, jak i w trakcie spawania.
Bit 32 | Bit 33 | Opis |
|---|---|---|
0 | 0 | Tryb podawania pojedynczego drutu, linia 1 |
0 | 1 | Tryb TWIN, linia 2 prowadząca (Lead) |
1 | 0 | Tryb TWIN, linia 1 prowadząca (Lead) |
1 | 1 | Tryb podawania pojedynczego drutu, linia 2 |
Documentation mode (Tryb dokumentacji) - Single Bit
Ten sygnał służy do wybierania, czy spoiny mają być zliczane przez urządzenie spawalnicze, czy robota.
Poziom sygnału = Low:- Spoiny są zliczane przez urządzenie spawalnicze.
- Po każdym zakończonym spawaniu liczba spoin wzrasta o 1. Po wyłączeniu/włączeniu urządzenia spawalnicze liczenie zaczyna się ponownie od 0. Dodatkowo możliwe jest wprowadzenie wartości początkowej (aby liczenie zaczęło się nie od 0, a np. od 10).
- Wyjątek: W przypadku stosowania Fronius Data Channel numer spoiny jest określany przez Fronius Data Channel, a nie urządzenie spawalnicze.
- Numer spoiny jest określany przez robota.
Disable process controlled correction (Dezaktywacja korekty zależnej od procesu) - Single Bit
Gdy ten sygnał jest aktywny, w urządzeniu spawalniczym można ręcznie wprowadzić korektę zależną od procesu (sygnał Process controlled correction).
Dodatkowa informacja dotycząca systemów TWIN:
Korekty zależne od procesu trzeba uaktywnić osobno dla obu urządzeń spawalniczych.
ExtInput 1-8 (Wejście zewnętrzne 1–8) - Single Bit
Wejścia do sterowania opcjami, np. OPT/i RI FB REL.
- Maks. napięcie = DC 113 V / AC 68 V
- Maks. obciążenie prądowe 1 A
Przykład wyjść: ExtInput1 = OPT_Output 1.
Wejścia nie mają żadnego wpływu na inne sygnały (na przykład Robot ready itp.)

| (1) | Wyjście robota |
| (2) | Wejście urządzenia spawalniczego |
| (3) | Wyjście opcji |
- Systemy TWIN są kompatybilne tylko z opcją OPT/i RI FB REL EXT 8I/8O.
- System przekazuje sygnały do obu urządzeń spawalniczych, gdzie są dostępne na wyjściach użytej stacji przekaźnikowej.
Job number (Numer zadania) - Group Input
Ten sygnał umożliwia spawanie z zastosowaniem parametrów spawania, które są zapisane pod wybranym numerem zadania (1–1000).
Sygnał jest mapowany jako UINT16 i ma zakres wartości 0–1000.
Po wybraniu numeru zadania 0 możliwy jest wybór zadania na panelu obsługowym urządzenia spawalniczego.
Dodatkowa informacja dotycząca systemów TWIN:
Numery zadania trzeba wybrać osobno dla obu urządzeń spawalniczych.
Welding characteristic (Numer charakterystyki) - Group Input
Ten sygnał służy do określania procesu spawania na podstawie numeru charakterystyki.
Sygnał jest mapowany jako UINT16 i ma zakres wartości 0–65535.
Po wybraniu numeru charakterystyki 0 możliwy jest wybór ustawienia materiału i metody spawania na panelu obsługowym urządzenia spawalniczego.
Przykładowe numery charakterystyk:- 2765 = G3Si1 / 1,2 mm / Ar 15–20%, CO2 / LSC
- 3189 = G3Si1 / 1,2 mm / Ar 15–20%, CO2 / PMC
Dodatkowa informacja dotycząca systemów TWIN:
Numery charakterystyk trzeba wybrać osobno dla obu urządzeń spawalniczych.
Seam number (Numer spoiny) - Group Input / Analog Input
Ta wartość określa numer spoiny danego spawania, np. do celów dokumentacyjnych.
Sygnał jest mapowany jako UINT16 i ma zakres wartości 0–65535.
Więcej informacji na temat dokumentacji spoin zawiera Documentation mode (Tryb dokumentacji) - Single Bit.
Dodatkowa informacja dotycząca systemów TWIN:
Numer spoiny wprowadza się jednocześnie dla obu urządzeń spawalniczych.
Contact tip short circuit detection on (wykrywanie zwarcia końcówki prądowej włączone) - Single Bit
- Po wykryciu zwarcia sygnał Short circuit contact tip przechodzi w stan High.
Ten sygnał jest dostępny tylko w systemach TWIN, które pracują w trybie TWIN (niedostępny dla trybu z pojedynczym drutem elektrodowym).
Wejścia analogowe
Wire feed speed command value (wartość zadana prędkości podawania drutu) - Group Input / Analog Input
Ten sygnał służy do regulacji prędkością drutu, jeśli jest używany podajnik drutu zimnego.
Wartość zadana może zostać zaprogramowana poprzez Digital Interface lub Analog Interface w sposób opisany poniżej.
Poniższe wartości zadane obowiązują przy metodach spawania: standardowa MIG/MAG Synergic, MIG/MAG Puls-Synergic, MIG/MAG Pulse Multi Control, MIG/MAG Low Spatter Control, CMT, ConstantWire, TIG, ColdWire.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
-32768 | Prędkość podawania drutu | -327,68 m/min (w zależności od podajnika drutu) |
+32767 | Prędkość podawania drutu | +327,67 m/min (w zależności od podajnika drutu) |
Dodatkowa informacja dotycząca systemów TWIN: | ||
Analog Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Prędkość podawania drutu | 0% (w zależności od podajnika drutu) |
10 V | Prędkość podawania drutu | 100% (w zależności od podajnika drutu) |
Dodatkowa informacja dotycząca systemu TWIN: | ||
- Współczynnik = 100
- Typ danych SINT
- Podanie w postaci wartości procentowej. Przykład: 15% = zmiana o 1500 kroków.
Main- / Hotwire current command value (Wartość zadana prądu głównego/hot-wire) - Analog Input
Podanie wartości z zakresu 0–6553,5 (0–100%) powoduje ustawienie prądu głównego/hot-wire na wybranej charakterystyce.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Prąd główny/hot-wire | 0 A |
6553,5 | Prąd główny/hot-wire | 6553,5 A |
Analog Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Hot-wire | 0 |
10 V | Hot-wire | 100% |
Arclength correction (Korekta długości łuku spawalniczego) - Group Input / Analog Input
Wartość korekty długości łuku spawalniczego można określić w niżej opisany sposób poprzez Digital Interface lub Analog Interface.
Poniższe dane obowiązują w metodach spawania: standardowe MIG/MAG Synergic, MIG/MAG Puls-Synergic, MIG/MAG Pulse Multi Control, MIG/MAG Low Spatter Control.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
-32768 | Korekta długości łuku spawalniczego | -10% = krótszy łuk spawalniczy |
0 | Korekta długości łuku spawalniczego | 0% = zapisana wartość |
+32767 | Korekta długości łuku spawalniczego | +10% = dłuższy łuk spawalniczy |
Dodatkowa informacja dotycząca systemów TWIN: | ||
Analog Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Korekta długości łuku spawalniczego | -10% = krótszy łuk spawalniczy |
5 V | Korekta długości łuku spawalniczego | 0% = zapisana wartość |
10 V | Korekta długości łuku spawalniczego | +10% = dłuższy łuk spawalniczy |
Dodatkowa informacja dotycząca systemu TWIN: | ||
- Współczynnik = 10
- Typ danych SINT
- Podanie w postaci wartości bezwzględnej. Przykład: 1,5 = zmiana o 150 kroków.
Hotwire current (hot-wire) - Group Input / Analog Input
Wartość hot-wire można określić w niżej opisany sposób poprzez Digital Interface lub Analog Interface.
Poniższe dane obowiązują dla metody spawania ConstantWire.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Hot-wire | 0 |
65535 | Hot-wire | 6553,5 A |
Dodatkowa informacja dotycząca systemów TWIN: | ||
Analog Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Hot-wire | 0 |
10 V | Hot-wire | 100% |
Dodatkowa informacja dotycząca systemów TWIN: | ||
Pulse-/ dynamic correction (Korekta pulsu/dynamiki) - Group Input / Analog Input
Wartość korekty pulsu/dynamiki można określić w niżej opisany sposób poprzez Digital Interface lub Analog Interface.
Poniższe dane obowiązują w metodach spawania: standardowe MIG/MAG Synergic, MIG/MAG Puls-Synergic, MIG/MAG Pulse Multi Control, MIG/MAG Low Spatter Control.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
-32768 | Korekta pulsu/dynamiki | -10% = korekta pulsu/dynamiki |
0 | Korekta pulsu/dynamiki | 0% = zapisana wartość |
+32767 | Korekta pulsu/dynamiki | +10 % = korekta pulsu/dynamiki |
Dodatkowa informacja dotycząca systemów TWIN: | ||
Analog Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Korekta pulsu/dynamiki | -10% = korekta pulsu/dynamiki |
5 V | Korekta pulsu/dynamiki | 0% = zapisana wartość |
10 V | Korekta pulsu/dynamiki | +10 % = korekta pulsu/dynamiki |
Dodatkowa informacja dotycząca systemu TWIN: | ||
Wire correction (DynamicWire) (korekta drutu)
Ten sygnał służy do precyzyjnego dostrojenia prędkości drutu w przypadku TIG DynamicWire.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
-32768 | Korekta drutu | -10 |
0 | Korekta drutu | 0 |
+32767 | Korekta drutu | +10 |
Zakres ustawień: -10 - // +10
Ustawienie domyślne: 0
-10 = powolne zanurzanie
+10 = szybkie zanurzanie
Wire retract correction (Korekta cofania drutu) - Group Input / Analog Input
Wartość korekty cofania drutu można określić w niżej opisany sposób poprzez Digital Interface lub Analog Interface.
Poniższe dane obowiązują przy metodach spawania: standardowa MIG/MAG Synergic, MIG/MAG Puls-Synergic, MIG/MAG Pulse Multi Control, MIG/MAG Low Spatter Control, CMT, ConstantWire.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Korekta cofania drutu | 0 |
65535 | Korekta cofania drutu | +10 |
Dodatkowa informacja dotycząca systemów TWIN: | ||
Analog Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Korekta cofania drutu | 0 |
10 V | Korekta cofania drutu | +10 |
Dodatkowa informacja dotycząca systemów TWIN: | ||
Wire retract end (Cofanie drutu na końcu spawania) - Analog Input
Sygnał wskazuje długość, na jaką drut spawalniczy jest wycofywany po końcu spawania lub zatrzymaniu drutu.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Cofanie drutu | OFF (WYŁ.) |
65535 | Cofanie drutu | 50 mm |
Zakres ustawień: wył. / 1–50 mm
Ustawienie domyślne: wył.
Welding speed (Prędkość spawania) - Group Input / Analog Input
Ta wartość określa prędkość TCP ruchu robota.
Dodatkowa informacja dotycząca systemów TWIN:
Przekazanie prędkości TCP odbywa się jednocześnie dla obu urządzeń spawalniczych.
Wire positioning start (pozycja drutu przed rozpoczęciem spawania) - Analog Input
Ten sygnał wskazuje odległość między drutem spawalniczym a elementem spawanym przed rozpoczęciem spawania.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Pozycja drutu Start | OFF (WYŁ.) |
65535 | Pozycja drutu Start | 50 mm |
Zakres ustawień: wył. / 1–50 mm
Ustawienie domyślne: wył.
Plasma gas command value (wartość zadana gazu plazmotwórczego) - Analog Input
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Wartość zadana gazu plazmotwórczego | 0,1 l/min |
65535 | Wartość zadana gazu plazmotwórczego | 9,0 l/min |
Wartość zadana przepływu gazu plazmotwórczego:
0,1–9,0 l/min
Wire forward / backward length (Określenie długości nawlekania drutu / cofania drutu) - Group Input / Analog Input
- Sygnał jest aktywny, gdy tylko zostanie określona wartość większa lub równa 1 mm (0.039 inch) (0 = sygnał nieaktywny).
- Jeżeli zostanie określona wartość większa lub równa 1 mm (0.039 inch), przy wysłaniu sygnału Wire forward drut elektrodowy jest podawany tylko na określoną wartość. Po osiągnięciu określonej wartości podawanie drutu zostanie automatycznie zatrzymane.
- Po osiągnięciu zadanej wartości:
- wysyłany jest sygnał Touch signal (WORD 0 / Byte 0 / Bit 7)
- konieczne jest wyłączenie sygnału Wire forward (ponieważ w przeciwnym razie funkcja nawlekania drutu pozostanie dalej aktywna)
- poprzez sygnał Wire position będzie podawane, jak daleko został nawleczony drut elektrodowy [wartość pozostaje ustalona na 1 sekundę; +/- 1 mm (+/- 0.039 inch)]
- Jeżeli drut elektrodowy dotknie elementu spawanego przed osiągnięciem określonej wartości, zostanie wyemitowany Touch signal (WORD 0 / Byte 0 / Bit 7) i dodatkowo Arc stable / Touch signal (WORD 0 / Byte 0 / Bit 5). Podawanie drutu zostaje automatycznie zatrzymane.
- Drut elektrodowy może być podawany do maks. 50 m (164 feet 0.5 inch) (=zatrzymanie bezpieczeństwa).
Jeżeli nie wszystkie prędkości podawania drutu elektrodowego systemu spawania są zsynchronizowane (np. w wyniku połączenia jednostki napędowej Robacta Drive i podajnika drutu Stand Alone), przy określaniu długości podanego drutu elektrodowego mogą wystąpić uwarunkowane systemowo nieścisłości rzędu +/- 5 mm (+/- 0.196 inch).
Wartość zadana może zostać zaprogramowana poprzez Digital Interface lub Analog Interface w sposób opisany poniżej.
Poniższe wartości zadane obowiązują przy metodach spawania MIG/MAG Standard-Synergic, MIG/MAG Puls-Synergic, MIG/MAG PMC, MIG/MAG LSC.
Digital Interface: | |
Zakres wartości | min./maks. możliwa wartość |
-32768 | 1 mm (0.039 inch) |
+32767 | 10 000 mm (393.7 inch) |
Dodatkowa informacja dotycząca systemów TWIN:
Cyfrową wartość zadaną trzeba wprowadzić osobno dla obu urządzeń spawalniczych.
Analog Interface: | |
Zakres wartości | min./maks. możliwa wartość |
0 V | 1 mm (0.039 inch) |
10 V | 10 000 mm (393.7 inch) |
Dodatkowa informacja dotycząca systemu TWIN:
Wprowadzanie analogowej wartości zadanej w systemach TWIN nie jest możliwe.
Przebieg sygnału – ustawiona wartość Wire forward length (= 25 mm / 0.984 inch) została osiągnięta zgodnie z planem: |
| Przebieg sygnału – dotknięcie elementu spawanego przed osiągnięciem ustawionej wartości Wire forward length (= 25 mm / 0.984 inch): |
 |  |
WireSense trigger level - Group Input / Analog Input
- Jeżeli sygnał WireSense trigger level określa wartość mniejszą niż 0,5 mm (0,02 inch), system użyje sygnału WireSense start do wykrywania konturów.
- Drut elektrodowy cyklicznie kontroluje powierzchnię elementu, a zmierzona wysokość jest przy tym stale podawana w analogowym sygnale wyjściowym Wire position (patrz Wire position (Położenie drutu) - Group Output / Analog Output).
- Sygnał Touch signal jest przy tym nieaktywny.
- Jeżeli sygnał WireSense trigger level określa wartość w zakresie 0,5–20 mm (0.02–0.787 inch), sygnał WireSense start jest używany do wykrywania rozmaitych typów złącza (w zależności od aktualnego ustawienia sygnału WireSense joint type).
- Podana wartość określa wartość progową, od której wykrywany jest aktualnie ustawiony typ złącza.
- Przykład: Jeśli blacha o grubości 2 mm (0,079 inch) jest spawana na zakładkę, zaleca się ustawienie 1,5 mm (0,059 inch) dla tego sygnału. Nie zaleca się używać zawsze najmniejszej wartości 0,5 mm
(0,02 inch), ponieważ może to prowadzić do nieprawidłowego wykrywania, na przykład z powodu rozprysków spawalniczych lub niedokładnych ruchów robota.
- Przykład: Jeśli blacha o grubości 2 mm (0,079 inch) jest spawana na zakładkę, zaleca się ustawienie 1,5 mm (0,059 inch) dla tego sygnału. Nie zaleca się używać zawsze najmniejszej wartości 0,5 mm
- Po przekroczeniu progu i wykryciu ustawionego typu złącza generowany jest Touch signal .
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Wartość progowa | 0 mm (0 inch) |
200 | Wartość progowa | 20 mm (0 787 inch) |
Dodatkowe informacje na temat funkcji WireSense zawiera część Wire position (Położenie drutu) - Group Output / Analog Output.
Dodatkowa informacja przy wykrywaniu typu złącza:
W celu wykrywania złączy zakładkowych należy ponownie odjąć 0,15 mm od podanej wartości progowej potrzebnej do wewnętrznych obliczeń urządzenia spawalniczego.
- W trybie podawania pojedynczego drutu dla funkcji WireSense joint type detection używany jest tylko drut elektrodowy aktywnej linii procesu .
- W trybie TWIN funkcja WireSense joint type detection obejmuje oba druty elektrodowe. W każdym przypadku Touch signal jest generowany i wysyłany tylko przez urządzenie spawalnicze -Lead-.
- Oba druty elektrodowe systemu TWIN mogą być wykorzystywane w funkcji WireSense tylko w taki sam sposób:
- Oba druty elektrodowe mogą służyć albo do wykrywania konturów, albo do wykrywania krawędzi.
Wyjścia cyfrowe
Definicja
Wyjścia cyfrowe to sygnały z urządzenia spawalniczego do robota.

| (1) | Wejście robota |
| (2) | Wyjście urządzenia spawalniczego |
Definicja
Wyjścia cyfrowe to sygnały z urządzenia spawalniczego do robota.
| (1) | Wejście robota |
| (2) | Wyjście urządzenia spawalniczego |
Heartbeat power source (Heartbeat power source) - Single Bit
Gdy tylko interfejs nawiąże uwierzytelnione połączenie z urządzeniem spawalniczym, aktywność tego sygnału zaczyna się zmieniać z częstotliwością 1 Hz (1 s High, 1 s Low, 1 s High itd.).
Dodatkowa informacja dotycząca systemów TWIN:
Gdy tylko RI FB/i TWIN Controller nawiąże uwierzytelnione połączenie z urządzeniem spawalniczym, aktywność tego sygnału zaczyna się zmieniać z częstotliwością 1 Hz (1 s High, 1 s Low, 1 s High itd.).
Power source ready (Urządzenie spawalnicze gotowe) - Single Bit
- Sygnał jest High, gdy urządzenie spawalnicze jest gotowe do spawania.
- Sygnał jest Low, gdy w urządzeniu spawalniczym występuje błąd (Error) lub powiadomienie (Notification).
- Sygnał może być także określony jako „usterka zbiorcza”, ponieważ ma status Low przy wszelkiego rodzaju błędach wewnętrznych lub zewnętrznych.
Dodatkowa informacja dotycząca systemów TWIN:
Sygnał zmienia stan na High dopiero wtedy, gdy oba urządzenia spawalnicze są gotowe do spawania.
Warning (Ostrzeżenie) - Single Bit
- Sygnał jest w stanie High, gdy urządzenie spawalnicze wysyła ostrzeżenie.
- Sygnał pozostaje w stanie High, dopóki nie zostanie usunięta przyczyna ostrzeżenia.
- Sygnał zmienia się automatycznie na Low,, gdy tylko zostanie usunięta przyczyna ostrzeżenia.
- Sygnał nie wpływa na proces spawania ani na możliwość obsługiwania urządzenia spawalniczego (można uruchomić spawanie; bieżący proces nie jest przerywany itd.).
Dodatkowa informacja dotycząca systemów TWIN:
Sygnał wchodzi w stan High, gdy tylko jedno z dwóch urządzeń spawalniczych wyśle ostrzeżenie.
Process active (Proces aktywny) - Single Bit
Sygnał Process active jest ustawiany przed rozpoczęciem wypływu gazu przed spawaniem i pozostaje ustawiony aż do zakończenia wypływu gazu po spawaniu, aby poinformować robota, że spawanie nadal trwa. W ten sposób można np. zsynchronizować czas przebywania robota na końcu spoiny, aby zapewnić optymalną osłonę gazową.
Jeśli robot ustawi sygnał Welding start, czas wstępnego wypływu gazu zaczyna biec jeszcze przed zajarzeniem łuku spawalniczego.
Po zgaśnięciu łuku spawalniczego zaczyna biec czas wypływu gazu po spawaniu.

| (1) | Process active (Proces aktywny) |
Dodatkowa informacja dotycząca systemów TWIN:
System ustawia sygnał, gdy jedno z dwóch urządzeń spawalniczych stanie się aktywne.
Current flow (Przepływ prądu) - Single Bit
Gdy tylko drut elektrodowy dotknie elementu spawanego i przepłynie między nimi prąd, następuje ustawienie tego sygnału — po dotknięciu elementu spawanego sygnał natychmiast osiąga poziom High.
Podczas spawania dowolną metodą sygnał może opaść do poziomu Low . Jego zasada działania jest taka sama w przypadku wszystkich metod spawania.

| (1) | Current flow (Przepływ prądu) |
Dodatkowa informacja dotycząca systemów TWIN:
Sygnał zmienia stan na High, gdy tylko jeden z dwóch drutów elektrodowych zacznie przewodzić napięcie.
Arc stable / Touch signal (Łuk stabilny / Sygnał zetknięcia) - Single Bit
- Gdy tylko drut elektrodowy dotknie elementu spawanego i przepłynie między nimi prąd, generowany jest ten sygnał, aby poinformować sterownik robota, że doszło do zajarzenia łuku spawalniczego.
- Gdy sygnał Arc stable / Touch signal jest aktywny, dodatkowo aktywne jest także monitorowanie łuku spawalniczego. Nie ma to miejsca w przypadku sygnału Current flow.
- W przypadku ustawienia czasu monitorowania łuku spawalniczego sygnał Arc stable / Touch signal jest resetowany dopiero wtedy, gdy sygnał Current flow pozostaje nieaktywny dłużej niż ustawiony czas monitorowania łuku spawalniczego.
- Sygnał Arc stable / Touch signal jest aktywny, dopóki jarzy się łuk spawalniczy.
- W trybie TeachMode sygnał Arc stable / Touch signal jest podawany przez 50 ms za każdym razem, gdy drut elektrodowy dotyka elementu.
- Sygnał Arc stable / Touch signal występuje również wtedy, gdy w trybie Touch mode (sygnał Touch sensing jest aktywny) drut elektrodowy lub dysza gazowa zetkną się ze spawanym elementem.
- Szczegółowy opis sygnału Touch sensing zawiera TouchSensing (Wykrywanie styku ze spawanym elementem) - Single Bit.
- W przypadku korzystania z funkcji WireSense sygnał Arc stable / Touch signal występuje, gdy drut elektrodowy po raz pierwszy zetknie się ze spawanym elementem, a proces WireSense przebiega stabilnie (przykładowo, w razie automatycznego uaktywnienia funkcji WireSense - Slaghammer sygnał Arc stable / Touch signal wystąpi dopiero po udanym wykonaniu funkcji WireSense - Slaghammer)
- Dodatkowe informacje na temat funkcji WireSense zawiera część WireSense start - Single Bit.
- Dodatkowe informacje na temat funkcji WireSense zawiera część WireSense start - Single Bit.
- Przy wysuwaniu drutu elektrodowego (sygnał Wire forward) sygnał Arc stable / Touch signal występuje, gdy drut elektrodowy dotknie spawanego elementu.
| (1) | Arc stable / Touch signal (Łuk stabilny / Sygnał zetknięcia) |
Sygnał funkcjonuje w różny sposób w zależności od metody spawania. Na kolejnych stronach znajdują się schematy funkcjonowania sygnału w połączeniu z różnymi metodami spawania.
Procesy MIG/MAG Puls-Synergic, MIG/MAG Pulse Multi Control, procesy Mix:
Przykład prawidłowego zajarzenia na początku spawania.

Procesy MIG/MAG Puls-Synergic, MIG/MAG Pulse Multi Control, procesy Mix:
Przykład błędnego zajarzenia na początku spawania.

Standardowe spawanie MIG/MAG Synergic, standardowe ręczne spawanie MIG/MAG, MIG/MAG Low Spatter Control, MIG/MAG CMT, MIG/MAG CMT Mix:
Przykład prawidłowego zajarzenia na początku spawania.

Standardowe spawanie MIG/MAG Synergic, standardowe ręczne spawanie MIG/MAG, MIG/MAG Low Spatter Control, MIG/MAG CMT, MIG/MAG CMT Mix:
Przykład błędnego zajarzenia na początku spawania.

- W trybie z pojedynczym drutem elektrodowym:
- Po rozpoczęciu spawania sygnał Arc stable / Touch signal występuje, gdy drut elektrodowy dotknie spawanego elementu i przepłynie między nimi prąd.
- W trybie Touch mode sygnał Arc stable / Touch signal występuje, gdy drut elektrodowy dotknie spawanego elementu.
- Przy zastosowaniu WireSense sygnał Arc stable / Touch signal występuje, gdy proces -WireSense- przebiega stabilnie (po zakończeniu trybu Slaghammer).
- W trybie TWIN:
- Po rozpoczęciu spawania sygnał Arc stable / Touch signal występuje, gdy oba druty elektrodowe dotkną spawanego elementu i przepłynie między nimi prąd.
- W trybie Touch mode sygnał Arc stable / Touch signal występuje, gdy jeden z drutów elektrodowych lub dysza gazowa dotkną spawanego elementu.
- Przy wysuwaniu drutu elektrodowego (sygnał Wire forward) sygnał Arc stable / Touch signal występuje, gdy jeden z drutów elektrodowych dotknie spawanego elementu.
- Przy zastosowaniu WireSense sygnał Arc stable / Touch signal występuje, gdy proces -WireSense- przebiega stabilnie dla obu drutów elektrodowych (po zakończeniu trybu Slaghammer).
- Podczas pracy bez połączenia z masą nie jest wykrywane zetknięcie drutu elektrodowego ze spawanym elementem.
- Sygnał Arc stable / Touch signal występuje automatycznie, gdy zakończy się wypływ gazu przed spawaniem.
- Sygnał Arc stable / Touch signal jest dezaktywowany automatycznie, gdy zostanie dezaktywowany sygnał Welding start.
Sygnał Main current (Sygnał prądu głównego) - Single Bit
Jeśli spawanie jest przeprowadzane z zastosowaniem określonego prądu startowego i określonego prądu końcowego, między zakończeniem fazy prądu startowego a rozpoczęciem fazy prądu końcowego system ustawia sygnał Main current signal.

| (1) | Main current signal (Sygnał prądu głównego) |
- W trybie pojedynczego drutu system ustawia sygnał, gdy tylko aktywna linia procesu zacznie spawanie z zastosowaniem prądu głównego.
- W trybie TWIN system ustawia sygnał, gdy tylko obie linie procesu zaczną spawanie z zastosowaniem prądu głównego.
Touch signal (Sygnał zetknięcia) - Single Bit
- W trybie Touch mode dysza gazowa lub drut elektrodowy dotykają spawanego elementu (w zależności od konfiguracji systemu).
- W trybie Teach mode drut elektrodowy cyklicznie dotyka spawanego elementu, a tym samym wolny wylot drutu jest niższy od ustawionego.
- Przy wysuwaniu drutu (sygnał Wire forward) drut elektrodowy dotyka spawanego elementu.
- Przy korzystaniu z funkcji WireSense joint type detection, gdy osiągnięto ustawioną wartość progową i tym samym pomyślnie rozpoznano poszukiwany typ złącza.
- Dodatkowe informacje na temat funkcji WireSense zawiera część WireSense — informacje uzupełniające.
- W trybie z pojedynczym drutem elektrodowym:
- W trybie Touch mode sygnał Touch signal występuje, gdy drut elektrodowy lub dysza gazowa aktywnego urządzenia spawalniczego dotyka spawanego elementu.
- Przy wysuwaniu drutu elektrodowego (sygnał Wire forward) sygnał Touch signal występuje, gdy drut elektrodowy aktywnego urządzenia spawalniczego dotyka spawanego elementu.
- Przy zastosowaniu trybu Teach mode sygnał Touch signal występuje, gdy drut elektrodowy aktywnego urządzenia spawalniczego dotyka spawanego elementu.
- Przy zastosowaniu WireSense joint type detection sygnał Touch signal występuje, gdy aktywne urządzenie spawalnicze wykryje typ złącza.
- W trybie TWIN:
- W trybie Touch mode sygnał Touch signal występuje, gdy jeden z drutów elektrodowych lub dysza gazowa dotknie spawanego elementu.
- Przy wysuwaniu drutu elektrodowego (sygnał Wire forward) sygnał Touch signal występuje, gdy drut elektrodowy urządzenia spawalniczego -Lead- dotyka spawanego elementu (urządzenie spawalnicze -Trail- jest ignorowane).
- Przy zastosowaniu trybu Teach mode sygnał Touch signal występuje, gdy drut elektrodowy urządzenia spawalniczego -Lead- dotyka spawanego elementu (urządzenie spawalnicze -Trail- jest ignorowane).
- Przy zastosowaniu WireSense joint type detection sygnał Touch signal występuje, gdy urządzenie spawalnicze -Lead- wykryje typ złącza (urządzenie spawalnicze -Trail- jest ignorowane).
Collisionbox active (CrashBox aktywny) - Single Bit
Jeśli podczas stosowania CrashBox dojdzie do kolizji (ze spawanym elementem, zamocowaniem itd.), otwiera się styk CrashBox i poziom sygnału Collisionbox active zmienia się na Low.
W takim przypadku zaleca się:- natychmiastowe zatrzymanie robota oraz
- zakończenie spawania.
Sygnał nie wpływa na działanie urządzenia spawalniczego.
Robot motion release (Zezwolenie na ruch robota) - Single Bit
Ten sygnał jest aktywny od zakończenia fazy prądu startowego do zakończenia wypływu gazu po zakończeniu spawania.
Czas prądu startowego zaczyna biec, gdy tylko wystąpi stan Current flow High. Również w przypadku przerwania sygnału Current flow czas prądu startowego biegnie dalej do ustawionego końca (czas prądu startowego nie jest zerowany).
W przypadku ustawienia czasu monitorowania łuku spawalniczego sygnał Robot motion release jest resetowany dopiero wtedy, gdy sygnał Current flow pozostaje nieaktywny dłużej niż ustawiony czas monitorowania łuku spawalniczego.

| (1) | Robot motion release (Zezwolenie na ruch robota) |
- Występuje stan Arc stable High.
- Występuje stan Current flow High.
- Upłynął czas prądu startowego (nie czas wzrostu).
- Występuje stan Arc stable Low.
- Występuje stan Welding start Low.
- Wypływ gazu po zakończeniu spawania jest zakończony.
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła sygnał osobno dla każdej z dwóch linii procesu.
Wire stick workpiece (Przywieranie drutu do elementu spawanego) - Single Bit
Ten sygnał jest na poziomie High po wykryciu przywierania drutu do elementu spawanego. Ten sygnał jest wysyłany zawsze, niezależnie od innych ustawień.
Dodatkowa informacja dotycząca systemów TWIN:
Sygnał zmienia stan na High, gdy tylko nastąpi przywarcie jednego z dwóch drutów elektrodowych.
Electrode overloaded (Przeciążenie elektrody)
W przypadku przeciążenia elektrody wolframowej może dojść do oderwania materiału przy elektrodzie i w efekcie do przedostania się zanieczyszczeń do jeziorka spawalniczego.

W przypadku przeciążenia elektrody wolframowej zaczyna świecić wskaźnik „Przeciążenie elektrody” na pasku stanu panelu obsługowego i jest generowany ten sygnał.
Wskazanie „Przeciążenie elektrody” jest zależne od ustawionej średnicy elektrody oraz ustawionego prądu spawania.
Short circuit contact tip (Zwarcie końcówki prądowej) - Single Bit
System ustawia stan tego sygnału na High , jeżeli dla następujących stanów pracy wystąpi zwarcie końcówki prądowej z dyszą gazową:
- w trybie Touch mode,
- w trybie spawania,
- podczas nawlekania drutu,
- w trybie Teach,
- w trybie WireSense.
Dodatkowo, system emituje własny komunikat ostrzegawczy.
Przyczyną zwarcia końcówki prądowej z dyszą gazową może być zabrudzenie, przykładowo odpryskami spawalniczymi.
Aby ten sygnał był dostępny, konieczne jest posiadanie w systemie spawania opcji TouchSense Adv.
Informacja dodatkowa dotycząca systemów TWIN:
W trybie Touch mode ten sygnał jest ustawiony na High w przypadku wykrycia zwarcia między jedną z dwóch końcówek prądowych a dyszą gazową.
W stanach pracy
- Nawlekanie drutu (Inching)
- Teach mode
- WireSense, sygnał jest ustawiony na High tylko wtedy, gdy występuje zwarcie między końcówką prądową urządzenia spawalniczego Lead a dyszą gazową.
W trybie spawania TWIN sygnał nie jest dostępny i pozostaje stale na poziomie Low.
Ponadto system zmienia stan tego sygnału na High, gdy sygnał wejściowy Contact tip short circuit detection zmieni stan na High i wykryte zostanie zwarcie między obiema końcówkami prądowymi.
Także w tym przypadku przyczyną zwarcia końcówki prądowej z dyszą gazową może być zabrudzenie, przykładowo odpryskami spawalniczymi.
Aby możliwa była kontrola zwarcia między obiema końcówkami prądowymi, w systemie spawania nie może być zainstalowana opcja OPT/i TouchSense Adv.
Parameter selection internally (Wewnętrzny wybór parametrów) - Single Bit
Ten sygnał wskazuje, czy wybór parametrów został ustawiony jako „wewnętrzny”.
Ustawienie można wprowadzić:- sygnałem Working mode / Wewnętrzny wybór parametrów lub
- bezpośrednio w urządzeniu spawalniczym / Ustawienia wstępne / Interface Setup / Parametry spawania.
- Metoda spawania (MIG/MAG Puls-Synergic, MIG/MAG Standard-Synergic itd.)
- Tryb pracy (2-takt itd.)
- Numer charakterystyki/zadania (w zależności od metody spawania)
- Podajnik drutu
- Korekta długości łuku spawalniczego
- Korekta pulsu/dynamiki
- Cofanie drutu
- Korekta zależna od procesu
- SynchroPuls wł./wył.
Dodatkowa informacja dotycząca systemów TWIN:
Sygnał zmienia stan na High, gdy tylko w przypadku jednej z dwóch linii procesu nastąpi zmiana wyboru parametrów na „wewnętrzny”.
Characteristic number valid (Ważny numer charakterystyki) - Single Bit
Jeśli sygnał jest na poziomie High, wybrane charakterystyki są odblokowane i można z nich korzystać, podobnie jak z wybranego procesu.
Torchbody gripped (Korpus palnika spawalniczego zamontowany) - Single Bit
Ten sygnał wskazuje, czy korpus palnika spawalniczego Fronius został zgłoszony w systemie.
Command value out of range (Wartość zadana poza zakresem) - Single Bit
Ten sygnał wskazuje, że wartość wejścia „Wire feed speed command value“ znajduje się poza możliwym zakresem.
Sygnał jest na poziomie High, gdy np.:- możliwy zakres jest ograniczony przez prędkość podawania drutu:
- wybrana wartość zadana prędkości podawania drutu = 25 m/min (984.25 inch/min),
- maksymalna wartość zadana prędkości podawania drutu zgodnie z charakterystyką = 25 m/min (984.25 inch/min),
- maksymalna możliwa prędkość podawania drutu = 15 m/min (590.55 inch/min).
- Możliwy zakres jest ograniczony przez charakterystykę:
- wybrana wartość zadana prędkości podawania drutu = 25 m/min (984.25 inch/min),
- maksymalna wartość zadana prędkości podawania drutu zgodnie z charakterystyką = 15 m/min,
- maksymalna możliwa prędkość podawania drutu = 30 m/min (1181.1 inch/min).
Dodatkowa informacja dotycząca systemów TWIN:
Sygnał staje się aktywny, gdy tylko jedna z dwóch linii procesu przekroczy zdefiniowany zakres.
Correction out of range (Wartość korekty poza zakresem) - Single Bit
Sygnał wskazuje, że co najmniej jedna wybrana korekta (np. Arc length correction) znajduje się poza podanym zakresem.
Dodatkowa informacja dotycząca systemów TWIN:
Sygnał staje się aktywny, gdy tylko nastąpi przekroczenie przez wybraną korektę zdefiniowanego zakresu w przypadku jednej z dwóch linii procesu.
Limitsignal
(Sygnał limitu) - Single Bit
Sygnał ten informuje o przekroczeniu lub nieosiągnięciu ustawionych limitów napięcia, prądu, prędkości podawania drutu, czasu spawania i doprowadzonej energii.
Ten sygnał jest dostępny tylko w trybie Job.
Warunki- W menu urządzenia spawalniczego „Parametry procesu / Zadanie / Optymalizacja zadania / Monitorowanie wartości granicznej / Reakcja na przekroczenie” musi być wybrana reakcja „Warning” lub „Error”.
- Funkcja OPT/i Limit Monitoring musi być odblokowana dla urządzenia spawalniczego.
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła sygnał osobno dla każdej z dwóch linii procesu.
Standby active (Aktywny tryb gotowości) - Single Bit
Ten sygnał wskazuje, że urządzenie spawalnicze znajduje się w trybie Working mode 16 jest zostało automatycznie przestawione na tryb Idle mode.
Main supply status (Status napięcia sieciowego) - Single Bit
Ten sygnał wskazuje, czy w urządzeniu spawalniczym występuje błąd kolejności faz (nieprawidłowe zasilanie urządzenia spawalniczego).
Ten błąd jest w razie wystąpienia sygnalizowany komunikatem o błędzie 6451 lub 6515 na wyświetlaczu urządzenia spawalniczego lub jest przekazywany przez interfejs do robota jako sygnał Error number.
Dodatkowa informacja dotycząca systemów TWIN:
Sygnał zmienia stan na High, gdy tylko w jednym z dwóch urządzeń spawalniczych wystąpi błąd faz.
Sensor Status 1 (Status czujnika 1) - Single Bit
Ten sygnał wskazuje status opcji wylotu drutu 4,100,869.
Poziom sygnału | Opis |
|---|---|
High | Drut elektrodowy obecny |
Low | Brak drutu elektrodowego |
Gdy tylko czujnik wykryje opcję w systemie, sygnał zaczyna być emitowany.
Jeśli system nie ma czujnika, sygnał ustawia się na poziomie High.
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła sygnał osobno dla każdej z dwóch linii procesu.
Sensor Status 2 (Status czujnika 2) - Single Bit
Ten sygnał wskazuje status opcji wylotu drutu 4,100,879.
Poziom sygnału | Opis |
|---|---|
High | Drut elektrodowy obecny |
Low | Brak drutu elektrodowego |
Gdy tylko czujnik wykryje opcję w systemie, sygnał zaczyna być emitowany.
Jeśli system nie ma czujnika, sygnał ustawia się na poziomie High.
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła sygnał osobno dla każdej z dwóch linii procesu.
Sensor Status 3 (Status czujnika 3) - Single Bit
Ten sygnał wskazuje status opcji wylotu drutu 4,100,878.
Poziom sygnału | Opis |
|---|---|
High | Drut elektrodowy obecny |
Low | Brak drutu elektrodowego |
Gdy tylko czujnik wykryje opcję w systemie, sygnał zaczyna być emitowany.
Jeśli system nie ma czujnika, sygnał ustawia się na poziomie High.
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła sygnał osobno dla każdej z dwóch linii procesu.
Sensor Status 4 (Status czujnika 4) - Single Bit
Ten sygnał wskazuje status opcji Zestaw buforu drutu CMT TPS/i 4,001,763.
Poziom sygnału | Opis |
|---|---|
High | Bufor drutu nie jest pusty |
Low | Bufor drutu jest pusty |
Gdy tylko czujnik wykryje opcję w systemie, sygnał zaczyna być emitowany.
Jeśli system nie ma czujnika, sygnał ustawia się na poziomie High.
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła sygnał osobno dla każdej z dwóch linii procesu.
Function status (Status funkcji) - Single Bit
Ten sygnał wskazuje status pomiaru R/L, który jest przesyłany podczas pomiaru w trybie Working mode 24 (R/L-measurement).
Bit 1 | Bit 0 | Opis |
|---|---|---|
0 | 0 | Inactive |
0 | 1 | Idle |
1 | 0 | Finished |
1 | 1 | Error |
Safety status - Single Bit
Sygnał wskazuje status opcji OPT/i Safety Stop PL d i OPT/i TPS External Stop.
Bit 1 | Bit 0 | Opis |
|---|---|---|
0 | 0 | Rezerwa |
0 | 1 | Zatrzymanie |
1 | 0 | Stop |
1 | 1 | Niezamontowany/aktywny |
Notification (Powiadomienie) - Single Bit
- Sygnał jest w stanie High, gdy urządzenie spawalnicze wysyła powiadomienie.
- Powiadomienia mogą być wywołane przez ustawione granice procesów, zewnętrzne czujniki, itp.
- Sygnał ten powoduje automatyczne przerwanie procesu spawania.
- Obsługa urządzenia spawalniczego jest możliwa, gdy sygnał znajduje się w stanie High.
- Sygnał pozostaje w stanie High, dopóki nie zostanie usunięta przyczyna powiadomienia.
- Sygnał przechodzi automatycznie w stan Low, gdy tylko zostanie usunięta przyczyna powiadomienia.
Dodatkowa informacja dotycząca systemów TWIN:
Sygnał wchodzi w stan High, gdy tylko jedno z dwóch urządzeń spawalniczych wyśle powiadomienie.
System not ready - Single Bit
- Ten sygnał jest w stanie Low, jeżeli w systemie spawania nie występują komunikaty o błędach (muszą być usunięte wszystkie źródła błędów, aby system zmienił stan sygnału na Low.
- Stan tego sygnału zmienia się na High, gdy tylko jeden z komponentów systemu spawania wyśle komunikat o błędzie.
- Jeden z komponentów systemu spawania przeprowadza aktualizację.
- Wystąpienie zatrzymania awaryjnego.
- W połączeniu z czujnikami pomiarowymi drutu (czujnikiem pierścieniowym, czujnikiem pomiarowym w zasobniku drutu itp.), na przykład błędy 16828, 16837, 16838.
- Stan sygnału Robot ready jest ustawiony na Low.
- W czasie spawania wystąpił problem z rozpoznawaniem uchwytu spawalniczego (błąd BID).
Pulse current active (Prąd pulsujący aktywny) - Single bit
Ten sygnał wyjściowy w interfejsie sygnalizuje „Puls High Phase” i działa do maksymalnej częstotliwości impulsu 10 Hz.
Dopóki częstotliwość nie przekracza 10 Hz, robot niezawodnie odbiera wszystkie sygnały. Jeśli częstotliwość przekracza 10 Hz, prawidłowa transmisja sygnału „Pulse High” nie jest zagwarantowana.
Przy częstotliwości impulsu powyżej 10 Hz wysyłany jest stały sygnał High. Na przykład czas trwania impulsu przy częstotliwości 1 kHz wynosi tylko 1 ms.
Pilot arc active (Łuk pilotujący aktywny) - Single bit
Ten sygnał wskazuje, kiedy aktywny jest łuk pilotujący przy spawaniu plazmowym.
Sygnał Process active występuje od rozpoczęcia wypływu gazu przed spawaniem aż do zakończenia wypływu gazu po spawaniu, aby informować robota, że spawanie nadal trwa. W ten sposób można np. zsynchronizować czas przebywania robota na końcu spoiny, aby zapewnić optymalną osłonę gazową.
Jeśli robot wygeneruje sygnał Welding start, czas wstępnego wypływu gazu zaczyna biec jeszcze przed zajarzeniem łuku spawalniczego.
Po zgaśnięciu łuku spawalniczego zaczyna biec czas wypływu gazu po zakończeniu spawania.
Process run (Uruchomienie procesu) - Single bit
Ten sygnał wskazuje, że w urządzeniu spawalniczym aktywny jest obecnie dowolny proces spawania (MIG/MAG, TIG, CMT itp.) lub proces specjalny (TeachMode, WireSense, nawlekanie, dotykanie).
Sygnał może być używany do monitorowania, czy proces zakończył się nieoczekiwanie (np. przez przerwanie łuku) w procesach wyzwalanych czasowo lub jednorazowo (np. krok cyklu CMT lub funkcja punktowania). Nadrzędny sterownik PLC lub sterowanie robota wykrywa, że proces powinien być nadal aktywny i może odpowiednio zareagować.
Process Bit (Bit procesu) - Group Output
Te sygnały wskazują wybraną metodę spawania.
Zakres wartości metody spawania: | |||||
|---|---|---|---|---|---|
Bit 4 | Bit 3 | Bit 2 | Bit 1 | Bit 0 | Opis |
0 | 0 | 0 | 0 | 0 | Brak procesu lub wewnętrzny wybór trybu pracy |
0 | 0 | 0 | 0 | 1 | MIG/MAG Puls-Synergic |
0 | 0 | 0 | 1 | 0 | Standardowe spawanie MIG/MAG Synergic |
0 | 0 | 0 | 1 | 1 | MIG/MAG Pulse Multi Control |
0 | 0 | 1 | 0 | 0 | MIG/MAG Low Spatter Control |
0 | 0 | 1 | 0 | 1 | Standardowe ręczne spawanie MIG/MAG |
0 | 0 | 1 | 1 | 0 | Elektroda |
0 | 0 | 1 | 1 | 1 | TIG |
0 | 1 | 0 | 0 | 0 | CMT |
0 | 1 | 0 | 0 | 1 | ConstantWire |
Active process line (Aktywna linia technologiczna) - Single Bit
Ten sygnał wskazuje wybraną linię technologiczną.
Bit 1 | Bit 0 | Opis |
|---|---|---|
0 | 0 | Podajnik drutu 1 (ustawienie domyślne) |
0 | 1 | Podajnik drutu 2 |
1 | 0 | Podajnik drutu 3 |
Touch signal gas nozzle - Single Bit
Stan sygnału Touch signal gas nozzle zmienia się na High , jeżeli wykryto zwarcie dyszy gazowej ze spawanym elementem (masą spawania):
- w trybie Touch mode,
- podczas spawania,
- podczas nawlekania drutu,
- w trybie Teach mode,
- w trybie WireSense.
Podczas operacji spawania, nawlekania drutu, w trybie Teach mode i trybie
WireSense dodatkowo wysyłany jest komunikat ostrzegawczy, gdy dysza gazowa dotknie spawanego elementu. Podczas tych procesów należy unikać kontaktu dyszy gazowej ze spawanym elementem.
Sygnał Touch signal gas nozzle występuje w trybie Touch mode w przypadku wystąpienia poniższych sygnałów:
- Arc stable / Touch signal
- Touch signal
Aby sygnał Touch signal gas nozzle był dostępny, konieczne jest zamontowanie opcji TouchSense Adv. w systemie spawania.
Sygnał Touch signal gas nozzle w trybie Touch Mode pozwala na rozróżnienie, czy spawanego elementu dotknął drut elektrodowy, czy dysza gazowa.
Uwaga dotycząca korzystania z tej funkcji w trybie Touch mode:
Funkcja jest dostępna w trybie Touch mode tylko wtedy, gdy spawanego elementu najpierw dotknie dysza gazowa, a drut elektrodowy lub końcówka prądowa nie ma jeszcze kontaktu z elementem.
Jeśli z powodu zbyt długiego drutu lub nieprawidłowego ustawienia palnika drut spawalniczy dotknie spawanego elementu zanim zetknie się z nim dysza gazowa, sygnał nie zostanie przełączony na High.
Jeśli ten sygnał jest używany w trybie Touch mode do wykrywania kolizji palnika spawalniczego ze spawanym elementem, dodatkowo konieczne jest również monitorowanie sygnału Touch signal (patrz część Touch signal (Sygnał zetknięcia) - Single Bit). Podczas spawania, nawlekania drutu, w trybie Teach mode a także w trybie WireSense, dodatkowe monitorowanie Touch signals nie jest konieczne.
Dodatkowe informacje dla systemów Twin:
Ten sygnał:
- Touch mode
- Teach mode
- w trybie WireSense ma poziom High, jeśli wykryto zwarcie między dyszą gazową a spawanym elementem.
Podczas nawlekania drutu (Inching) sygnał ten ma poziom High tylko wtedy, gdy wykryto zwarcie między dyszą gazową a spawanym elementem, a proces nawlekania drutu jest wykonywany na urządzeniu spawalniczym Lead.
W trybie spawania TWIN sygnał nie jest dostępny i pozostaje stale na poziomie Low.
Twin synchronization active - Single Bit
Sygnał informuje, że aktywna jest synchronizacja obu urządzeń spawalniczych.
ExtOutput 1-8 (Wyjście zewnętrzne 1-8) - Single Bit
Wyjścia do sterowania opcjami, np. OPT/i RI FB REL.
- Maks. napięcie = DC 113 V / AC 68 V
- Maks. obciążenie prądowe 2 A
Przykład wyjść: ExtOutput1 = OPT_Input 1.

| (1) | Wejście robota |
| (2) | Wyjście urządzenia spawalniczego |
| (3) | Wejścia opcji |
- Systemy TWIN są kompatybilne tylko z opcją OPT/i RI FB REL EXT 8I/8O
- Jeżeli na jednym z obu urządzeń spawalniczych jest ustawiony sygnał wejścia, nastąpi również ustawienie sygnału na wyjściu magistrali Fieldbus
Wyjścia analogowe
Welding voltage (Napięcie spawania) - Group Output / Analog Output
Bieżącą wartość rzeczywistą napięcia spawania można wysłać w niżej opisany sposób w Digital Interface lub Analog Interface.
Digital Interface:
| ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Napięcie spawania | 0 V (wartość zadana / wartość rzeczywista / wartość Hold) |
32767 | Napięcie spawania | 327,67 V (wartość zadana / wartość rzeczywista / wartość Hold) |
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła cyfrową wartość rzeczywistą osobno dla obu urządzeń spawalniczych.
Analog Interface:
| ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Napięcie spawania | 0 V (wartość zadana / wartość rzeczywista / wartość Hold) |
10 V | Napięcie spawania | 100 V (wartość zadana / wartość rzeczywista / wartość Hold) |
Dodatkowa informacja dotycząca systemów TWIN:
Analogowa wartość rzeczywista nie jest wysyłana w przypadku systemów TWIN.
Welding current (Prąd spawania) - Group Output / Analog Output
Bieżącą wartość rzeczywistą energii spawania można wysłać w niżej opisany sposób jako Digital Interface lub Analog Interface.
Digital Interface:
| ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Prąd spawania | 0 A (wartość zadana / wartość rzeczywista / wartość Hold) |
32767 | Prąd spawania | 3276,7 A (wartość zadana / wartość rzeczywista / wartość Hold) |
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła cyfrową wartość rzeczywistą osobno dla obu urządzeń spawalniczych.
Analog Interface:
| ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Prąd spawania | 0 A (wartość zadana / wartość rzeczywista / wartość Hold) |
10 V | Prąd spawania | 1000 A (wartość zadana / wartość rzeczywista / wartość Hold) |
Dodatkowa informacja dotycząca systemów TWIN:
Analogowa wartość rzeczywista nie jest wysyłana w przypadku systemów TWIN.
Wire feed speed (Prędkość podawania drutu) - Group Output / Analog Output
Bieżącą wartość rzeczywistą prędkości podawania drutu można wysłać w niżej opisany sposób jako Digital Interface lub Analog Interface.
Digital Interface:
| ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
-32768 | Podajnik drutu | -327,68 m/min (wartość zadana / wartość rzeczywista / wartość Hold) |
+32767 | Podajnik drutu | +327,67 m/min (wartość zadana / wartość rzeczywista / wartość Hold) |
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła cyfrową wartość rzeczywistą osobno dla obu urządzeń spawalniczych.
Analog Interface:
| ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Podajnik drutu | 0 m/min (wartość zadana / wartość rzeczywista / wartość Hold) |
10 V | Podajnik drutu | zależnie od zastosowanego podajnika drutu |
Dodatkowa informacja dotycząca systemów TWIN:
Analogowa wartość rzeczywista nie jest wysyłana w przypadku systemów TWIN.
Actual real value for seam tracking (Aktualna wartość rzeczywista wyszukiwania spoiny) - Group Output / Analog Output
Aktualna wartość rzeczywista wyszukiwania spoiny może być podawana w niżej opisany sposób poprzez Digital Interface lub Analog Interface.
Sygnał jest obliczany dla wszystkich charakterystyk MIG/MAG.
Czy i jak podawany jest sygnał dla danej charakterystyki, jest widoczne w pliku „Synergic_lines_TPSi_x.x.x”, w kolumnie „Seamtrack 50 %”.
Plik „Synergic_lines_TPSi_x.x.x” wysyłamy wraz z każdą wersją oprogramowania sprzętowego „PW_FW_ReleaseBundle_Official_TPSi_iWave_vx.x.x”.
Dostępne możliwości emisji sygnału:
Charakterystyki z Seamtrack 50% = function available
W przypadku wolnego wylotu drutu, dla którego utworzono charakterystykę i dla neutralnych wartości korekty, wartość sygnału dla tych charakterystyk wynosi ok. 5000 (50% z 10000)
Przykład:
Synergic Line 2566 (Steel / 1,2 mm / Stickout = 13 mm)
Dla tej charakterystyki wartość sygnału wynosi ok. 5000.
Charakterystyki z Seamtrack 50% = no function
W przypadku tych charakterystyk sygnał Seamtrack może być emitowany, ale nie będzie skalowany do 50%.
Wyemitowany sygnał jest zmienny, np. jeżeli występuje oscylacja przy spoinie pachwinowej.
Przykład:
Synergic Line 3931 (Steel / 1,2 mm / Stickout = 13 mm)
Dla tej charakterystyki wartość sygnału wynosi ok. 8000.
Charakterystyki z Seamtrack 50% = signal available*
W przypadku wolnego wylotu drutu, dla którego utworzono charakterystykę i dla neutralnych wartości korekty, wartość sygnału dla tych charakterystyk wynosi ok. 5000 (50% z 10000), jednakże z ograniczeniami np. w przypadku charakterystyk dla aluminium.
Charakterystyki z Seamtrack 50% = no function
W przypadku tych charakterystyk sygnał Seamtrack może być emitowany, ale nie będzie skalowany do 50%.
Wyemitowany sygnał jest zmienny, np. jeżeli występuje oscylacja przy spoinie pachwinowej, jednakże z ograniczeniami np. w przypadku charakterystyk dla aluminium.
WSKAZÓWKA!
signal available* - no function*
Sygnał Seamtracking w przypadku spawania aluminium nie dostarcza żadnych spójnych wyników dla śledzenia spoin pionowych.
Sygnał jest nieskuteczny dla śledzenia spoin poziomych w przypadku spawania aluminium.
Digital Interface:
| ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Aktualna wartość rzeczywista wyszukiwania spoiny | 0 |
65535 | Aktualna wartość rzeczywista wyszukiwania spoiny | 6,5535 |
Analog Interface:
| ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Aktualna wartość rzeczywista wyszukiwania spoiny | 0 |
10 V | Aktualna wartość rzeczywista wyszukiwania spoiny | 1 |
Informacja dodatkowa dotycząca systemów TWIN:
- Cyfrowa wartość rzeczywista jest podawana osobno dla obu urządzeń spawalniczych.
- Nie wysyła się analogowej wartości rzeczywistej w przypadku systemów TWIN.
Zestawienie dla oscylacyjnego ruchu palnika (aktualna wartość rzeczywista wyszukiwania spoiny, podane wartości służą jedynie jako przykład):

| (1) | Wolny wylot drutu: 10 mm (0.394 inch) Prędkość podawania drutu: 7 m/min (275.59 inch/min) Korekta długości łuku spawalniczego: 0 Aktualna wartość rzeczywista wyszukiwania spoiny: ok. 7650 |
| (2) | Wolny wylot drutu: 25 mm (0.984 inch) Prędkość podawania drutu: 7 m/min (275.59 inch/min) Korekta długości łuku spawalniczego: 0 Aktualna wartość rzeczywista wyszukiwania spoiny: ok. 5853 |
| (3) | Wolny wylot drutu: 10 mm (0.394 inch) Prędkość podawania drutu: 7 m/min (275.59 inch/min) Korekta długości łuku spawalniczego: 0 Aktualna wartość rzeczywista wyszukiwania spoiny: ok. 7650 |
- Aktualna wartość rzeczywista wyszukiwania spoiny jest obliczana na podstawie prądu spawania i napięcia spawania.
- Aktualna wartość rzeczywista wyszukiwania spoiny zmienia się wraz z wartością Stickout.
- Aktualna wartość rzeczywista wyszukiwania spoiny ustawia się w zakresie 0–10 000:
- Stickout się skraca — sygnał rośnie,
- Stickout się wydłuża — sygnał maleje.
Error number (Numer błędu) - Group Output / Analog Output
Ten sygnał wskazuje bieżący numer błędu w urządzeniu spawalniczym i sterowniku robota.
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła sygnał osobno dla każdej z dwóch linii procesu.
Warning number (Numer ostrzeżenia) - Group Output / Analog Output
Ten sygnał wskazuje bieżący numer ostrzeżenia w urządzeniu spawalniczym i sterowniku robota.
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła sygnał osobno dla każdej z dwóch linii procesu.
Motor current M1 (Prąd silnika M1) - Group Output / Analog Output
Prąd silnika M1 to prąd środkowego silnika w systemie spawania (jednostki napędowej uchwytu spawalniczego itd.). Bieżącą wartość rzeczywistą prądu silnika M1 system może wysyłać w niżej opisany sposób w Digital Interface lub Analog Interface.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Prąd silnika | 0 A (wartość rzeczywista) |
+327,67 | Prąd silnika | 327,67 A (wartość rzeczywista) |
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła cyfrową wartość rzeczywistą osobno dla obu urządzeń spawalniczych.
Analog Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Prąd silnika | 0 A (wartość rzeczywista) |
10 V | Prąd silnika | 10 A (wartość rzeczywista) |
Dodatkowa informacja dotycząca systemów TWIN:
Analogowa wartość rzeczywista nie jest wysyłana w przypadku systemów TWIN.
Motor current M2 (Prąd silnika M2) - Group Output / Analog Output
Prąd silnika M2 to prąd przedniego silnika w systemie spawania (podajnika drutu itd.). Bieżącą wartość rzeczywistą prądu silnika M2 system może wysyłać w niżej opisany sposób w Digital Interface lub Analog Interface.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Prąd silnika | 0 A (wartość rzeczywista) |
+327,67 | Prąd silnika | 327,67 A (wartość rzeczywista) |
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła cyfrową wartość rzeczywistą osobno dla obu urządzeń spawalniczych.
Analog Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Prąd silnika | 0 A (wartość rzeczywista) |
10 V | Prąd silnika | 10 A (wartość rzeczywista) |
Dodatkowa informacja dotycząca systemów TWIN:
Analogowa wartość rzeczywista nie jest wysyłana w przypadku systemów TWIN.
Motor current M3 (Prąd silnika M3) - Group Output / Analog Output
Prąd silnika M3 to prąd tylnego silnika w systemie spawania (odbiornika podajnika drutu itd.). Bieżącą wartość rzeczywistą prądu silnika M3 system może wysyłać w niżej opisany sposób w Digital Interface lub Analog Interface.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Prąd silnika | 0 A (wartość rzeczywista) |
+327,67 | Prąd silnika | 327,67 A (wartość rzeczywista) |
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła cyfrową wartość rzeczywistą osobno dla obu urządzeń spawalniczych.
Analog Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 V | Prąd silnika | 0 A (wartość rzeczywista) |
10 V | Prąd silnika | 10 A (wartość rzeczywista) |
Dodatkowa informacja dotycząca systemów TWIN:
Analogowa wartość rzeczywista nie jest wysyłana w przypadku systemów TWIN.
Actual real value AVC (wartość rzeczywista AVC) - Group Output / Analog Output
AVC = automatyczna regulacja napięcia (Arc Voltage Control)
W procesie TIG/plazmy sygnał wyjściowy „sygnał AVC” to napięcie, które jest proporcjonalne do długości łuku. Zaletą tego sygnału jest to, że jest on przetwarzany w urządzeniu spawalniczym w przypadku procesów spawania impulsowego prądem stałym i spawania prądem zmiennym.
Zewnętrzne sterowanie wysokością łuku spawalniczego reguluje napięcie łuku na podstawie interpretacji sygnału AVC, ustawiając odległość między elektrodą wolframową a elementem spawanym.
Dzięki temu długość łuku jest stała przy niezmienionych parametrach spawania.
Jeśli prąd spawania ulegnie zmianie, należy również dostosować napięcie łuku, aby utrzymać stałą długość łuku. Podobny skutek ma również zużycie elektrody wolframowej.
Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość |
0 | Bieżąca wartość rzeczywista AVC | 0 V |
65535 | Bieżąca wartość rzeczywista AVC | 655,35 V |
Wyjście do sterownika:
Sygnał: wartość rzeczywista AVC
Wyjście do interfejsu, który wskazuje wartość AVC
Częstotliwość aktualizacji interfejsu: 10 ms
Wartość: 0…..655,35 [V]
Spawanie impulsowe prądem stałym:
Zsynchronizowane z impulsem uśrednianie wartości Ū1/Ū2/Ūn (od 1 Hz do maksymalnej częstotliwości impulsów).
Przy niskich częstotliwościach (poniżej 1 Hz) wartość AVC jest wysyłana bezpośrednio i nie jest dokonywane uśrednienie zsynchronizowane z impulsem.
Przyczyna ograniczenia: np.: 0,5 Hz = sterownik otrzymuje nową wartość co 2 sekundy.

Spawanie prądem przemiennym:
Pomiar napięcia spawania w ujemnej półfali, ponieważ tylko to napięcie ma wpływa na regulację AVC. W przypadku spawania prądem zmiennym z funkcją impulsu zaleca się użytkownikowi obliczenie własnej średniej wartości.

Resistance (Rezystancja) - Single Bit
Sygnał ten wskazuje zmierzoną rezystancję obwodu spawania (R), która jest przesyłana podczas pomiaru w trybie Working mode 24 (R/L-measurement).
Przed i po pomiarze przesyłana jest zapisana rezystancja obwodu zgrzewania (R) systemu spawania.
Wire position (Położenie drutu) - Group Output / Analog Output
- Jak wysoka była wykryta krawędź w trybie WireSense joint type detection mode w przypadku złączy zakładkowych (dla wszystkich innych typów złącza nie jest podawana żadna wartość)
- patrz także opis WireSense trigger level - Group Input / Analog Input.
- Jaka jest obecnie wartość wysokości w trybie WireSense contour sensing mode. Wartość jest przy tym sygnalizowana cyklicznie.
- patrz także opis WireSense — informacje uzupełniające.
- Na jaką długość został obecnie wycofany drut elektrodowy w trybie Teach mode.
- Na jaką długość był podawany drut elektrodowy podczas nawlekania lub cofania na określoną długość.
Dodatkowa informacja w przypadku WireSense:
Drut elektrodowy może poruszać się naprzód do pierwszego wykrytego położenia zerowego (punktu referencyjnego) o maks. 24 mm (0,945 inch).
| Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość | |
‑32768 | Położenie drutu | -327,68 mm | |
+32767 | Położenie drutu | +327,67 mm | |
Dodatkowe informacje na temat funkcji WireSense zawiera część WireSense — informacje uzupełniające.
Dodatkowa informacja dotycząca systemów TWIN:
System wysyła sygnał osobno dla każdej z dwóch linii procesu.
Wire buffer fill level (Poziom napełnienia bufora drutu) - Group Output / Analog Output
Ten sygnał wskazuje aktualny poziom napełnienia bufora drutu CMT. W normalnych warunkach wartość mieści się w zakresie +/- 10%. W przypadku procesów o silnie wahających się prędkościach podawania drutu (np. SynchroPuls) wartość ta może wynosić do +/- 50%.
Wartość -100% oznacza, że bufor drutu jest pusty.
Wartość +100% oznacza, że bufor drutu jest pełny.
Wartości te wskazują na usterkę w systemie podawania drutu.
| Digital Interface: | ||
Zakres wartości | Nazwa | min./maks. możliwa wartość | |
‑100 | Poziom napełnienia | -100% | |
+100 | Poziom napełnienia | +100% | |
Dostępne obrazy procesu
Typy obrazów procesów
Przełącznik DIP |
| |||||||
8 | 7 | 6 | 5 | 4 | 3 | 2 | 1 | Obraz procesu i konfiguracja |
OFF | OFF | - | - | - | - | - | - | Standardowy obraz 320-bitowy |
OFF | ON | - | - | - | - | - | - | Uproszczony obraz 128-bitowy |
ON | OFF | - | - | - | - | - | - | Obraz Retrofit (zakres zależny od modułu magistrali) |
ON | ON | - | - | - | - | - | - | Nieużywane |
Przypisanie/zmiana numeru programu/charakterystyki (tryb Retrofit)
W przypadku urządzeń spawalniczych serii TPS, podając numer programu można wybrać materiał, średnicę drutu i rodzaj gazu osłonowego. W tym celu zdefiniowano wartość 8-bitową.
Aby umożliwić wykorzystanie sygnału 8-bitowego w trybie Retrofit, możliwe jest przypisanie numeru programu (1–255) do numeru charakterystyki.
Zanotować adres IP używanego urządzenia spawalniczego:
1Połączyć urządzenie spawalnicze z komputerem (na przykład kablem LAN)

2Z lewego paska bocznego na panelu obsługowym urządzenia spawalniczego wybrać przycisk „Ustaw. wst.”
3Z prawego paska bocznego na panelu obsługowym urządzenia spawalniczego wybrać przycisk „System”
4Na panelu obsługowym urządzenia spawalniczego wybrać przycisk „Informacja”

5Zanotować wyświetlony adres IP (przykład: 10.5.72.13)
Otworzyć interfejs web urządzenia spawalniczego w przeglądarce internetowej:
6Na pasku adresu przeglądarki internetowej wprowadzić adres IP urządzenia spawalniczego i potwierdzić
- Zostanie wyświetlony interfejs web urządzenia spawalniczego
7Wprowadzić nazwę użytkownika i hasło.
Ustawienia fabryczne:
Nazwa użytkownika = admin
Hasło = admin
Ustawienia fabryczne:
Nazwa użytkownika = admin
Hasło = admin
- Zostanie wyświetlony interfejs web urządzenia spawalniczego
Zanotować ID żądanych charakterystyk:
8W interfejsie web urządzenia spawalniczego wybrać zakładkę „Zestawienie charakterystyk”
9Zanotować ID charakterystyk, które mają być dostępne do wyboru w interfejsie
10W interfejsie web urządzenia spawalniczego wybrać zakładkę używanego interfejsu
Przykładowo: RI IO PRO/i
Przykładowo: RI IO PRO/i
11W punkcie „Przyporządkowanie charakterystyk” przyporządkować potrzebnym numerom programu (=numerom bitu) żądane ID charakterystyk.
Przykład: Numer programu 1 = ID charakterystyki 2501, numer programu 2 = ID charakterystyki 3246, ...
Przykład: Numer programu 1 = ID charakterystyki 2501, numer programu 2 = ID charakterystyki 3246, ...
- Przypisane charakterystyki można następnie wywołać z poziomu interfejsu, podając wybrany numer programu (=numer bitu)
12Jeżeli przyporządkowano wszystkie ID charakterystyk, wybrać polecenie „Zapisz przyporządkowanie”
- W punkcie „Numery programów przypisane do ID charakterystyk” będą wyświetlone wszystkie numery programów z przypisanymi ID charakterystyk
Interfejs web urządzenia spawalniczego
Wskazówki dotyczące stosowania metod spawania: standardowe ręczne MIG/MAG, TIG, elektrodowe i ConstantWire
MIG/MAG Standard Manual
Stosowanie metody spawania MIG/MAG Standard Manual:
W przypadku metody spawania Standard Manual parametry prędkości podawania drutu i napięcia spawania ustawia się w następujący sposób:1Wybrać tryb pracy Charakterystyki trybu 2-taktowego
2Wybrać metodę spawania MIG/MAG Standard Manual za pomocą przynależnego numeru charakterystyki
- W celu ustawienia parametru Wire feed speed command value manual użyć analogowego sygnału wejściowego Wire feed speed command value.
- W celu ustawienia parametru Welding voltage command value manual użyć analogowego sygnału wejściowego Arc length correction.
- W celu ustawienia parametru Dynamic correction manual użyć analogowego sygnału wejściowego Pulse-/dynamic correction.
- W celu ustawienia parametru Wire retract correction manual użyć analogowego sygnału wejściowego Wire retract correction.
Stosowanie metody spawania TIG:
1Wybrać metodę spawania TIG za pomocą przynależnego numeru charakterystyki.
Elektroda
Stosowanie metody spawania Elektroda:
1Wybrać metodę spawania Elektroda za pomocą przynależnego numeru charakterystyki.
ConstantWire
- ConstantWire można stosować w połączeniu z trybem charakterystyki 2-taktu i trybem Job.
- W trybie charakterystyki 2-taktu metoda spawania jest wyznaczana automatycznie na podstawie wybranej charakterystyki.
- W trybie Job metoda spawania jest wyznaczana automatycznie na podstawie wybranego zadania.
- Proces ConstantWire jest rozpoczynany, gdy tylko wartość sygnału Welding start zostanie zmieniona na High. Oddzielne uruchamianie ruchu drutu i przepływu prądu nie jest wymagane.
- Prędkość podawania drutu wyznacza sygnał Wire feed speed command value.
- Ustawienie limitu napięcia nie jest wymagane, ponieważ jest ustawiony automatycznie i zawsze gwarantuje przepływ prądu.
- W razie potrzeby można jednak ustawić limit napięcia także ręcznie (stosowne informacje zawiera instrukcja obsługi danego urządzenia spawalniczego).
Monitorowanie przerwania łuku spawalniczego
Monitorowanie przerwania łuku spawalniczego
Monitorowanie przerwania łuku spawalniczego to funkcja, którą można uaktywnić w urządzeniu spawalniczym, aby stawała się aktywna w momencie przerwania łuku spawalniczego.
Jeśli monitorowanie uaktywni się na skutek przerwania łuku spawalniczego, sygnał Robot motion release jest przestawiany w stan Low.
Możliwe ustawienia monitorowania przerwania łuku spawalniczego są następujące:- Od jakiego czasu przerwy staje się aktywne monitorowanie przerwania łuku spawalniczego.
- W jaki sposób staje się aktywne monitorowanie przerwania łuku spawalniczego
- w razie „Ignore”,
- w razie „Error”.
- Jeśli nastąpi przerwanie łuku spawalniczego na czas 190 ms, monitorowanie przerwania łuku spawalniczego nie stanie się aktywne.
- Jeśli łuk spawalniczy zostanie przerwany na 210 ms, urządzenie spawalnicze wygeneruje komunikat o błędzie i zatrzyma proces spawania.
- Jeśli nastąpi przerwanie łuku spawalniczego na czas 190 ms, monitorowanie przerwania łuku spawalniczego nie stanie się aktywne.
- Jeśli nastąpi przerwanie łuku spawalniczego na czas 210 ms, funkcja monitorowania przerwania łuku spawalniczego zmieni poziom sygnału Arc stable na Low. Czy sygnał Welding start pozostanie na poziomie High, czy robot zmieni jego poziom na Low, zależy od wybranego ustawienia robota.

Przykładowe zachowanie monitorowania przerwania łuku spawalniczego
(1) Status sygnału Welding start zależy od:- Ustawienia monitorowania przerwania łuku spawalniczego.
- Ustawienia robota (jak robot ma reagować na ustawienie „Ignore” w przypadku aktywnej funkcji monitorowania przerwania łuku spawalniczego).
- robot zmienia poziom sygnału Welding start na Low (=brak ponownego zajarzenia łuku spawalniczego) lub
- pozostawia sygnał Welding start na poziomie High (=ponowne zajarzenie łuku spawalniczego), zależnie od ustawienia w robocie.
- jest zgłaszany komunikat o błędzie i następuje zatrzymanie procesu spawania.
Monitorowanie przerwania łuku spawalniczego
Monitorowanie przerwania łuku spawalniczego to funkcja, którą można uaktywnić w urządzeniu spawalniczym, aby stawała się aktywna w momencie przerwania łuku spawalniczego.
Jeśli monitorowanie uaktywni się na skutek przerwania łuku spawalniczego, sygnał Robot motion release jest przestawiany w stan Low.
Możliwe ustawienia monitorowania przerwania łuku spawalniczego są następujące:- Od jakiego czasu przerwy staje się aktywne monitorowanie przerwania łuku spawalniczego.
- W jaki sposób staje się aktywne monitorowanie przerwania łuku spawalniczego
- w razie „Ignore”,
- w razie „Error”.
- Jeśli nastąpi przerwanie łuku spawalniczego na czas 190 ms, monitorowanie przerwania łuku spawalniczego nie stanie się aktywne.
- Jeśli łuk spawalniczy zostanie przerwany na 210 ms, urządzenie spawalnicze wygeneruje komunikat o błędzie i zatrzyma proces spawania.
- Jeśli nastąpi przerwanie łuku spawalniczego na czas 190 ms, monitorowanie przerwania łuku spawalniczego nie stanie się aktywne.
- Jeśli nastąpi przerwanie łuku spawalniczego na czas 210 ms, funkcja monitorowania przerwania łuku spawalniczego zmieni poziom sygnału Arc stable na Low. Czy sygnał Welding start pozostanie na poziomie High, czy robot zmieni jego poziom na Low, zależy od wybranego ustawienia robota.
Przykładowe zachowanie monitorowania przerwania łuku spawalniczego
(1) Status sygnału Welding start zależy od:- Ustawienia monitorowania przerwania łuku spawalniczego.
- Ustawienia robota (jak robot ma reagować na ustawienie „Ignore” w przypadku aktywnej funkcji monitorowania przerwania łuku spawalniczego).
- robot zmienia poziom sygnału Welding start na Low (=brak ponownego zajarzenia łuku spawalniczego) lub
- pozostawia sygnał Welding start na poziomie High (=ponowne zajarzenie łuku spawalniczego), zależnie od ustawienia w robocie.
- jest zgłaszany komunikat o błędzie i następuje zatrzymanie procesu spawania.
Fronius Data Channel
Fronius Data Channel
Za pośrednictwem przyłącza Ethernet z tyłu urządzenia spawalniczego (Serviceport) można zapisywać różne sygnały i dane oraz wymieniać je między urządzeniem spawalniczym a jednostką sterownika (sterownikiem robota itd.).
Aby móc skorzystać z Fronius Data Channel, dla urządzenia spawalniczego trzeba odblokować OPT/i Documentation .
W systemach TWIN trzeba używać przyłącza Ethernet urządzenia spawalniczego linii procesu 1.
Dostępne sygnały i dane: | |||
|---|---|---|---|
Numer | Nazwa | Opis | Rodzaj sygnału |
1 | Process active | 0/1 | Wyjście |
2 | Current flow | 0/1 | Wyjście |
3 | Article number | String | Wejście |
4 | Serial number | String | Wejście |
5 | Seam number | Integer | Wejście |
Przykład z systemu Windows (PuTTY)
Transmisja danych wymaga nawiązania połączenia TCP socket connection.
1W tym celu podać adres IP portu Serviceport urządzenia spawalniczego i numer portu 4714.
Fronius Data Channel
Za pośrednictwem przyłącza Ethernet z tyłu urządzenia spawalniczego (Serviceport) można zapisywać różne sygnały i dane oraz wymieniać je między urządzeniem spawalniczym a jednostką sterownika (sterownikiem robota itd.).
Aby móc skorzystać z Fronius Data Channel, dla urządzenia spawalniczego trzeba odblokować OPT/i Documentation .
W systemach TWIN trzeba używać przyłącza Ethernet urządzenia spawalniczego linii procesu 1.
Dostępne sygnały i dane: | |||
|---|---|---|---|
Numer | Nazwa | Opis | Rodzaj sygnału |
1 | Process active | 0/1 | Wyjście |
2 | Current flow | 0/1 | Wyjście |
3 | Article number | String | Wejście |
4 | Serial number | String | Wejście |
5 | Seam number | Integer | Wejście |
Przykład z systemu Windows (PuTTY)
Transmisja danych wymaga nawiązania połączenia TCP socket connection.
1W tym celu podać adres IP portu Serviceport urządzenia spawalniczego i numer portu 4714.
Przebieg sygnału w przypadku wybrania trybu pracy „tryb Job”.

| (1) | Czas oczekiwanie przynajmniej 0,1 s |
| (2) | Czas oczekiwanie przynajmniej 0,1 s |
| (3) | Czas wstępnego wypływu gazu |
| (4) | Czas prądu startowego |
| (5) | Slope 1 |
| (6) | Czas wypływu gazu po zakończeniu spawania |
| (7) | Slope 2 + czas prądu końcowego |
| (1) | Czas oczekiwanie przynajmniej 0,1 s |
| (2) | Czas oczekiwanie przynajmniej 0,1 s |
| (3) | Czas wstępnego wypływu gazu |
| (4) | Czas prądu startowego |
| (5) | Slope 1 |
| (6) | Czas wypływu gazu po zakończeniu spawania |
| (7) | Slope 2 + czas prądu końcowego |
Przebieg sygnału w przypadku wybrania trybu pracy „tryb charakterystyki”.

| (1) | Czas oczekiwanie przynajmniej 0,1 s |
| (2) | Czas oczekiwanie przynajmniej 0,1 s |
| (3) | Czas oczekiwanie przynajmniej 0,1 s |
| (4) | Czas wstępnego wypływu gazu |
| (5) | Czas prądu startowego |
| (6) | Slope 1 |
| (7) | Czas wypływu gazu po zakończeniu spawania |
| (8) | Slope 2 + czas prądu końcowego |
WireSense — informacje uzupełniające
WireSense joint type - Opis
Ten sygnał decyduje o tym, jaki typ złącza ma być wyszukiwany w procesie WireSense. Typ złącza wybiera się przed rozpoczęciem procesu WireSense (patrz sekcja WireSense start - Single Bit).
Typ złącza: Złącze zakładkowe / sygnał na obu flankach
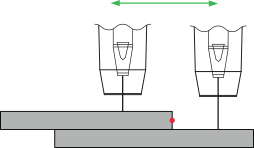
Do wykrywania położenia złączy zakładkowych z dwiema blachami. Wykrycie krawędzi i następujący po tym sygnał przy dotknięciu występuje na pierwszej flance wznoszącej lub na pierwszej flance opadającej. Grubość blachy musi być równa co najmniej ustawionemu poziomowi wyzwalania sygnału (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze zakładkowe / sygnał flanki wznoszącej
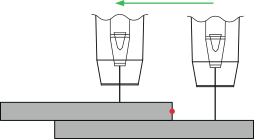
Do wykrywania położenia złączy zakładkowych z dwiema blachami. Wykrycie krawędzi i następujący po tym sygnał przy dotknięciu występuje tylko na pierwszej flance wznoszącej. Grubość blachy musi być równa co najmniej ustawionemu poziomowi wyzwalania sygnału (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze zakładkowe / sygnał flanki opadającej
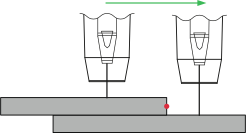
Do wykrywania położenia złączy zakładkowych z dwiema blachami. Wykrycie krawędzi i następujący po tym sygnał przy dotknięciu występuje na pierwszej flance opadającej. Grubość blachy musi być równa co najmniej ustawionemu poziomowi wyzwalania sygnału (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze zakładkowe / sygnał drugiej flanki wznoszącej
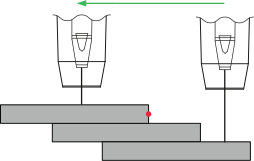
Do wykrywania położenia złączy zakładkowych z trzema blachami. Wykrycie krawędzi i następujący po tym sygnał przy dotknięciu występuje tylko na drugiej flance wznoszącej. Grubość obu górnych blach musi być równa co najmniej ustawionemu poziomowi wyzwalania sygnału (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze zakładkowe / sygnał drugiej flanki opadającej
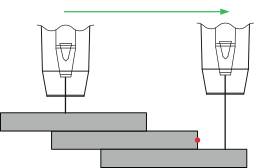
Do wykrywania położenia złączy zakładkowych z trzema blachami. Wykrycie krawędzi i następujący po tym sygnał przy dotknięciu występuje tylko na drugiej flance opadającej. Grubość obu górnych blach musi być równa co najmniej ustawionemu poziomowi wyzwalania sygnału (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze teowe
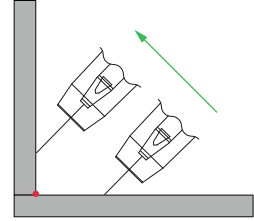
Do wykrywania położenia złączy teowych. Znalezione położenie i następujący po tym sygnał przy dotknięciu zależą od ustawionego poziomu wyzwalania (trigger level). Uchwyt spawalniczy należy przesuwać prostopadle do dwusiecznej kąta.
Typ złącza: Złącze YV
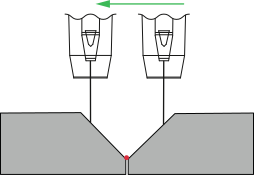
Do wykrywania położenia złączy Y lub złączy V. Znalezione położenie i następujący po tym sygnał przy dotknięciu zależą od ustawionego poziomu wyzwalania (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze I
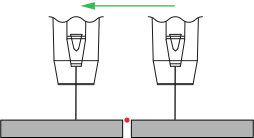
Do wykrywania położenia złączy I z rowkiem. Rowek musi być co najmniej tak szeroki, jak stosowana średnica drutu. Znalezione położenie i następujący po tym sygnał przy dotknięciu zależą od ustawionego poziomu wyzwalania (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze kołnierzowe
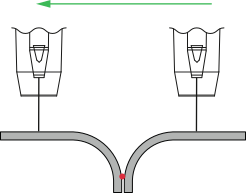
Do wykrywania położenia złączy kołnierzowej. Znalezione położenie i następujący po tym sygnał przy dotknięciu zależą od ustawionego poziomu wyzwalania (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze narożne
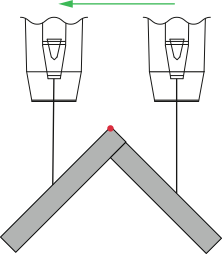
Do wykrywania położenia złączy narożnych. Znalezione położenie i następujący po tym sygnał przy dotknięciu zależą od ustawionego poziomu wyzwalania (trigger level). Uchwyt spawalniczy należy przesuwać prostopadle do dwusiecznej kąta.
WireSense joint type - Opis
Ten sygnał decyduje o tym, jaki typ złącza ma być wyszukiwany w procesie WireSense. Typ złącza wybiera się przed rozpoczęciem procesu WireSense (patrz sekcja WireSense start - Single Bit).
Typ złącza: Złącze zakładkowe / sygnał na obu flankach
Do wykrywania położenia złączy zakładkowych z dwiema blachami. Wykrycie krawędzi i następujący po tym sygnał przy dotknięciu występuje na pierwszej flance wznoszącej lub na pierwszej flance opadającej. Grubość blachy musi być równa co najmniej ustawionemu poziomowi wyzwalania sygnału (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze zakładkowe / sygnał flanki wznoszącej
Do wykrywania położenia złączy zakładkowych z dwiema blachami. Wykrycie krawędzi i następujący po tym sygnał przy dotknięciu występuje tylko na pierwszej flance wznoszącej. Grubość blachy musi być równa co najmniej ustawionemu poziomowi wyzwalania sygnału (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze zakładkowe / sygnał flanki opadającej
Do wykrywania położenia złączy zakładkowych z dwiema blachami. Wykrycie krawędzi i następujący po tym sygnał przy dotknięciu występuje na pierwszej flance opadającej. Grubość blachy musi być równa co najmniej ustawionemu poziomowi wyzwalania sygnału (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze zakładkowe / sygnał drugiej flanki wznoszącej
Do wykrywania położenia złączy zakładkowych z trzema blachami. Wykrycie krawędzi i następujący po tym sygnał przy dotknięciu występuje tylko na drugiej flance wznoszącej. Grubość obu górnych blach musi być równa co najmniej ustawionemu poziomowi wyzwalania sygnału (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze zakładkowe / sygnał drugiej flanki opadającej
Do wykrywania położenia złączy zakładkowych z trzema blachami. Wykrycie krawędzi i następujący po tym sygnał przy dotknięciu występuje tylko na drugiej flance opadającej. Grubość obu górnych blach musi być równa co najmniej ustawionemu poziomowi wyzwalania sygnału (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze teowe
Do wykrywania położenia złączy teowych. Znalezione położenie i następujący po tym sygnał przy dotknięciu zależą od ustawionego poziomu wyzwalania (trigger level). Uchwyt spawalniczy należy przesuwać prostopadle do dwusiecznej kąta.
Typ złącza: Złącze YV
Do wykrywania położenia złączy Y lub złączy V. Znalezione położenie i następujący po tym sygnał przy dotknięciu zależą od ustawionego poziomu wyzwalania (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze I
Do wykrywania położenia złączy I z rowkiem. Rowek musi być co najmniej tak szeroki, jak stosowana średnica drutu. Znalezione położenie i następujący po tym sygnał przy dotknięciu zależą od ustawionego poziomu wyzwalania (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze kołnierzowe
Do wykrywania położenia złączy kołnierzowej. Znalezione położenie i następujący po tym sygnał przy dotknięciu zależą od ustawionego poziomu wyzwalania (trigger level). Uchwyt spawalniczy należy przesuwać równolegle do powierzchni blach.
Typ złącza: Złącze narożne
Do wykrywania położenia złączy narożnych. Znalezione położenie i następujący po tym sygnał przy dotknięciu zależą od ustawionego poziomu wyzwalania (trigger level). Uchwyt spawalniczy należy przesuwać prostopadle do dwusiecznej kąta.
WireSense trigger level - Opis
Próg wyzwalania: Złącza zakładkowe ze wznoszącymi się flankami
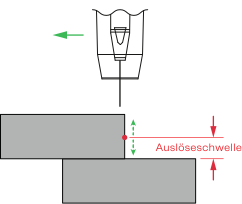
W przypadku tego typu złącza ustawia się wysokość, od której ma być wykrywana krawędź / blacha. Jeśli aktualnie zmierzona pozycja drutu wykracza poza ustawiony próg, generowany jest sygnał przy dotknięciu. Ponieważ położenie drutu zawsze rozpoczyna się od 0 mm na początku procesu, próg wyzwalania odnosi się do dolnej lub górnej blachy w zależności od kierunku ruchu. Próg wyzwalania pokazany w podanym przykładzie dotyczy tylko kierunku ruchu od prawej do lewej.
Próg wyzwalania: Złącza teowe
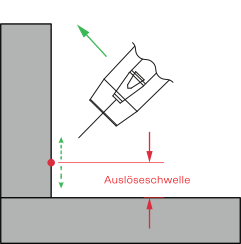
W przypadku tego typu złącza ustawia się wysokość, od której ma zostać wykryta druga blacha, zaczynając od punktu zwrotnego. Jeśli aktualnie zmierzona pozycja drutu wykracza poza ustawiony próg, generowany jest sygnał przy dotknięciu. W zależności od kierunku ruchu od punktu zwrotnego, próg wyzwalania odnosi się do blachy pionowej lub poziomej. W podanym przykładzie zastosowano próg wyzwalania dla kierunku ruchu prostopadłego do dwusiecznej kąta od dołu do góry.
Próg wyzwalania: Złącza YV
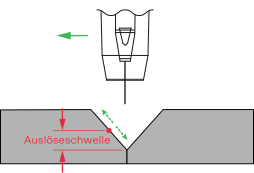
W przypadku tego typu złącza ustawia się wysokość, od której ma zostać wykryta druga blacha, zaczynając od punktu zwrotnego. Jeśli aktualnie zmierzona pozycja drutu wykracza poza ustawiony próg, generowany jest sygnał przy dotknięciu. W zależności od kierunku ruchu od punktu zwrotnego, próg wyzwalania odnosi się do blachy prawej lub lewej. W podanym przykładzie próg wyzwalania dotyczy kierunku ruchu od prawej do lewej.
Próg wyzwalania: Złącza I z rowkiem
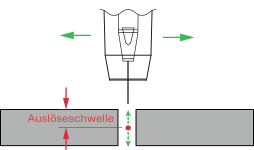
W przypadku tego typu złącza ustawia się, jak daleko drut musi zagłębić się w rowku i ponownie się unieść. Jeśli aktualnie zmierzona pozycja drutu wykracza poza ustawiony próg, generowany jest sygnał przy dotknięciu. W przypadku tego typu złącza próg wyzwalania dotyczy obu blach i, jak pokazano w podanym przykładzie, obu kierunków ruchu.
Próg wyzwalania: Złącza kołnierzowe
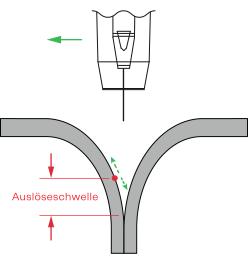
W przypadku tego typu złącza ustawia się wysokość, od której ma zostać wykryta druga blacha, zaczynając od punktu zwrotnego. Jeśli aktualnie zmierzona pozycja drutu wykracza poza ustawiony próg, generowany jest sygnał przy dotknięciu. W zależności od kierunku ruchu od punktu zwrotnego, próg wyzwalania odnosi się do blachy prawej lub lewej. W podanym przykładzie próg wyzwalania dotyczy kierunku ruchu od prawej do lewej.
Próg wyzwalania: Złącza narożne
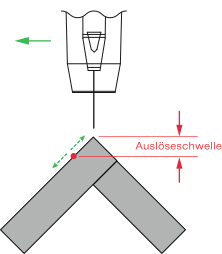
W przypadku tego typu złącza ustawia się wysokość, od której ma zostać wykryta druga blacha, zaczynając od punktu zwrotnego. Jeśli aktualnie zmierzona pozycja drutu wykracza poza ustawiony próg, generowany jest sygnał przy dotknięciu. W zależności od kierunku ruchu od punktu zwrotnego, próg wyzwalania odnosi się do blachy prawej lub lewej. W podanym przykładzie próg wyzwalania dotyczy kierunku ruchu od prawej do lewej.
Opis procesu WireSense contour sensing mode (wykrywanie konturów)
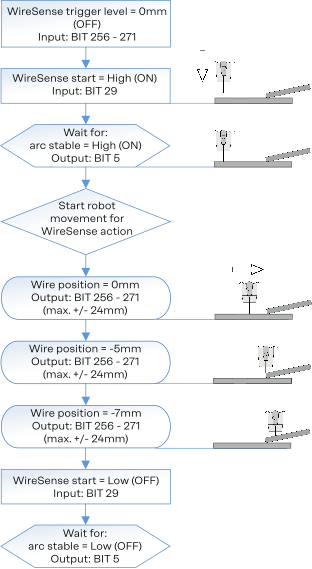
Opis procesu WireSense joint type detection (wykrywanie typu złącza)
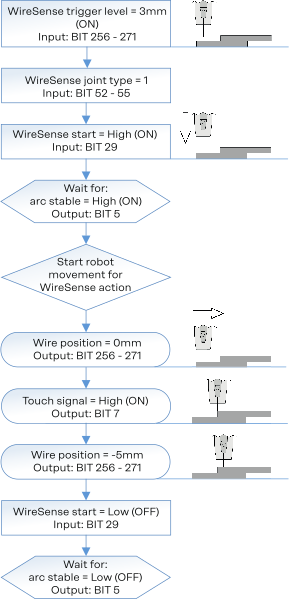
Krzywa sygnału w trybie wykrywania typu złącza (joint type detection mode) dla złącza zakładkowego
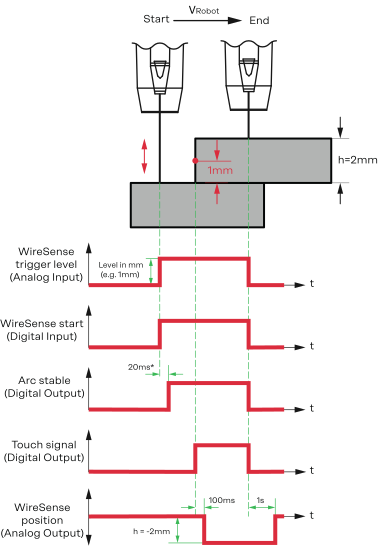
- Brak żużla na końcówce drutu elektrodowego:
Proces WireSense rozpoczyna się bez funkcji WireSense -Slaghammer (Usuwanie żużla WireSense) i sygnał Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) zostaje wygenerowany około 20 ms po dotknięciu elementu spawanego przez drut elektrodowy. - Żużel obecny na końcówce drutu elektrodowego:
Przed rozpoczęciem funkcji WireSense automatycznie aktywowana jest funkcja WireSense -Slaghammer, aby usunąć resztki żużla z końcówki drutu elektrodowego. Sygnał Arc stable / Touch signal jest aktywowany dopiero po udanym usunięciu żużla i wystarczającym styku elektrycznym między drutem elektrodowym a elementem spawanym. Czas opóźnienia dla sygnału Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) może być dlatego wielokrotnie większy niż 20 ms.
Krzywa sygnału w trybie wykrywania typu złącza dla złącza teowego
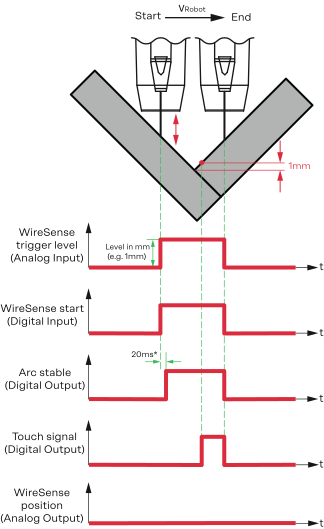
- Brak żużla na końcówce drutu elektrodowego:
Proces WireSense rozpoczyna się bez funkcji WireSense -Slaghammer (Usuwanie żużla WireSense) i sygnał Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) zostaje wygenerowany około 20 ms po dotknięciu elementu spawanego przez drut elektrodowy. - Żużel obecny na końcówce drutu elektrodowego:
Przed rozpoczęciem funkcji WireSense automatycznie aktywowana jest funkcja WireSense -Slaghammer, aby usunąć resztki żużla z końcówki drutu elektrodowego. Sygnał Arc stable / Touch signal jest aktywowany dopiero po udanym usunięciu żużla i wystarczającym styku elektrycznym między drutem elektrodowym a elementem spawanym. Czas opóźnienia dla sygnału Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) może być dlatego wielokrotnie większy niż 20 ms.
Krzywa sygnału w trybie wykrywania typu złącza dla złącza YV
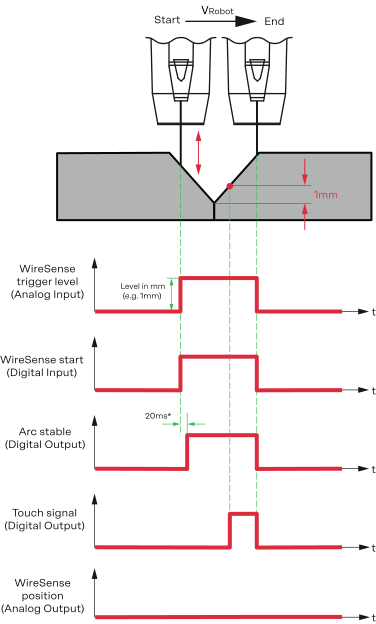
- Brak żużla na końcówce drutu elektrodowego:
Proces WireSense rozpoczyna się bez funkcji WireSense -Slaghammer (Usuwanie żużla WireSense) i sygnał Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) zostaje wygenerowany około 20 ms po dotknięciu elementu spawanego przez drut elektrodowy. - Żużel obecny na końcówce drutu elektrodowego:
Przed rozpoczęciem funkcji WireSense automatycznie aktywowana jest funkcja WireSense -Slaghammer, aby usunąć resztki żużla z końcówki drutu elektrodowego. Sygnał Arc stable / Touch signal jest aktywowany dopiero po udanym usunięciu żużla i wystarczającym styku elektrycznym między drutem elektrodowym a elementem spawanym. Czas opóźnienia dla sygnału Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) może być dlatego wielokrotnie większy niż 20 ms.
Krzywa sygnału w trybie wykrywania typu złącza dla złącza I
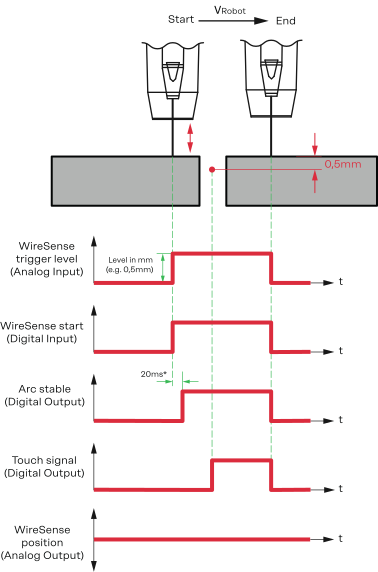
- Brak żużla na końcówce drutu elektrodowego:
Proces WireSense rozpoczyna się bez funkcji WireSense -Slaghammer (Usuwanie żużla WireSense) i sygnał Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) zostaje wygenerowany około 20 ms po dotknięciu elementu spawanego przez drut elektrodowy. - Żużel obecny na końcówce drutu elektrodowego:
Przed rozpoczęciem funkcji WireSense automatycznie aktywowana jest funkcja WireSense -Slaghammer, aby usunąć resztki żużla z końcówki drutu elektrodowego. Sygnał Arc stable / Touch signal jest aktywowany dopiero po udanym usunięciu żużla i wystarczającym styku elektrycznym między drutem elektrodowym a elementem spawanym. Czas opóźnienia dla sygnału Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) może być dlatego wielokrotnie większy niż 20 ms.
Krzywa sygnału w trybie wykrywania typu złącza dla złącza kołnierzowego
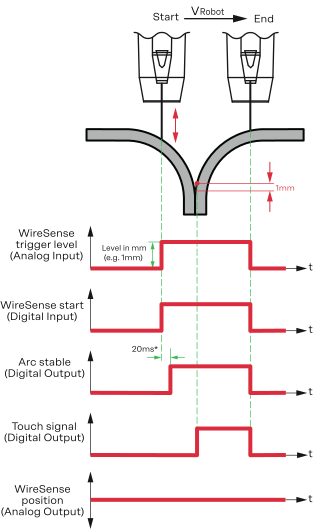
- Brak żużla na końcówce drutu elektrodowego:
Proces WireSense rozpoczyna się bez funkcji WireSense -Slaghammer (Usuwanie żużla WireSense) i sygnał Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) zostaje wygenerowany około 20 ms po dotknięciu elementu spawanego przez drut elektrodowy. - Żużel obecny na końcówce drutu elektrodowego:
Przed rozpoczęciem funkcji WireSense automatycznie aktywowana jest funkcja WireSense -Slaghammer, aby usunąć resztki żużla z końcówki drutu elektrodowego. Sygnał Arc stable / Touch signal jest aktywowany dopiero po udanym usunięciu żużla i wystarczającym styku elektrycznym między drutem elektrodowym a elementem spawanym. Czas opóźnienia dla sygnału Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) może być dlatego wielokrotnie większy niż 20 ms.
Krzywa sygnału w trybie wykrywania typu złącza dla złącza narożnego
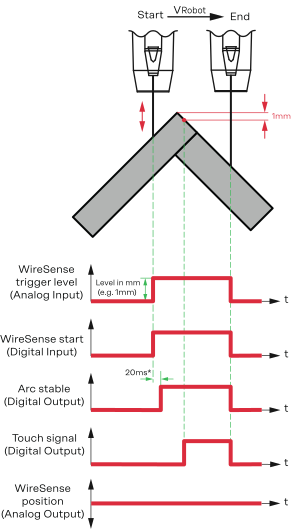
- Brak żużla na końcówce drutu elektrodowego:
Proces WireSense rozpoczyna się bez funkcji WireSense -Slaghammer (Usuwanie żużla WireSense) i sygnał Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) zostaje wygenerowany około 20 ms po dotknięciu elementu spawanego przez drut elektrodowy. - Żużel obecny na końcówce drutu elektrodowego:
Przed rozpoczęciem funkcji WireSense automatycznie aktywowana jest funkcja WireSense -Slaghammer, aby usunąć resztki żużla z końcówki drutu elektrodowego. Sygnał Arc stable / Touch signal jest aktywowany dopiero po udanym usunięciu żużla i wystarczającym styku elektrycznym między drutem elektrodowym a elementem spawanym. Czas opóźnienia dla sygnału Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) może być dlatego wielokrotnie większy niż 20 ms.
Krzywa sygnału WireSense break (możliwe tylko w trybie contour sensing mode)
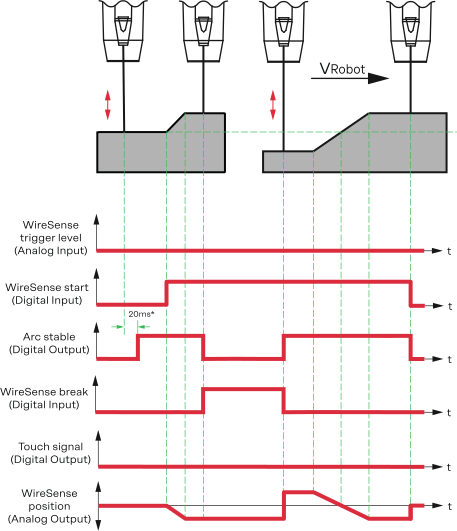
- Brak żużla na końcówce drutu elektrodowego:
Proces WireSense rozpoczyna się bez funkcji WireSense -Slaghammer (Usuwanie żużla WireSense) i sygnał Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) zostaje wygenerowany około 20 ms po dotknięciu spawanego elementu przez drut elektrodowy. - Żużel obecny na końcówce drutu elektrodowego:
Przed rozpoczęciem funkcji WireSense automatycznie aktywowana jest funkcja WireSense -Slaghammer, aby usunąć resztki żużla z końcówki drutu elektrodowego. Sygnał Arc stable / Touch signal jest aktywowany dopiero po udanym usunięciu żużla i wystarczającym styku elektrycznym między drutem elektrodowym a spawanym elementem. Czas opóźnienia dla sygnału Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) może być dlatego wielokrotnie większy niż 20 ms.
Krzywa sygnału contour sensing mode (trybu wykrywania konturu) przy różnych geometriach powierzchni
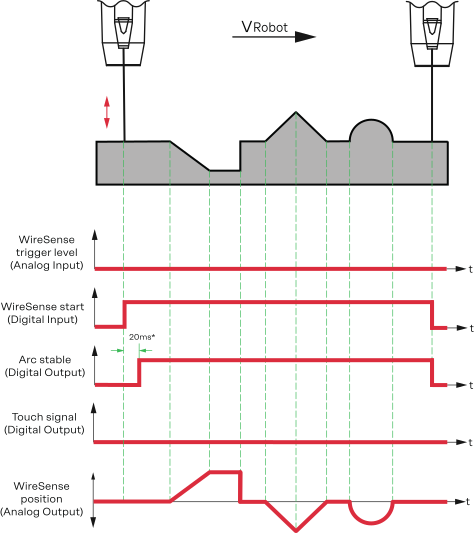
- Brak żużla na końcówce drutu elektrodowego:
Proces WireSense rozpoczyna się bez funkcji WireSense -Slaghammer (Usuwanie żużla WireSense) i sygnał Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) zostaje wygenerowany około 20 ms po dotknięciu elementu spawanego przez drut elektrodowy. - Żużel obecny na końcówce drutu elektrodowego:
Przed rozpoczęciem funkcji WireSense automatycznie aktywowana jest funkcja WireSense -Slaghammer, aby usunąć resztki żużla z końcówki drutu elektrodowego. Sygnał Arc stable / Touch signal jest aktywowany dopiero po udanym usunięciu żużla i wystarczającym styku elektrycznym między drutem elektrodowym a elementem spawanym. Czas opóźnienia dla sygnału Arc stable / Touch signal (Łuk stabilny / sygnał przy dotknięciu) może być dlatego wielokrotnie większy niż 20 ms.
Przedstawienie możliwego zakresu pomiaru WireSense
Limit długości dla ruchu drutu w trybie WireSense contour sensing mode (wykrywanie konturu):
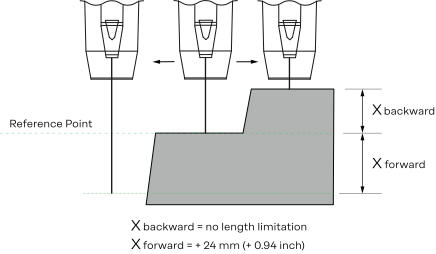
Limit długości dla ruchów drutu w trybie WireSense joint type detection mode (wykrywanie typu złącza) dla złączy zakładkowych z opadającymi krawędziami:
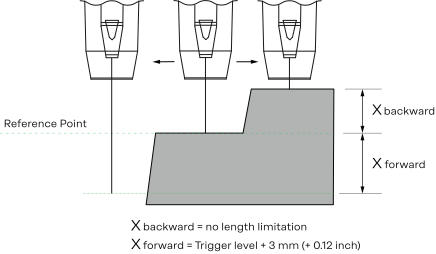
Limit długości dla ruchów drutu w trybie WireSense joint type detection mode (wykrywanie typu złącza) dla wszystkich innych typów złącza:
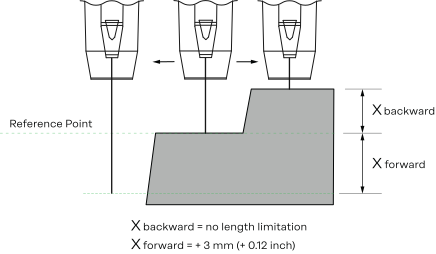
Dodatkowa informacja w przypadku ograniczeń długości:
Jeśli uchwyt spawalniczy przesunie się zbyt daleko w kierunku spawanego elementu, przez co powstanie połączenie elektryczne z końcówką prądową, drut jest cofany o 40 mm i generowany jest komunikat o błędzie. (Numer błędu 1334: Short circuit between contact tip and welding ground during active WireSense/teach process)
Uwaga dotycząca pomiaru wysokości dla złączy zakładkowych z opadającymi flankami
WireSense joint type detection mode (Tryb detekcji złącza WireSense) dla złączy zakładkowych z opadającą flanką bez pomiaru wysokości:
Wprowadzenie wartości analogowej: WireSense trigger level (Poziom wyzwalania WireSense) = 1mm
Maks. ruch drutu do przodu = WireSense trigger level + 3 mm
= 1 mm + 3 mm
= 4 mm
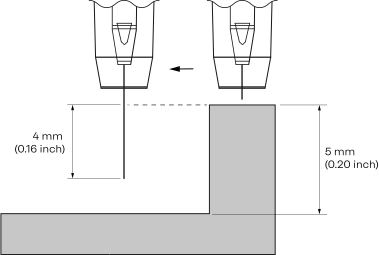
Podajnik drutu zatrzymuje się po 4 mm. Drut elektrodowy nie przesuwa się dalej do przodu i nie dociera do dolnej blachy. Pomiar wysokości na krawędzi blachy nie jest zatem możliwy.
Sygnał dotknięcia (Touch signal) zostanie jednak wygenerowany tak jak zwykle, po przekroczeniu ustawionej wartości Trigger level (Poziom wyzwalania).
Takie zachowanie może być niepożądane, np. przy pomiarze krawędzi blachy.
Sposób:
Ustaw wartość progu WireSense trigger level, która jest maks. o 2 mm mniejsza niż oczekiwana, zmierzona wysokość krawędzi,
np.: Przy krawędzi 5 mm optymalna wartość Trigger level to 3 mm.
W przypadku innych zastosowań takie zachowanie może być pożądane, np. dla zastosowań z izolującą podporą jeziorka spawalniczego.
Pozycję elementu określa się wówczas na podstawie sygnału dotknięcia (Touch signal), aczkolwiek nie mierzy się wysokości.
Ważne jest przy tym, żeby drut elektrodowy zatrzymał się jeszcze przed izolującą podporą jeziorka spawalniczego i jej nie dotknął.
Jeżeli drut elektrodowy dotknie podpory jeziorka spawalniczego, spowoduje to nieprawidłowe działanie procesu WireSense.
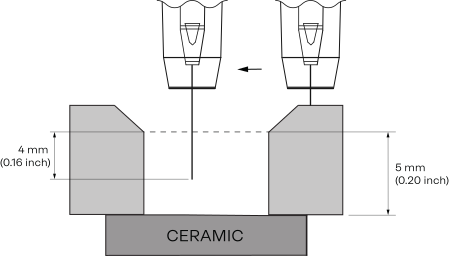
Zastosowanie z izolującą podporą jeziorka spawalniczego (CERAMIC)
Informacja dotycząca przekroczenia czasu zajarzenia (Ignition Timeout)
Jeśli limit czasu zajarzenia jest ustawiony przykładowo na 30 mm (1.18 inch), a drut elektrodowy znajduje się w większej odległości od spawanego elementu, funkcja WireSense nie uruchomi się. Dzieje się tak, ponieważ podawanie drutu zatrzymuje się po 30 mm (1.18 inch), zanim elektroda dotrze do spawanego elementu.

| (1) | Przykładowa odległość = 40 mm (1.57 inch) |
| (2) | Ustawienie przekroczenia czasu zajarzenia = na przykład po 30 mm (1.18 inch) |
WireSense Isolated mode
Jeśli proces WireSense działa w trybie Contour sensing mode, automatycznie aktywny jest także tryb Isolated mode. Oznacza to, że poszukiwanie WireSense można przeprowadzić również na powierzchniach o fragmentach nieprzewodzących. Takimi powierzchniami mogą być na przykład spoiny, na których znajdują się osady żużla, krzemianów lub tlenków.
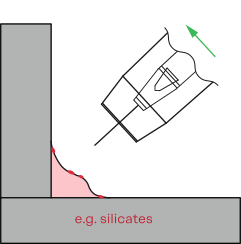
Wskazówki dotyczące stosowania WireSense w trybie Isolated mode:
- Tryb Isolated mode jest możliwy tylko w trybie Contour sensing mode. Poziom wyzwalania WireSense trigger level musi być ustawiony na wartość mniejszą niż 0,5 mm.
- Materiał drutu spawalniczego ustawiony w charakterystyce spawania musi mieć granicę plastyczności powyżej 230 N. Są to na przykład materiały na bazie stali lub stali nierdzewnej. Funkcja nie jest aktywna np. w przypadku materiałów na bazie aluminium, magnezu lub miedzi.
- Proces WireSense musi rozpocząć się na odcinku przewodzącym. Tylko wtedy Slaghammer nie zostanie uruchomiona. Umożliwia to jednak usuwanie krzemianów osadzonych na końcówce drutu. Do usuwanie żużla na elemencie spawanym lub spoinie zwykle nie wystarcza użycie funkcji Slaghammer.
Funkcje monitorowania trybu WireSense Isolated mode (przy izolacji):
Nie przewiduje się stałej pracy na materiałach izolujących. Po ponad 30 nieprzerwanych cyklach ruchu WireSense na materiale nieprzewodzącym pojawia się komunikat o błędzie (kod błędu 1340: „Maximum number of movement cycles on isolating materials achieved” (Osiągnięto maks. liczbę cyklów ruchu na materiałach izolujących) i proces zatrzymuje się automatycznie. Przy niskiej prędkości poszukiwania wynoszącej 30 cm/min odpowiada to okruchom krzemianu o szerokości około 5 mm.
Algorytm oceny wewnętrznej działa inaczej w trybie izolacji niż na materiałach przewodzących, dlatego dodatkowo monitorowane są
- bieżące siły silnika,
- zmiany prędkości drutu.
W przypadku zauważalnych odchyleń lub nieprawidłowości pojawia się komunikat ostrzegawczy (kod ostrzeżenia 16680: „Increased motor force / unstable wirefeed process detected during isolated mode” (Wykryto zwiększoną siła silnika / niestabilność procesu podawania drutu w trybie izolacji). Nie powoduje to przerwania uruchomionego procesu, ale wskazuje, że proces WireSense już nie działa prawidłowo w trybie izolacji i przy dalszej pracy może bez powodu pojawić się komunikat o błędzie 1340.
Takie problemy mogą wystąpić w szczególności w następujących przypadkach:
- specjalne typy palników (np. bardzo długie lub specjalne geometrie palników),
- specjalne dodatki (np. CuMn13Al8),
- stosowanie nieodpowiednich prowadników drutu lub prowadników drutu niedostosowanych do średnicy drutu,
- rzadko stosowane średnice drutu (np. 0,8 mm, 1,6 mm).
W takich przypadkach należy skonsultować z pomocą techniczną, czy możliwe są alternatywne konfiguracje systemu i czy proces WireSense może być stosowany w trybie Isolated mode.
Isolated Teach mode:
Opisany powyżej tryb Isolated mode jest również dostępny w trybie Teach mode. Dzięki temu można stosować tryb Teach mode na przykład do warstw kryjących przy spawaniu wielowarstwowym z możliwymi osadami krzemianowymi. Tryb Teach mode może być również stosowany w przypadku silnie zabrudzonych powierzchni elementu spawanego lub odcinków o słabym połączeniu z masą.
Opcja Isolated mode w trybie Teach mode jest standardowo nieaktywna i musi być aktywowana w menu komponentów w ustawieniach robota.
Sygnały dostępne do kontroli elementu
Lista sygnałów
WireSense contour sensing mode (wykrywanie konturów): | ||||
|---|---|---|---|---|
Nazwa sygnału | Rodzaj sygnału | Typ danych | Współczynnik | Zakres wartości |
WireSense start | Wejście | BIT |
|
|
WireSense break | Wejście | BIT |
|
|
Wire position | Wyjście | WORD (SINT) w mm | 100 | od -327,68 do +327,67 |
WireSense joint type detection (wykrywanie typu złącza): | ||||
|---|---|---|---|---|
Nazwa sygnału | Rodzaj sygnału | Typ danych | Współczynnik | Zakres wartości |
WireSense start | Wejście | BIT |
|
|
WireSense joint type | Wejście | BIT |
|
|
WireSense trigger | Wejście | WORD (UINT) w mm | 10 | od 0 do 20 mm |
Touch signal | Wyjście | BIT |
|
|
Wire position | Wyjście | WORD (SINT) w mm | 100 | od -327,68 do +327,67 |
Teach Mode: | ||||
|---|---|---|---|---|
Nazwa sygnału | Rodzaj sygnału | Typ danych | Współczynnik | Zakres wartości |
Teach mode | Wejście | BIT |
|
|
Wire position | Wyjście | WORD (SINT) w mm | 100 | od -327,68 do +327,67 |
Touch signal | Wyjście | BIT |
|
|
Limit Monitoring - Funkcje i aktywacja
Funkcje Limit Monitoring
- Limit Monitoring monitoruje parametry procesu spawania.
- Limit Monitoring podaje, czy spawanie jest wykonywane w obrębie zdefiniowanych wartości granicznych (limitów) specyfikacji spawania (= wartości zadane trybu Job).
- Jeżeli Limit Monitoring stwierdzi, że wartości rzeczywiste znajdują się poza zdefiniowanymi limitami, należy sprawdzić spoinę
- Gdy spoina będzie prawidłowa, zaleca się sprawdzenie zdefiniowanych limitów i dopasowanie ich w razie konieczności.
- Gdy spoina nie będzie prawidłowa, zaleca się sprawdzenie parametrów spawania i dopasowanie ich w razie konieczności.
- Limit Monitoring jest aktywny tylko w fazie prądu głównego.
- Limit Monitoring nie jest aktywny w fazach Slope-.
- Limit Monitoring można stosować tylko w połączeniu z trybem Job.
Limit Monitoring nie monitoruje jakości spoiny. Dlatego Limit Monitoring nie informuje również, czy spoina jest prawidłowa, czy nie.
Limit Monitoring jest dostępny dla następujących procesów:- MIG/MAG Standard-Synergic
- MIG/MAG Puls-Synergic
- MIG/MAG PMC
- MIG/MAG LSC
- CMT
- MIG/MAG PMC Mix
- CMT Mix
- CMT Cycle Step
- Spawanie SynchroPuls przy użyciu
- MIG/MAG Standard-Synergic
- MIG/MAG Puls-Synergic
- MIG/MAG PMC
- MIG/MAG LSC
Dostępne pakiety funkcji
Między innymi do monitorowania:
- Napięcie
- Prąd
- Podajnik drutu
- Czas spawania
- Energia
- Umożliwia zdalny dostęp (np. z komputera) do urządzenia spawalniczego (Smart Manager). Poprzez Smart Manager można np. zmienić wartości graniczne parametrów zadania – bezpośrednio z komputera, bez konieczności dokonywania regulacji na samym urządzeniu spawalniczym.
- Służy do eksportu zapisanych w urządzeniu spawalniczym parametrów spawania w postaci pliku CSV, dodatkowo do standardowo dostępnego eksportu w postaci pliku PDF.
- Umożliwia korzystanie z FroniusDataChannel, służącego do wymiany danych Traceability.
Warunki do pomyślnego korzystania z Limit Monitoring
- Tryb Job musi być aktywowany w każdym urządzeniu spawalniczym.
- Do każdej spoiny musi być przypisane co najmniej 1 zadanie
- Zaleca się stosowanie kilku zadań do jednej spoiny, jeżeli podczas spawania ulegają zmianie istotne czynniki, takie jak np. prędkość robota, kąt natarcia uchwytu spawalniczego, stickout itd.
- Utworzyć zadania dopiero wtedy, gdy są już ustalone poprawne parametry spawania
- Jeżeli zostaną zmienione parametry w zadaniu, należy odpowiednio dostosować limity.
- Limity ustalać zawsze w oparciu o aktualnie zmierzone wartości rzeczywiste (a nie w oparciu o ustawione wartości zadane). Do dyspozycji są następujące możliwości
- Odczytywanie wartości rzeczywistych na wyświetlaczu urządzenia spawalniczego w trakcie spawania.
- Odczytywanie wartości rzeczywistych poprzez Smart Manger w trakcie spawania.
- Ocena parametrów spawania za pomocą WeldCube Premium.
Włączanie / wyłączanie Limit Monitoring
Limit Monitoring wł.
Limit Monitoring wył.
Szczegółowy opis funkcji Limit Monitoring
- Limit Monitoring jest aktywny tylko w fazie prądu głównego.
- W funkcji Limit Monitoring dane są rejestrowane / sprawdzane co 50 ms.
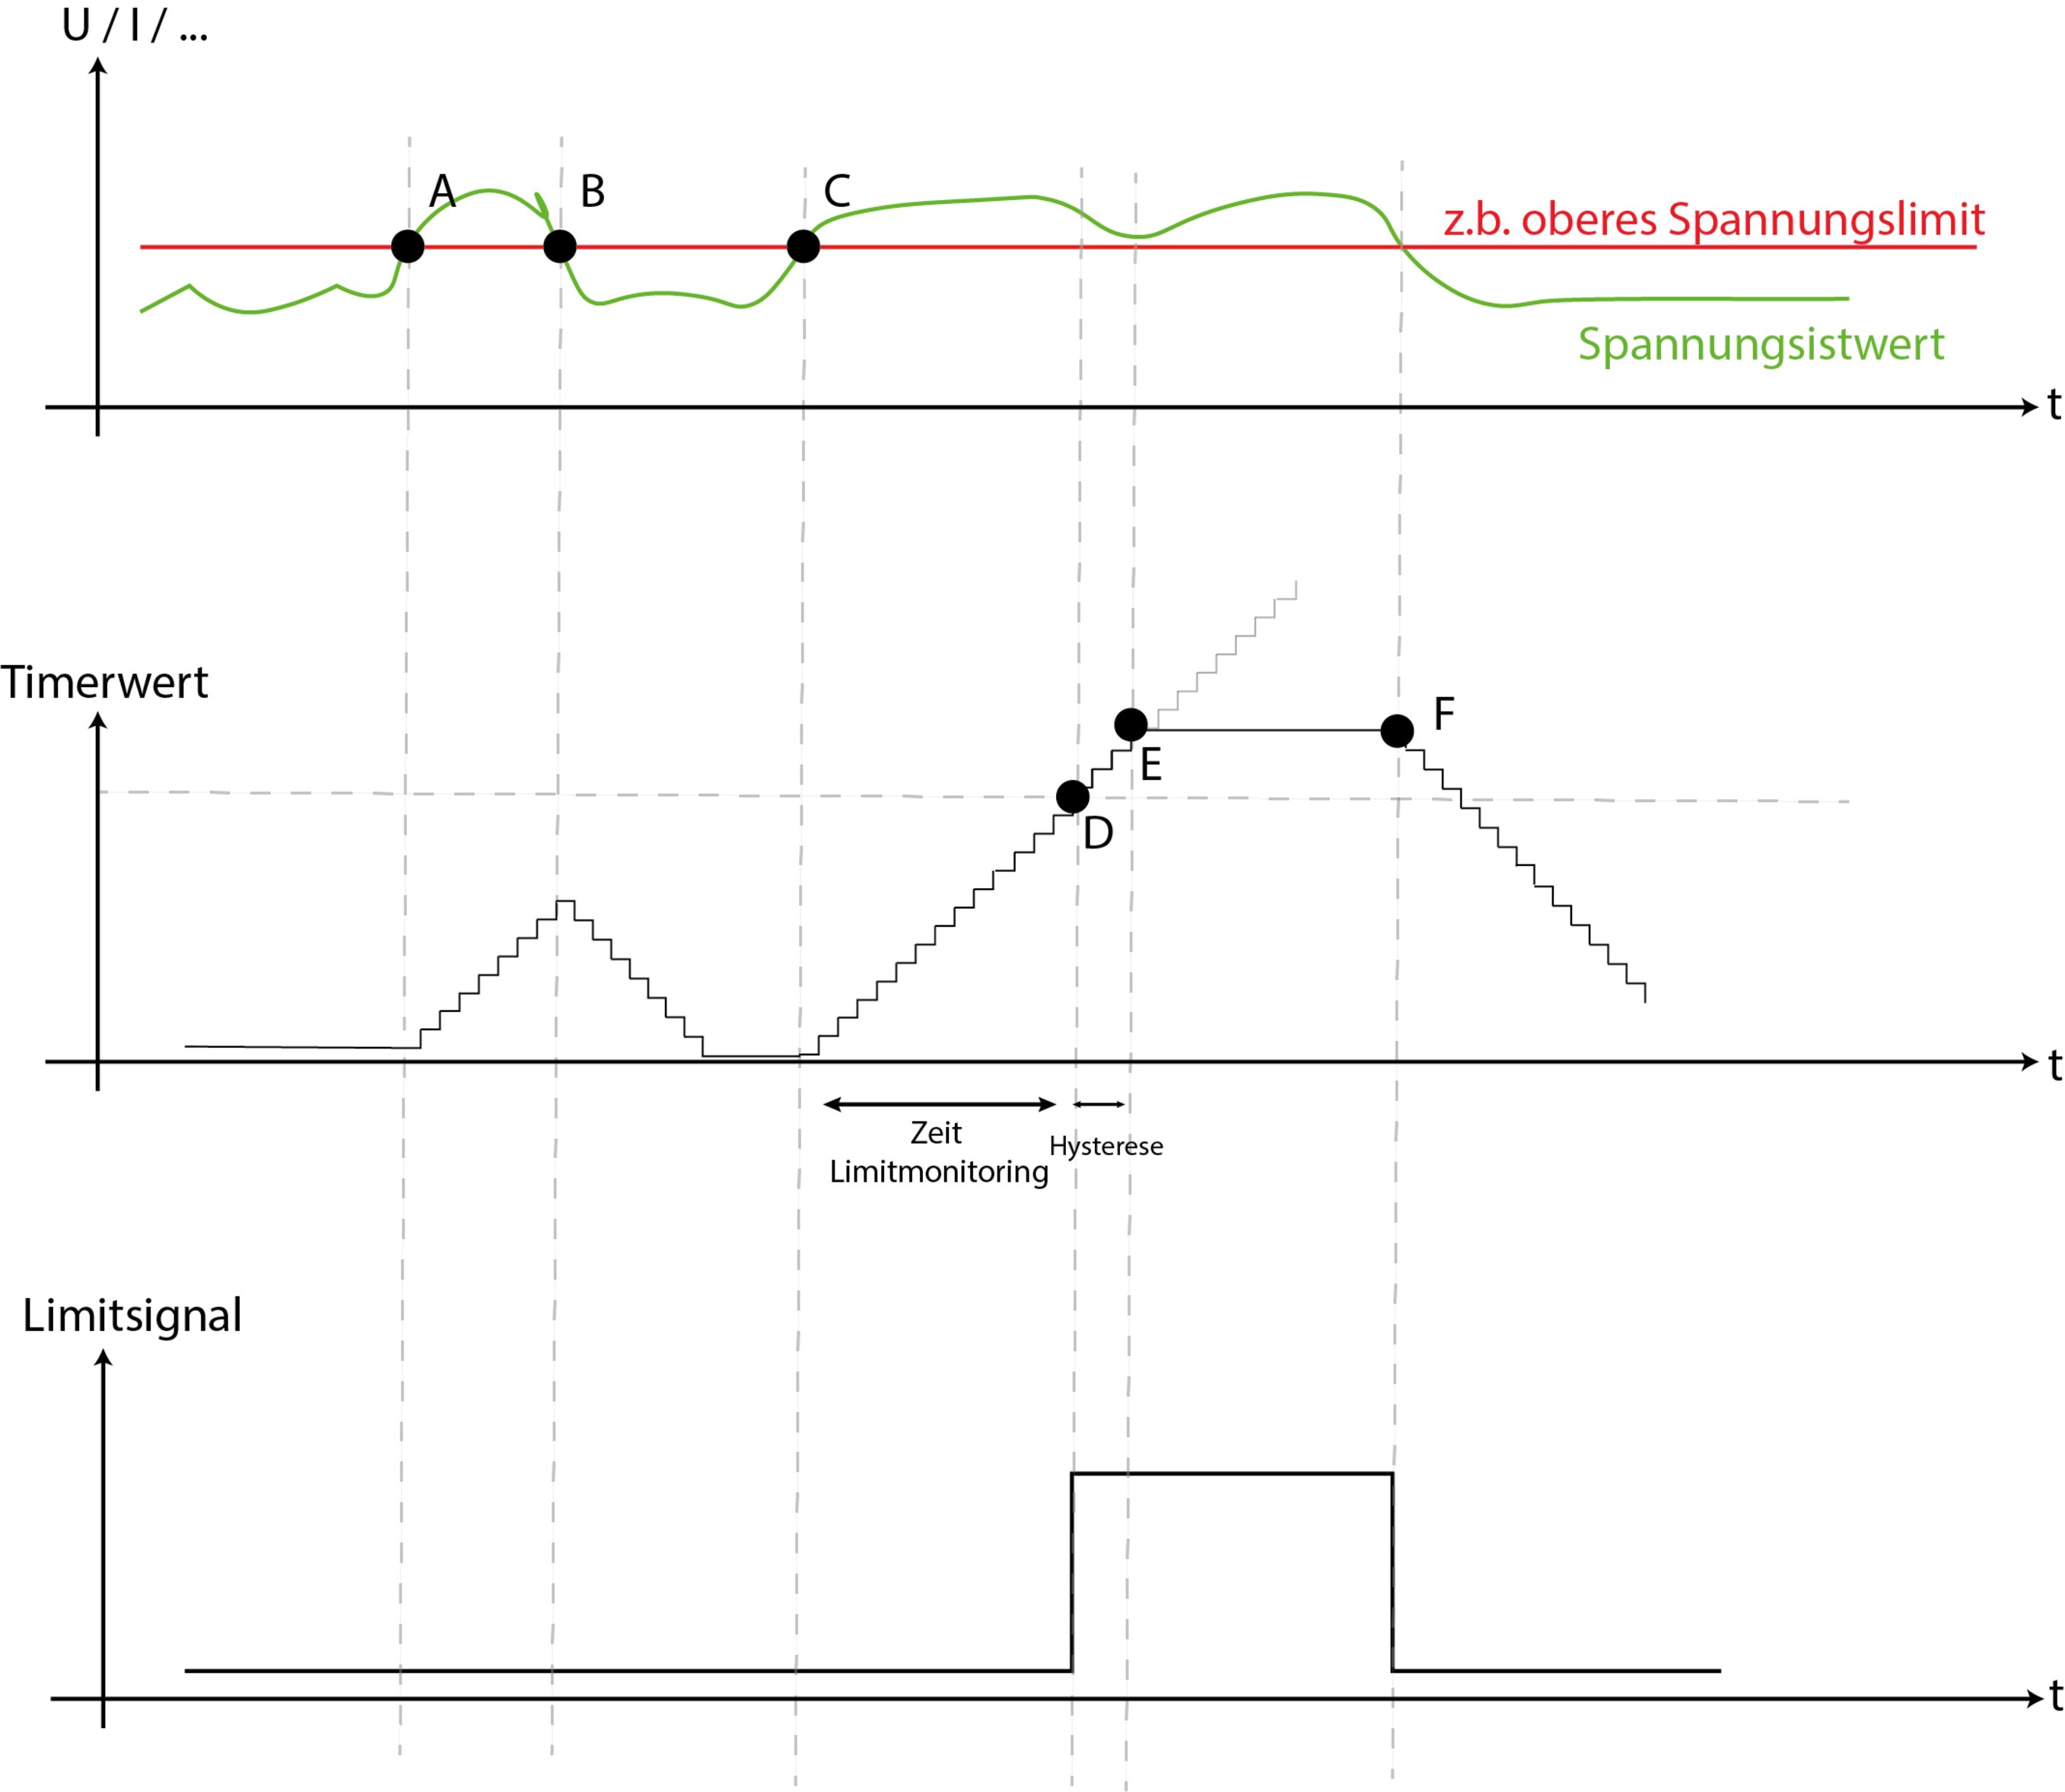
- W punkcie A jest przekroczony górny limit napięcia; zaczyna się liczenie czasu aż do wystąpienia reakcji Limit Monitoring.
- W punkcie B natomiast nie osiągnięto górnego limitu napięcia; zaczyna się odliczanie czasu do 0 do momentu reakcji Limit Monitoring.
- W punkcie C ponownie jest przekroczony górny limit napięcia; zaczyna się liczenie czasu aż do wystąpienia reakcji Limit Monitoring.
- W punkcie D został osiągnięty ustawiony limit czasowy dla reakcji funkcji Limit Monitoring:
- Zaczyna biec czas histerezy.
- W punkcie E widoczna jest histereza wynosząca +20% w stosunku do ustawionej wartości czasowej (czas do reakcji Limit Monitoring).
- W zależności od ustawienia jest sygnalizowane ostrzeżenie lub błąd.
- Sygnał Limitsignal (Word 1 / Byte 2 / Bit 19) zmienia stan na High..
- W punkcie F Limitsignal (Word 1 / Byte 2 / Bit 19) zmienia stan na Low.
- Przy monitorowaniu energii funkcja Limit Monitoring nie nadzoruje pojedynczo każdego zadania, lecz całą spoinę – aby uzyskać dodatkowe informacje, patrz Monitorowanie energii od strony (→).
- Przy monitorowaniu czasu spawania funkcja Limit Monitoring nie nadzoruje pojedynczo każdego zadania, lecz całą spoinę – aby uzyskać dodatkowe informacje, patrz Monitorowanie czasu spawania od strony (→).
Limit Monitoring – szczegóły poszczególnych parametrów
Monitorowanie napięcia
- Ustawienia wartości zadanej napięcia i żądanych limitów.
- Monitorowania wartości rzeczywistej napięcia dla danej spoiny / zadania.
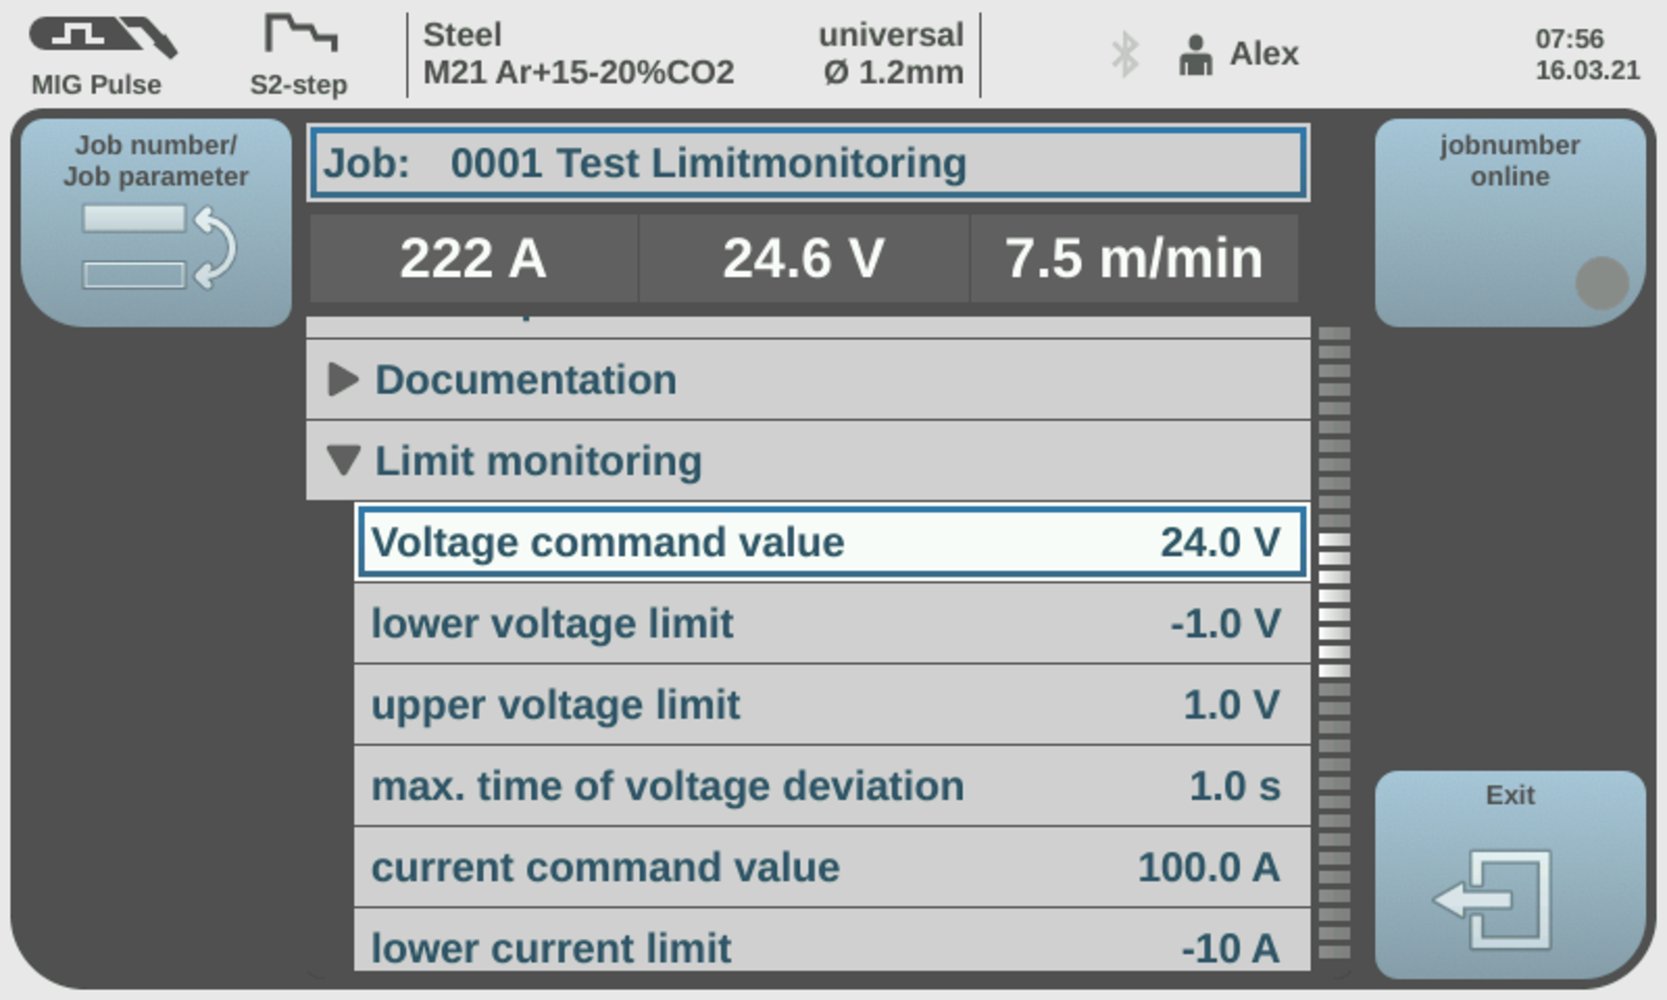
Monitorowanie napięcia
Parametry możliwe do ustawienia:
| (1) | Wartość zadana napięcia: 0 do 100 V |
| (2) | dolny limit napięcia: -10 do 0 V |
| (3) | górny limit napięcia: 0 do 10 V |
| (4) | Limit czasu na reakcję Limit Monitoring: wył. / 0 do 10 sekund Objaśnienie ustawienia od 0 do 10 sekund:
|
Możliwe komunikaty o błędzie przy monitorowaniu napięcia: | |
19 | | spadek poniżej dolnego limitu napięcia |
20 | | przekroczony górny limit napięcia |
Monitorowanie napięcia
- Ustawienia wartości zadanej napięcia i żądanych limitów.
- Monitorowania wartości rzeczywistej napięcia dla danej spoiny / zadania.
Monitorowanie napięcia
Parametry możliwe do ustawienia:
| (1) | Wartość zadana napięcia: 0 do 100 V |
| (2) | dolny limit napięcia: -10 do 0 V |
| (3) | górny limit napięcia: 0 do 10 V |
| (4) | Limit czasu na reakcję Limit Monitoring: wył. / 0 do 10 sekund Objaśnienie ustawienia od 0 do 10 sekund:
|
Możliwe komunikaty o błędzie przy monitorowaniu napięcia: | |
19 | | spadek poniżej dolnego limitu napięcia |
20 | | przekroczony górny limit napięcia |
Monitorowanie prądu
- Ustawienia wartości zadanej prądu i żądanych limitów.
- Monitorowania wartości rzeczywistej prądu dla danej spoiny / zadania.
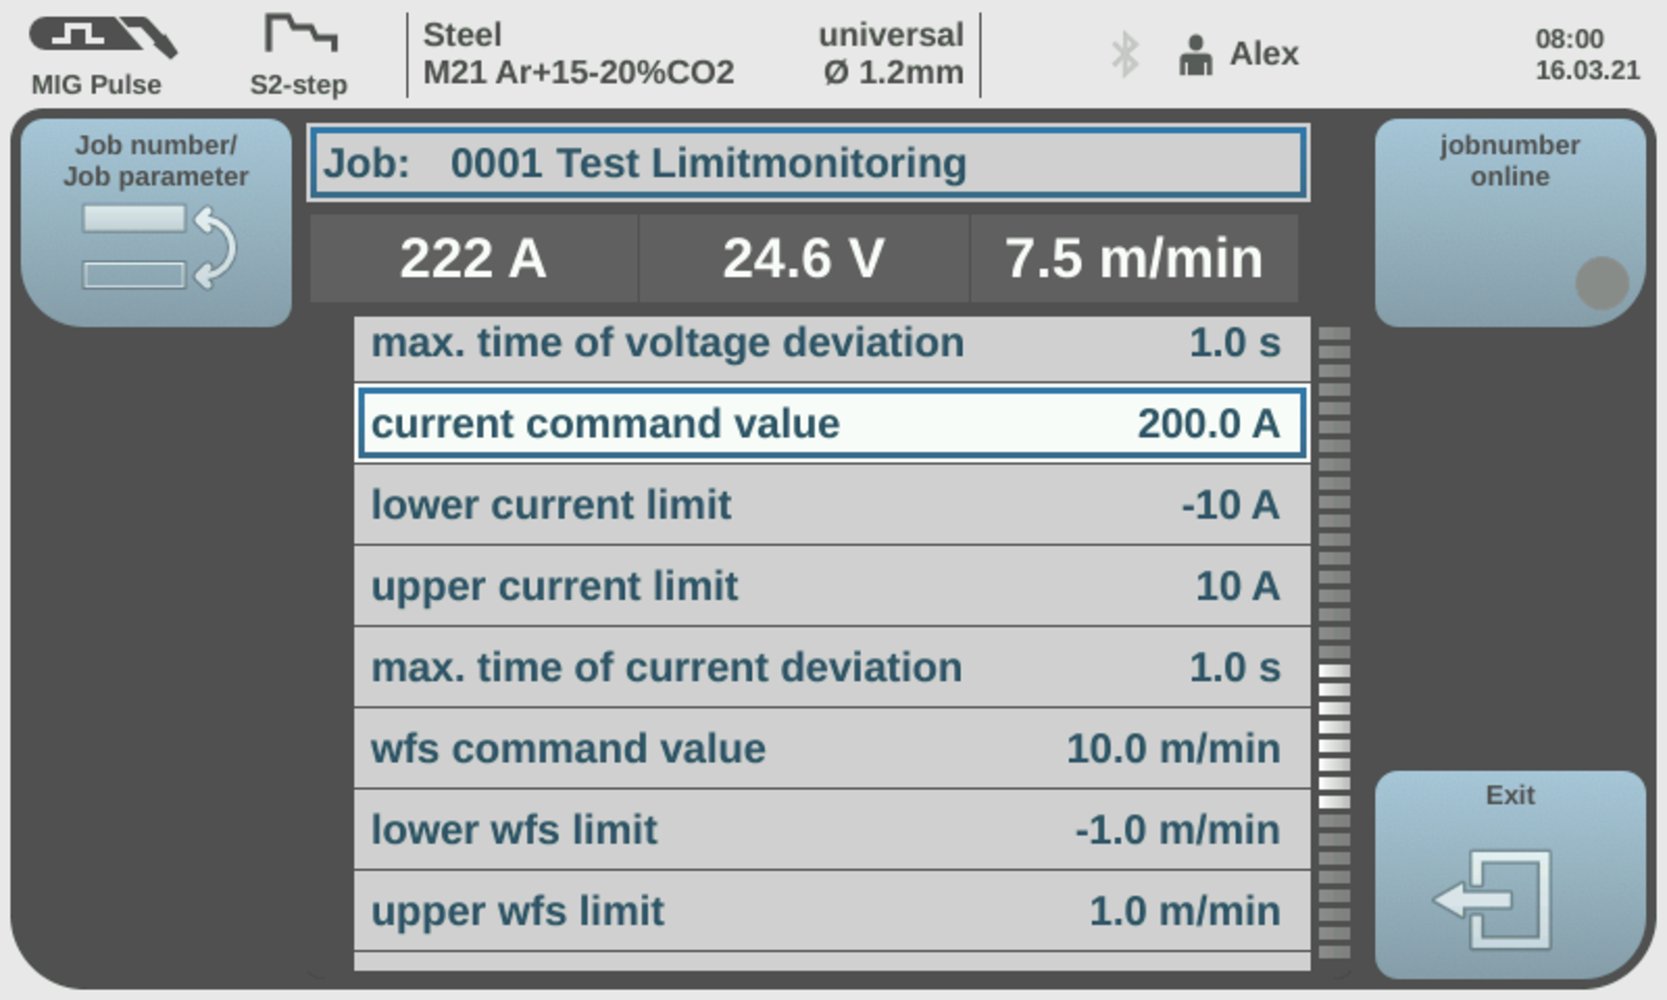
Monitorowanie prądu
Parametry możliwe do ustawienia:
| (1) | Wartość zadana prądu: 0 do 100 A |
| (2) | dolny limit prądu: -10 do 0 A |
| (3) | górny limit prądu: 0 do 10 A |
| (4) | Limit czasu na reakcję Limit Monitoring: wył. / 0 do 10 sekund Objaśnienie ustawienia od 0 do 10 sekund:
|
Możliwe komunikaty o błędzie przy monitorowaniu prądu: | |
21 | | spadek poniżej dolnego limitu prądu |
22 | | przekroczony górny limit prądu |
Monitorowanie prędkości podawania drutu
- Ustawienia wartości zadanej prędkości podawania drutu i żądanych limitów.
- Monitorowania wartości rzeczywistej prędkości podawania drutu dla danej spoiny / zadania.
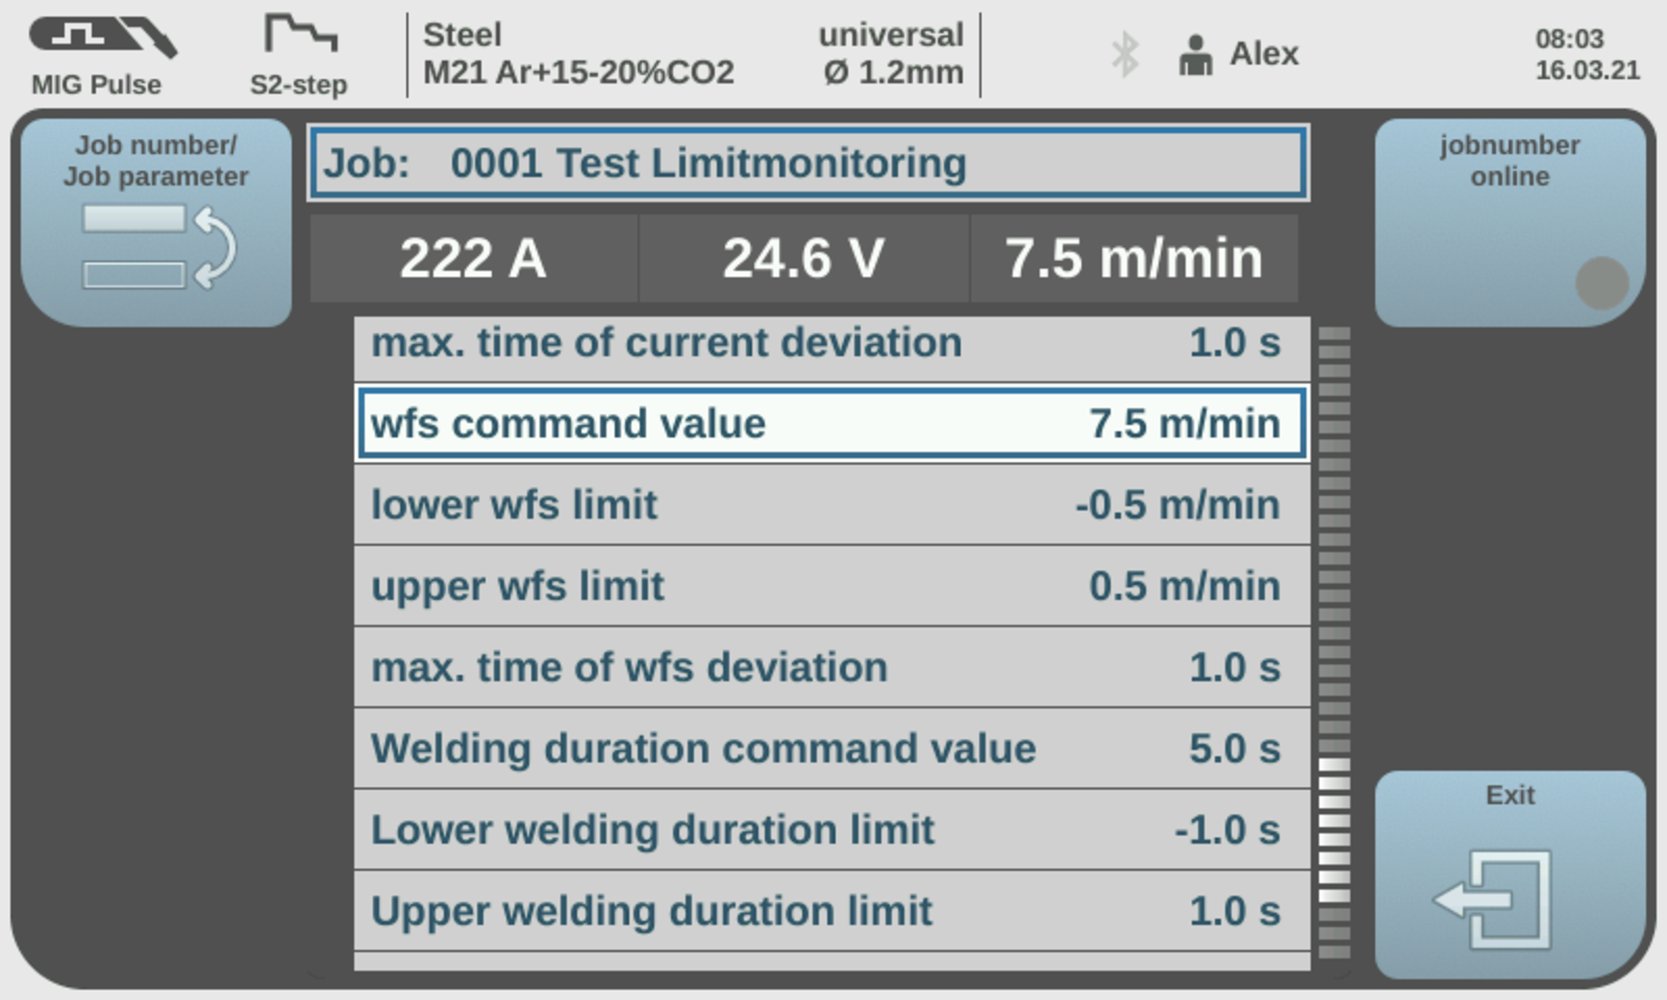
Monitorowanie prędkości podawania drutu
Parametry możliwe do ustawienia:
| (1) | Wartość zadana prędkości podawania drutu: 0 do 100 m/min |
| (2) | dolny limit prędkości podawania drutu: -10 do 0 m/min |
| (3) | górny limit prędkości podawania drutu: 0 do 10 m/min |
| (4) | Limit czasu na reakcję Limit Monitoring: wył. / 0 do 10 sekund Objaśnienie ustawienia od 0 do 10 sekund:
|
Możliwe komunikaty o błędzie przy monitorowaniu prędkości podawania drutu: | |
23 | | spadek poniżej dolnego limitu prędkości podawania drutu |
24 | | przekroczony górny limit prędkości podawania drutu |
Monitorowanie czasu spawania
- Ustawienia wartości zadanej czasu spawania i żądanych limitów.
- Monitorowania czasu spawania dla danej spoiny / zadania.
Jeśli spoina składa się z 2 lub więcej zadań, czas spawania poprzednio spawanych zadań musi zostać dodany do zadań następujących po sobie w kolejności spawania.
Przykład:- Spoina składa się z 4 zadań, z których każde trwa 4 sekundy.
- Limit Monitoring ignoruje pierwsze 3 zadania i rejestruje tylko ostatnie zadanie.
- Dlatego przy ostatnim zadaniu należy ustawić wartość zadaną czasu spawania na minimum 16 sekund (4 x 4 sekundy), aby zapobiec niepożądanemu wysłaniu komunikatu przez funkcję Limit Monitoring.
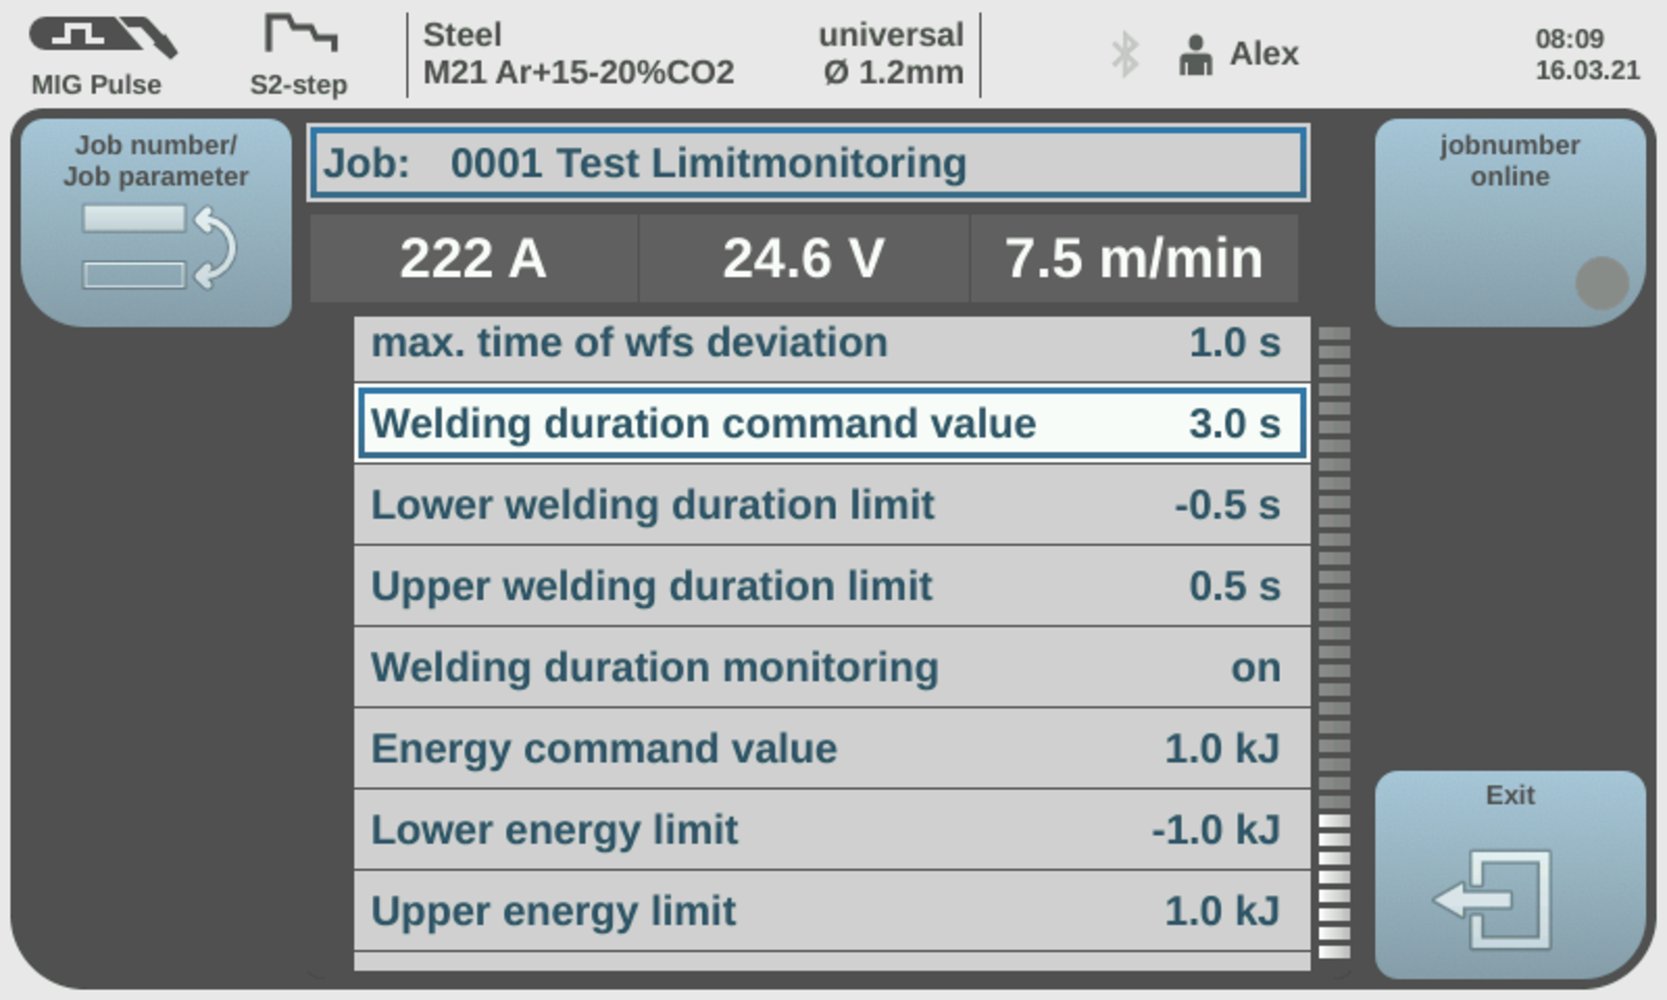
Monitorowanie czasu spawania
Parametry możliwe do ustawienia:
| (1) | Wartość zadana czasu spawania: 0 do 999,9 sekund |
| (2) | dolny limit czasu spawania: -50 do 0 sekund |
| (3) | górny limit czasu spawania: 0 do 50 sekund |
| (4) | Limit czasu na reakcję Limit Monitoring: wył. / 0 do 10 sekund Objaśnienie ustawienia od 0 do 10 sekund:
|
Możliwe komunikaty o błędzie przy monitorowaniu czasu spawania: | |
50 | | nie osiągnięto dolnego limitu czasu spawania |
51 | | przekroczony górny limit czasu spawania |
Monitorowanie energii
- Ustawienia wartości zadanej energii i żądanych limitów.
- Monitorowania energii zastosowanej dla danej spoiny / zadania.
Jeśli spoina składa się z 2 lub więcej zadań, energia poprzednio spawanych zadań musi zostać dodana do zadań następujących po sobie w kolejności spawania.
Przykład:- Spoina składa się z 4 zadań, z których każde wykorzystuje energię 40 kJ.
- Limit Monitoring ignoruje pierwsze 3 zadania i rejestruje tylko ostatnie zadanie.
- Dlatego przy ostatnim zadaniu należy ustawić wartość zadaną energii na minimum 160 kJ (4 x 40 kJ), by zapobiec niepożądanemu wysłaniu komunikatu przez funkcję Limit Monitoring.
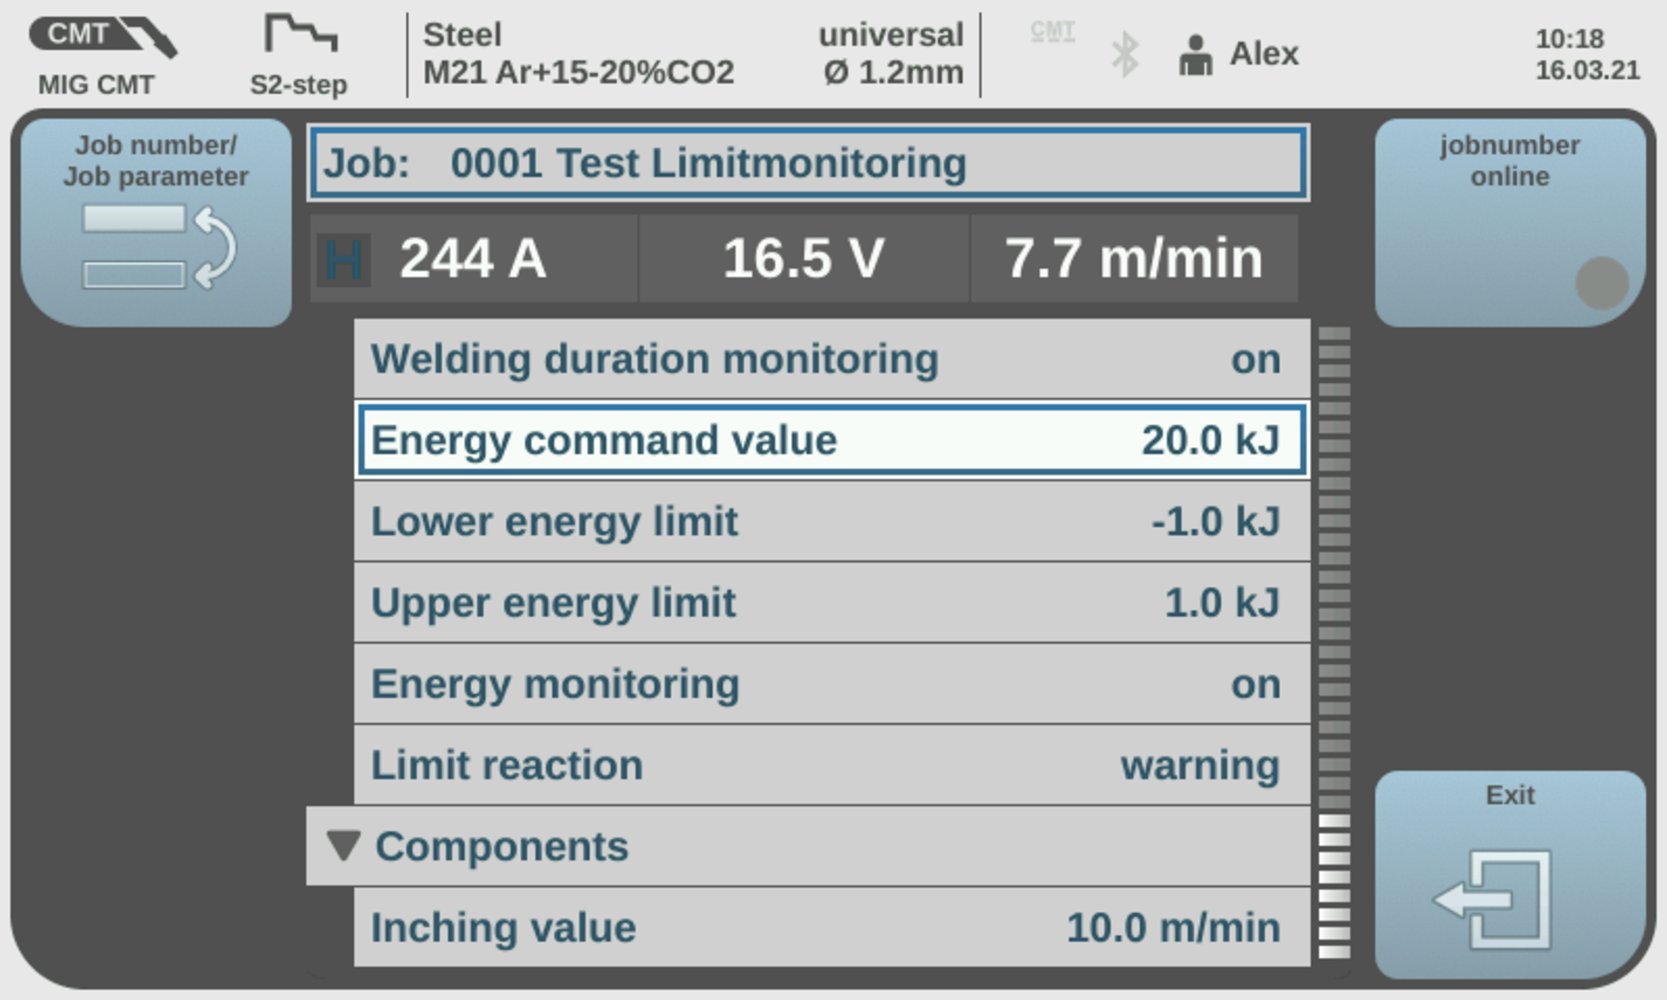
Monitorowanie energii
Parametry możliwe do ustawienia:
| (1) | Wartość zadana energii: 0 do 9999,9 kJ |
| (2) | dolny limit energii: -10 do 0 kJ |
| (3) | górny limit energii: 0 do 10 kJ |
| (4) | Monitorowanie energii: wł. / wył. |
Możliwe komunikaty o błędzie: | |
47 | | nie osiągnięto dolnego limitu energii |
48 | | przekroczono górny limit energii |
Ustawienie reakcji przy przekroczeniu lub nieosiągnięciu limitów:
- Ustalenia, jak dane urządzenie spawalnicze reaguje na przekroczenie lub nieosiągnięcie ustawionych limitów.
- zignoruj
- Ostrzeżenie
- Błąd
Poniżej znajduje się opis poszczególnych reakcji.
Reakcja przy przekroczeniu lub nieosiągnięciu limitu = zignoruj:- brak reakcji
- brak wpisu do dziennika
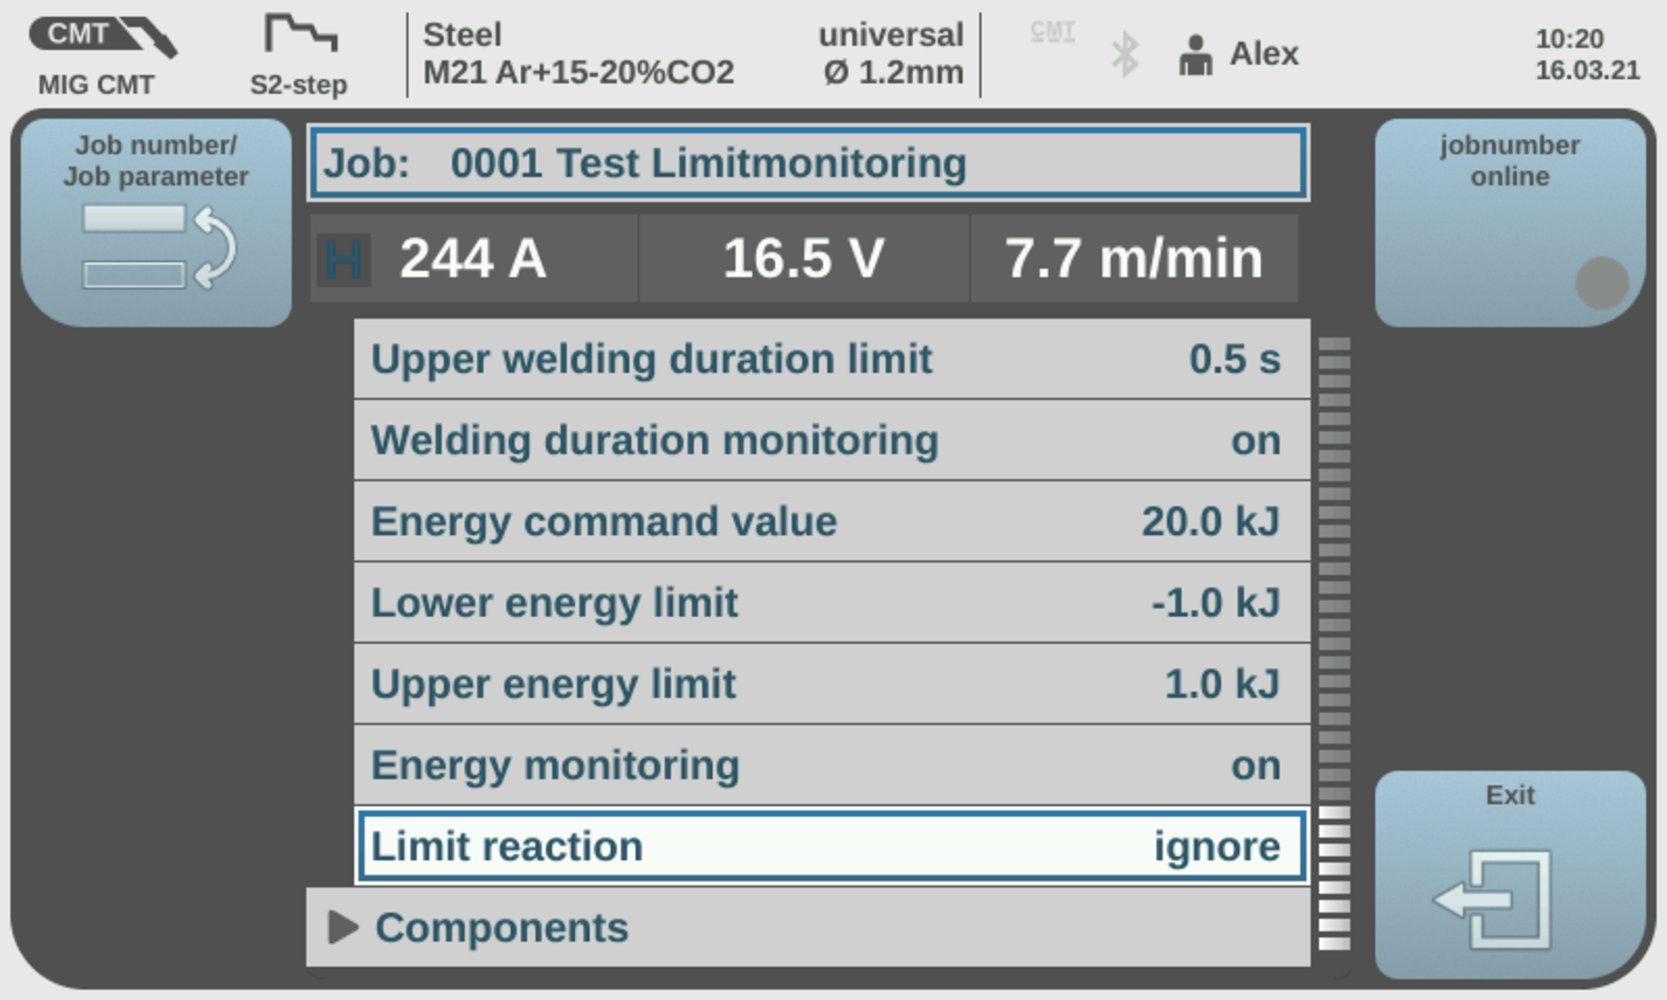
Reakcja przy przekroczeniu lub nieosiągnięciu limitu = zignoruj
- Następuje wpis do dziennika.
- Parametry objęte przekroczeniem lub nieosiągnięciem limitu są wyświetlane na czerwono.
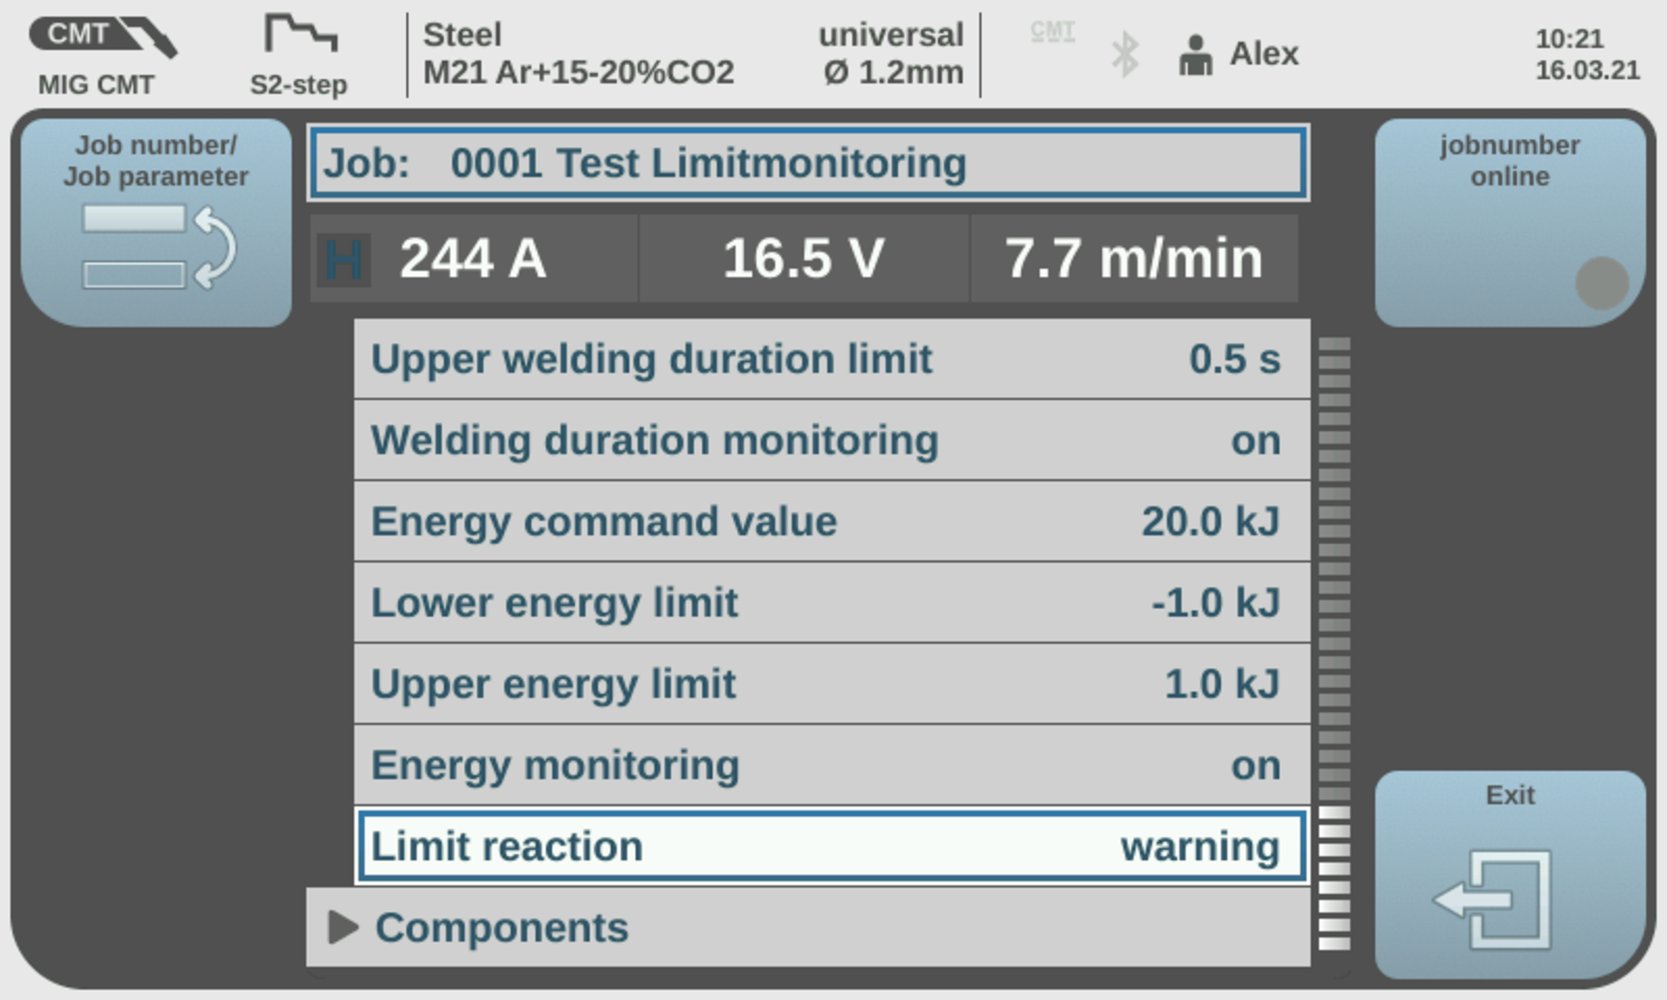
Reakcja przy przekroczeniu lub nieosiągnięciu limitu = ostrzeżenie
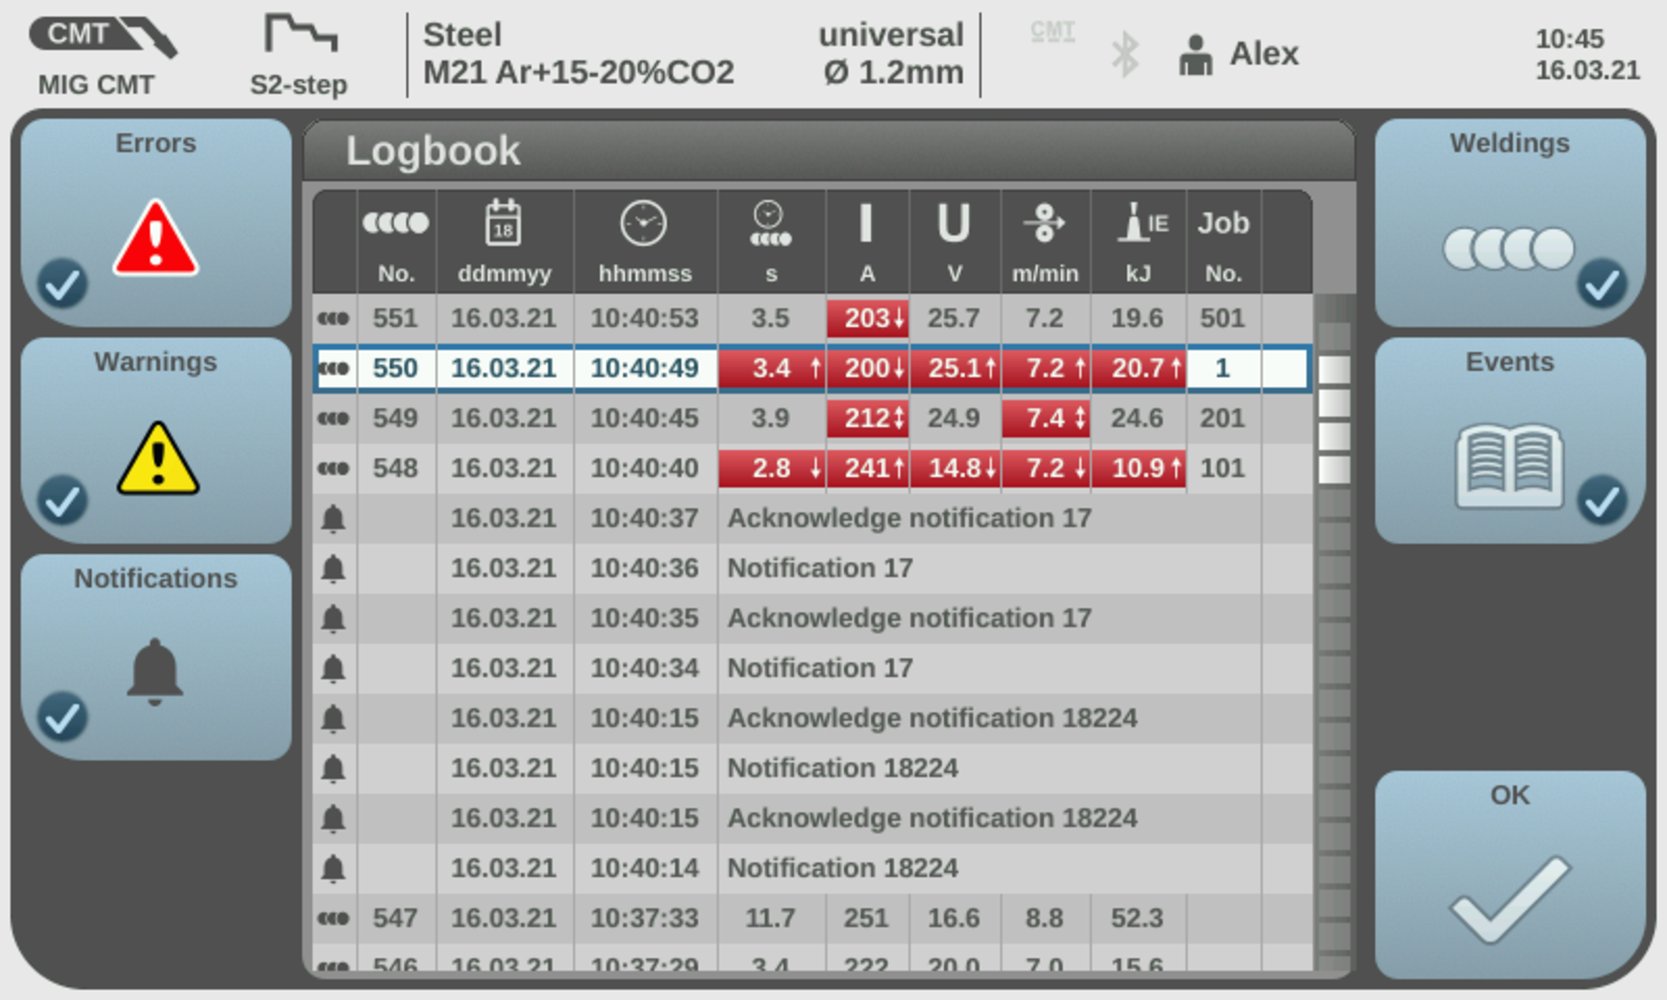
Przegląd wpisów do dziennika
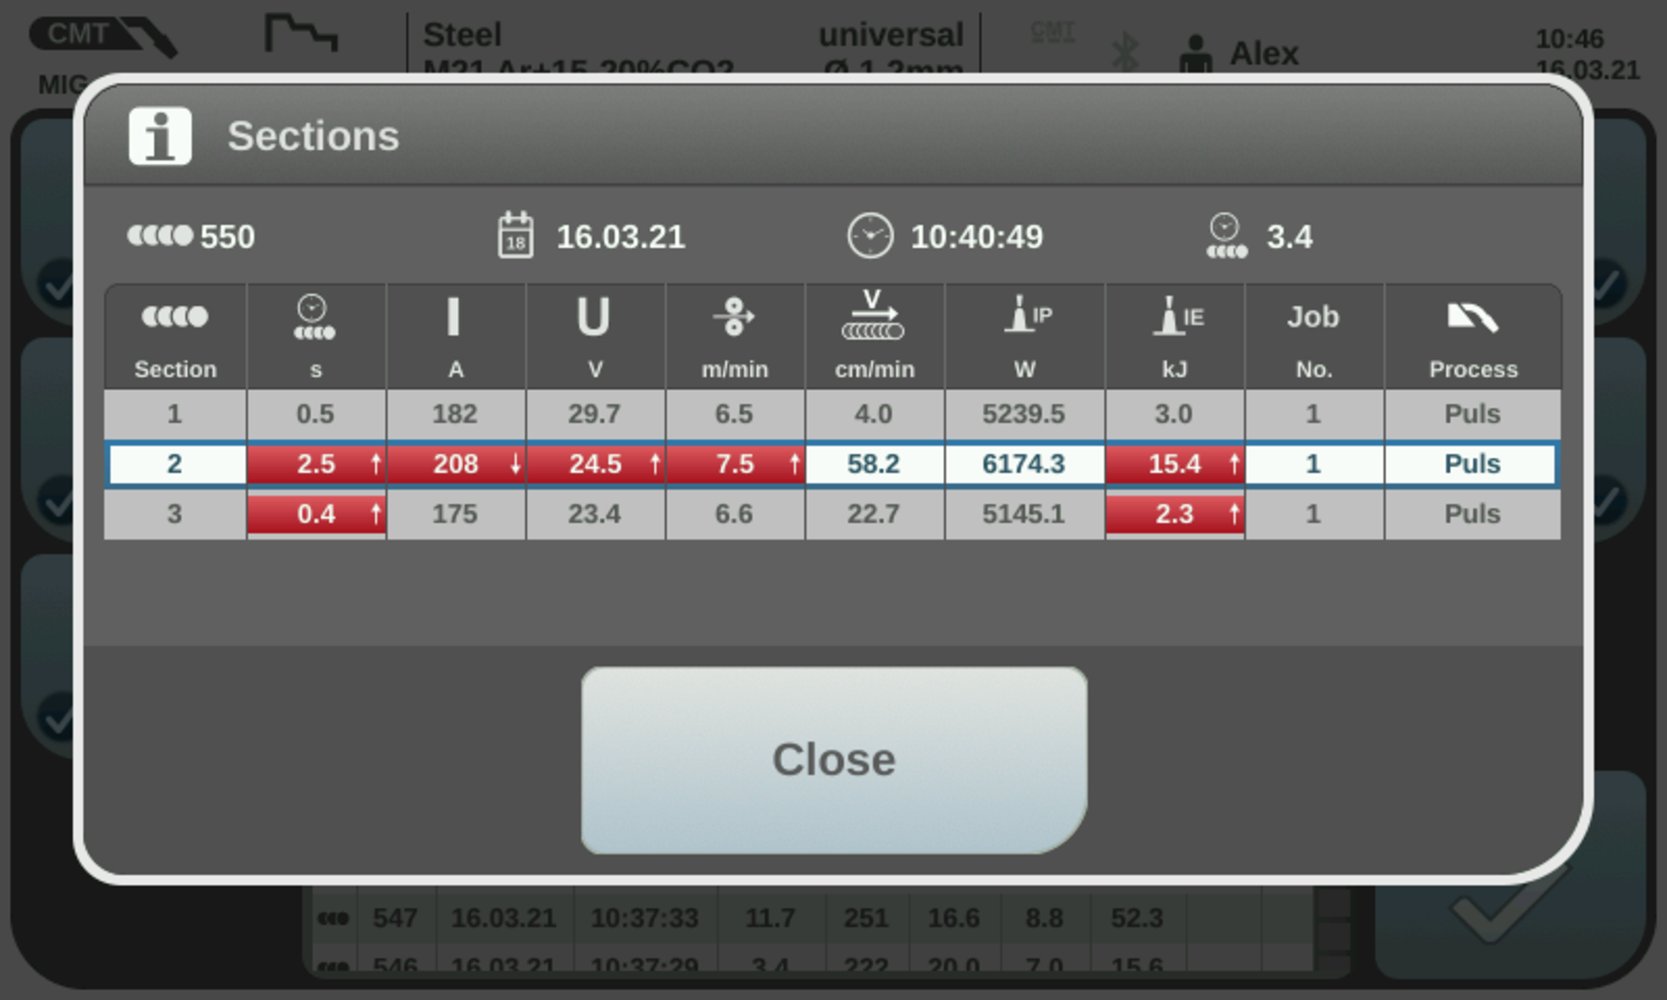
Wskazanie poszczególnych sekcji w dzienniku
- W urządzeniu spawalniczym wyświetla się informacja o przekroczeniu lub nieosiągnięciu limitu.
- Przekroczenie lub nieosiągnięcie limitu wyświetla się do końca spawania.
- Parametry objęte przekroczeniem lub nieosiągnięciem limitu są wyświetlane na czerwono.
Wskazanie ostrzeżenia w parametrach spawania
Wskazanie ostrzeżenia w danych systemu
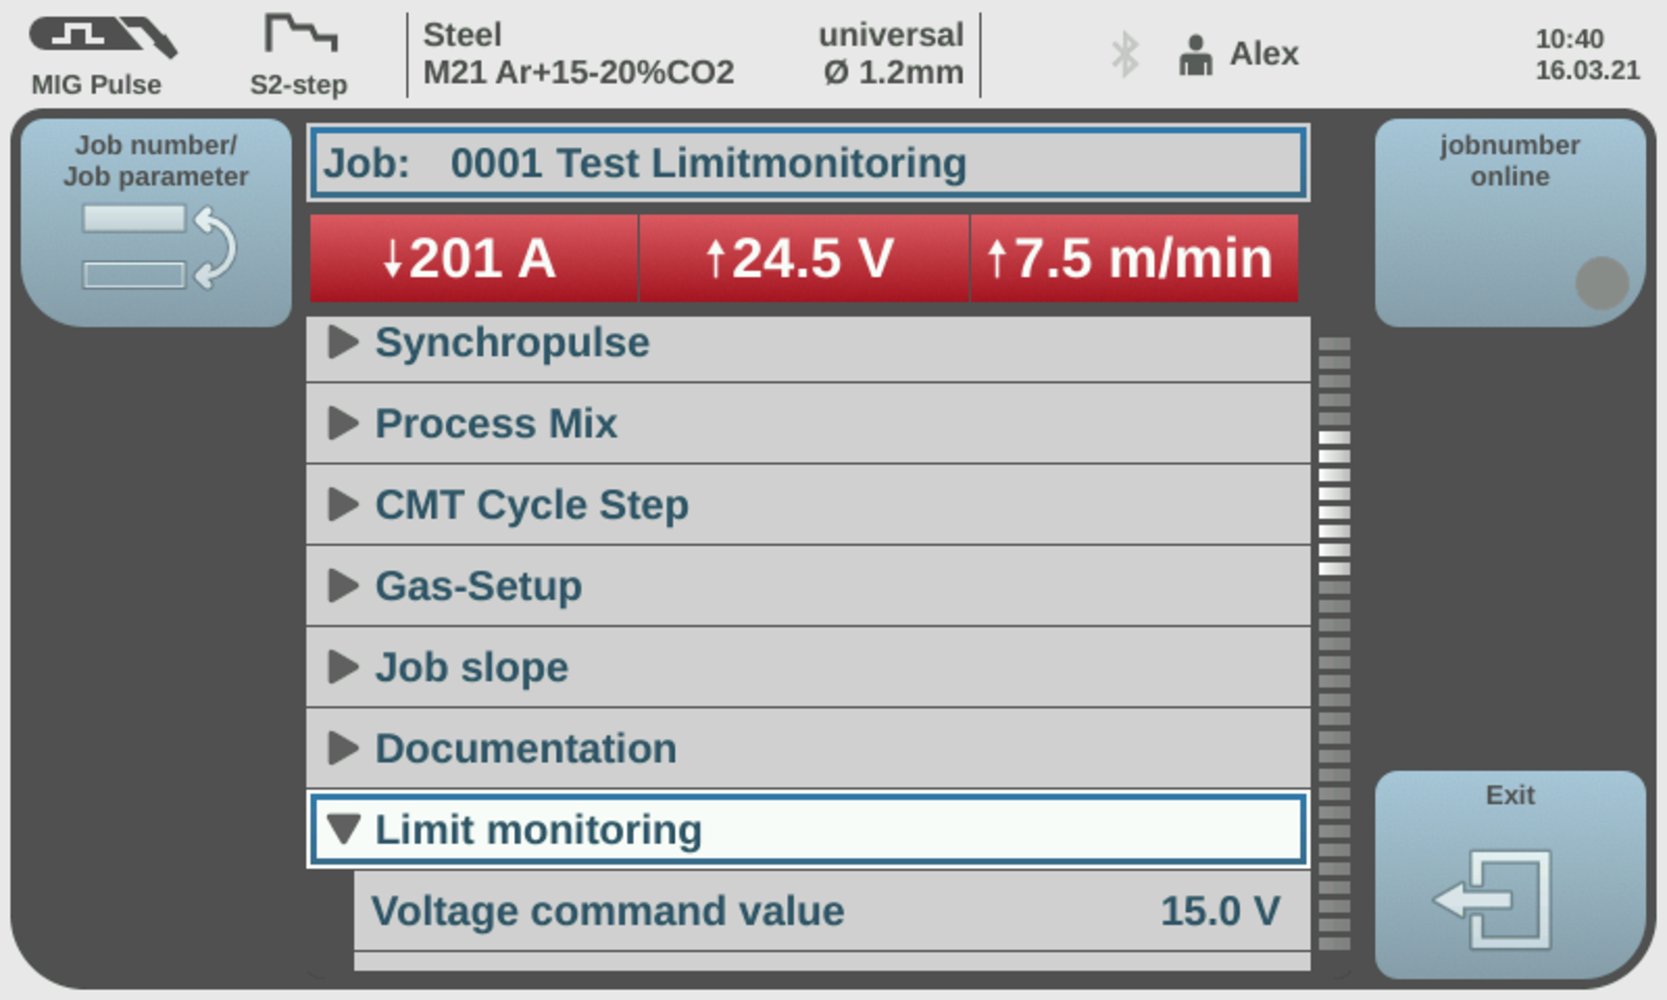
Wyświetlenie ostrzeżenia podczas optymalizacji trybu Job
- Podczas spawania, sygnał limitu (WORD 1 / Byte 2 / Bit 19) bezpośrednio reaguje na przekroczenie lub nieosiągnięcie limitu
- Jeżeli nie zostanie stwierdzone przekroczenie lub nieosiągnięcie limitu, pozostaje Limitsignal Low.
- Jeżeli zostanie stwierdzone przekroczenie lub nieosiągnięcie limitu, Limitsignal zmienia się na High.
- Gdy tylko parametry ponownie znajdą się w obrębie zdefiniowanych limitów, Limitsignal zmienia się po 1 sekundzie ponownie na Low.
- W interfejsie nie jest podawany numer ostrzeżenia (WORD 9 / Byte 18 - 19 / Bit 144 - 159).
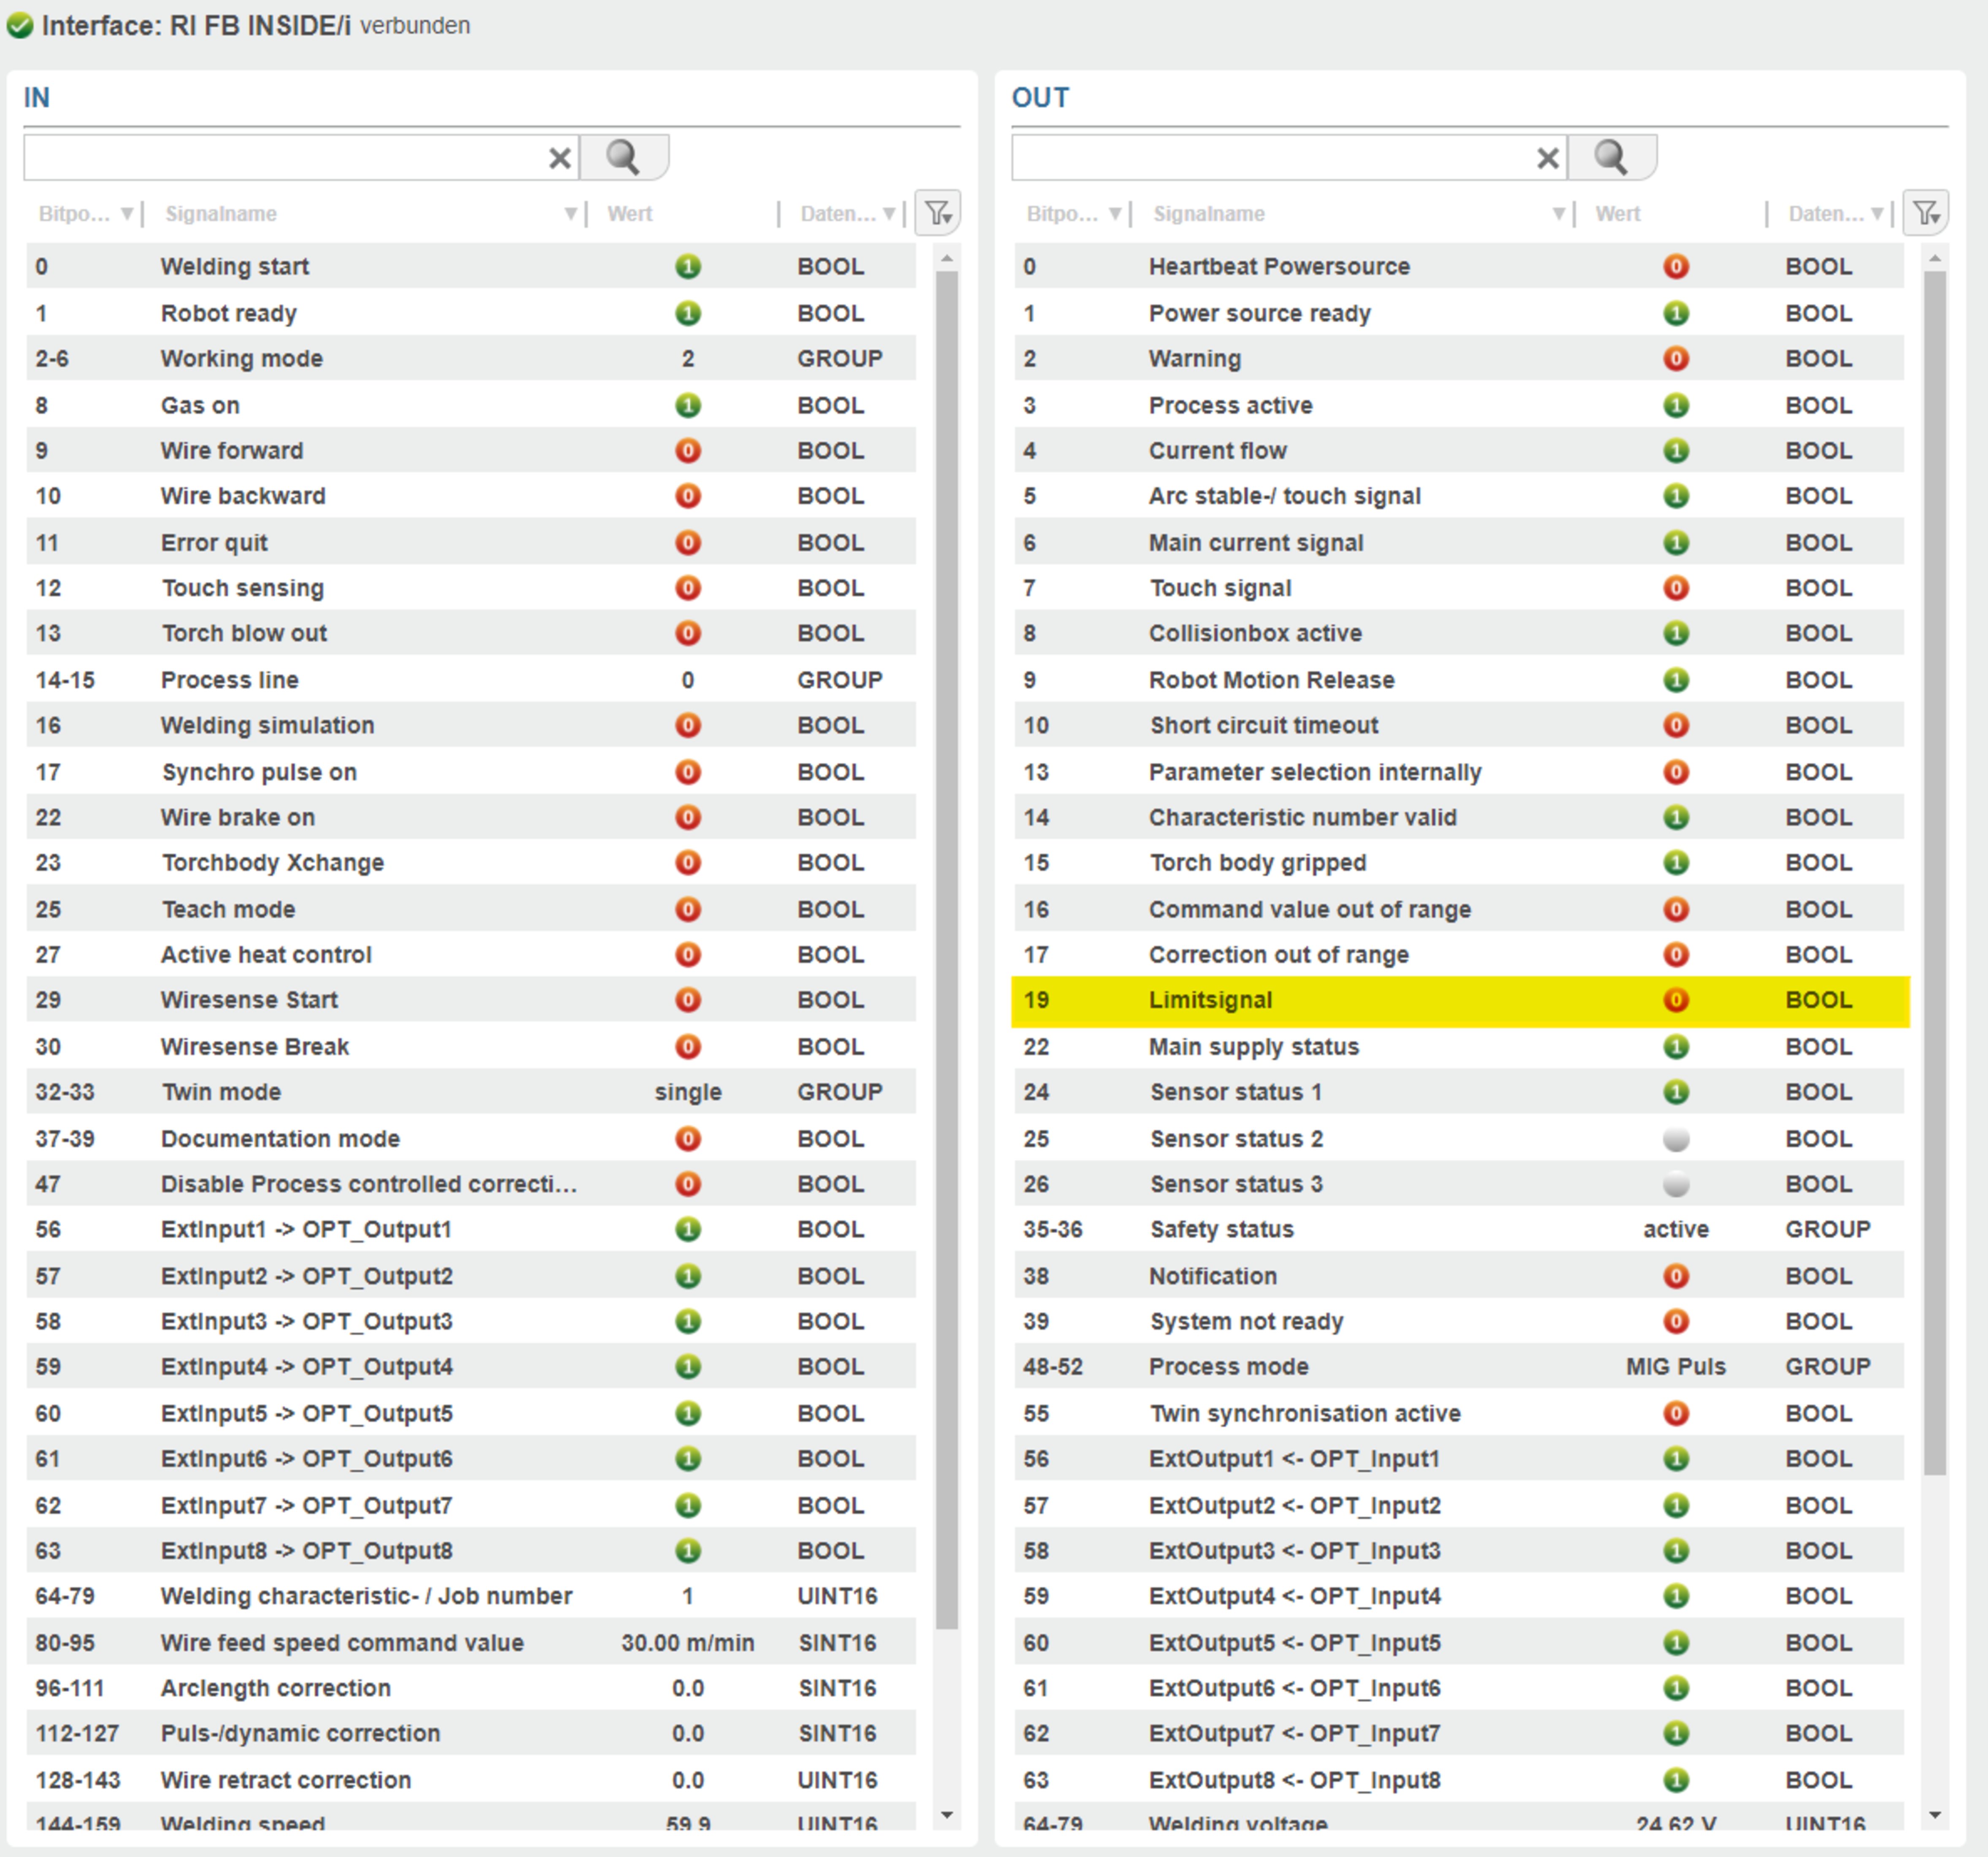
Wskazanie w interfejsie; Limitsignal = Low
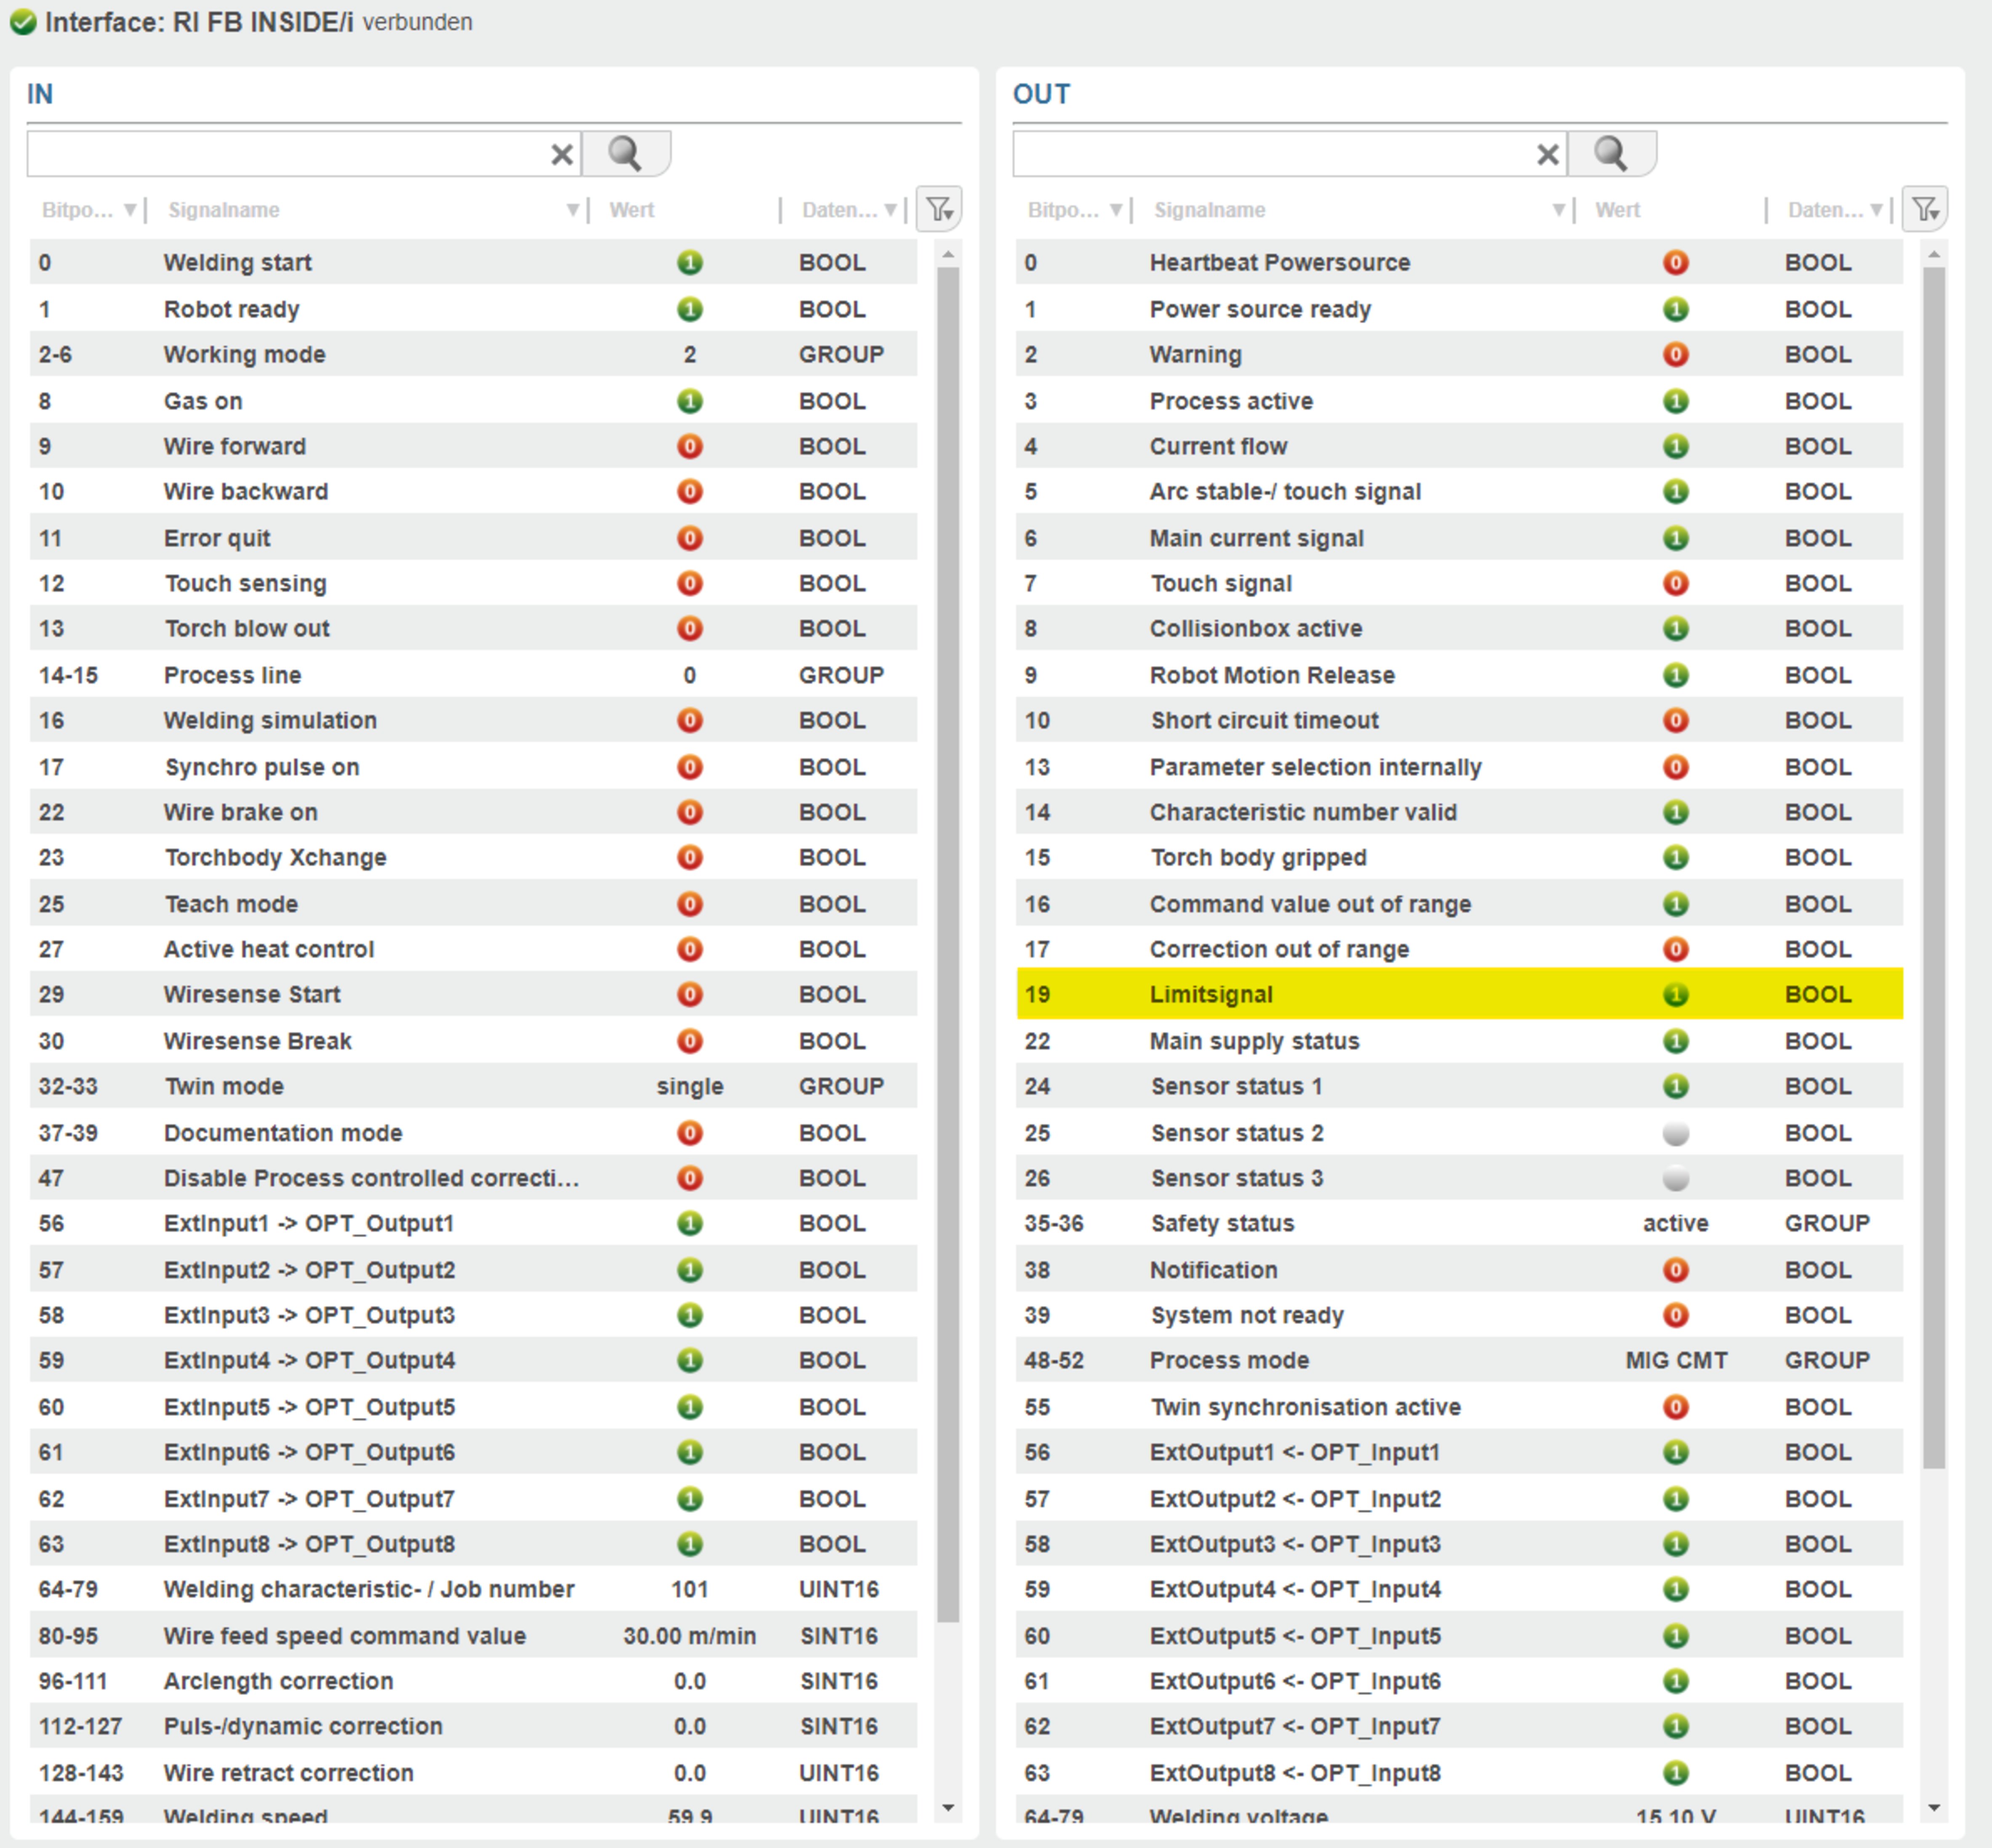
Wskazanie w interfejsie; Limitsignal = High
- Urządzenie spawalnicze zatrzymuje proces spawania.
- Następuje wpis do dziennika.
- Parametry objęte przekroczeniem lub nieosiągnięciem limitu są wyświetlane na czerwono.
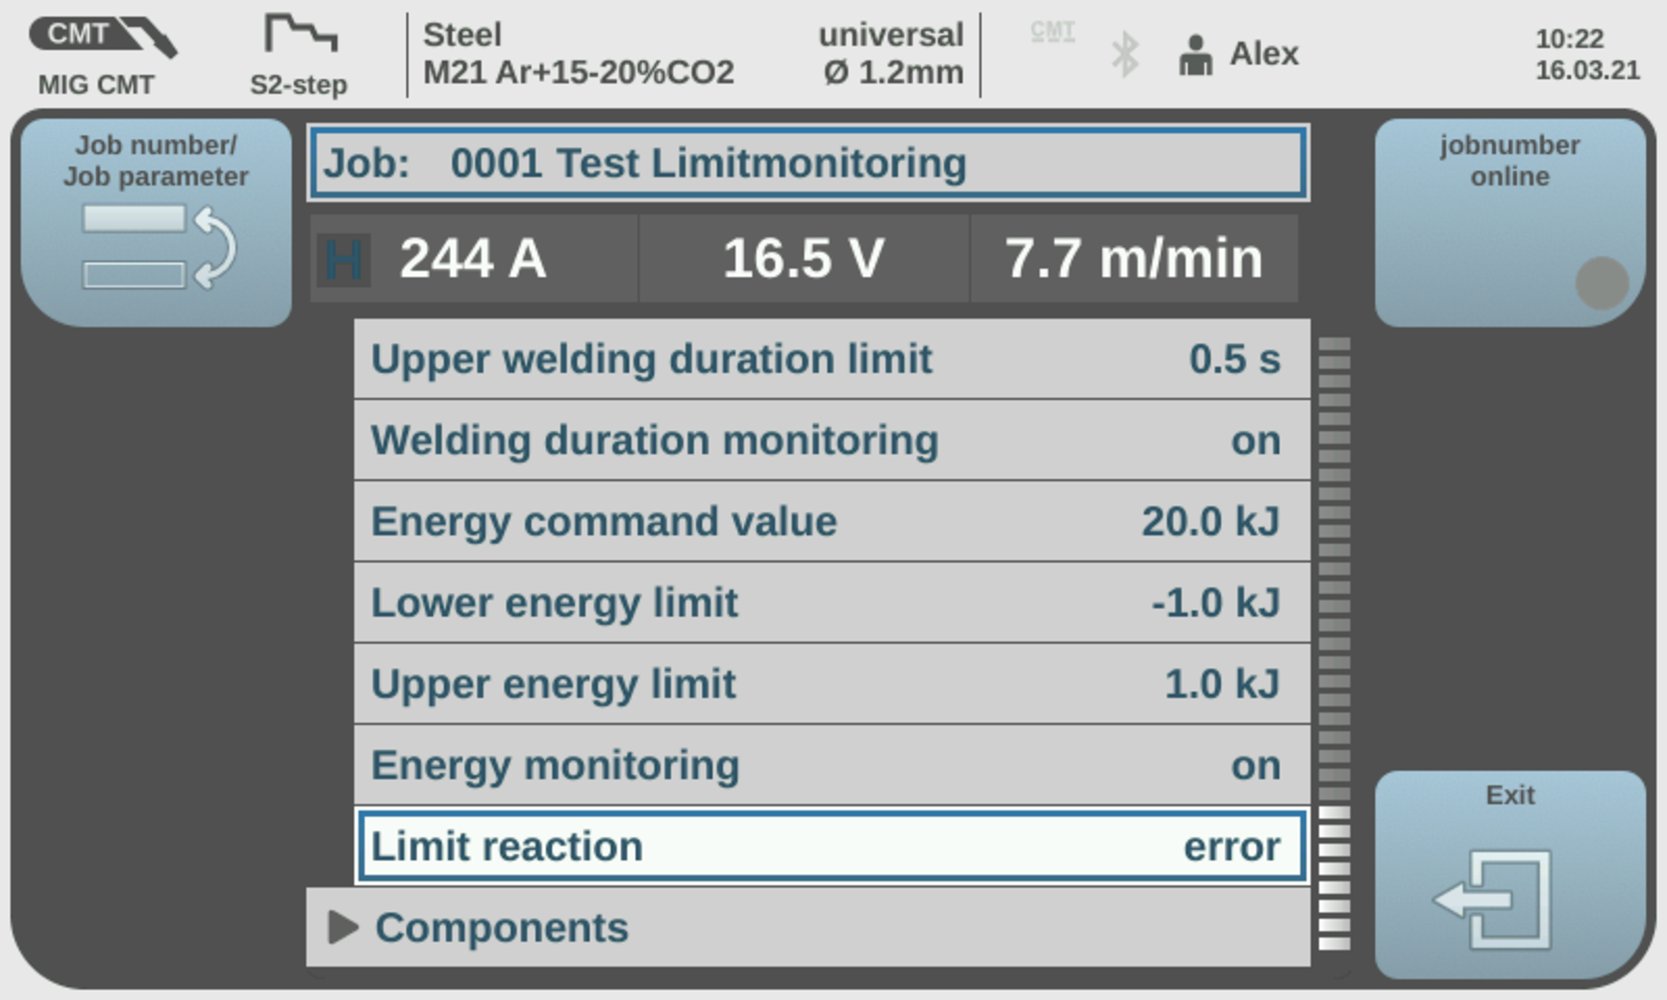
Reakcja przy przekroczeniu / nieosiągnięciu limitu = błąd
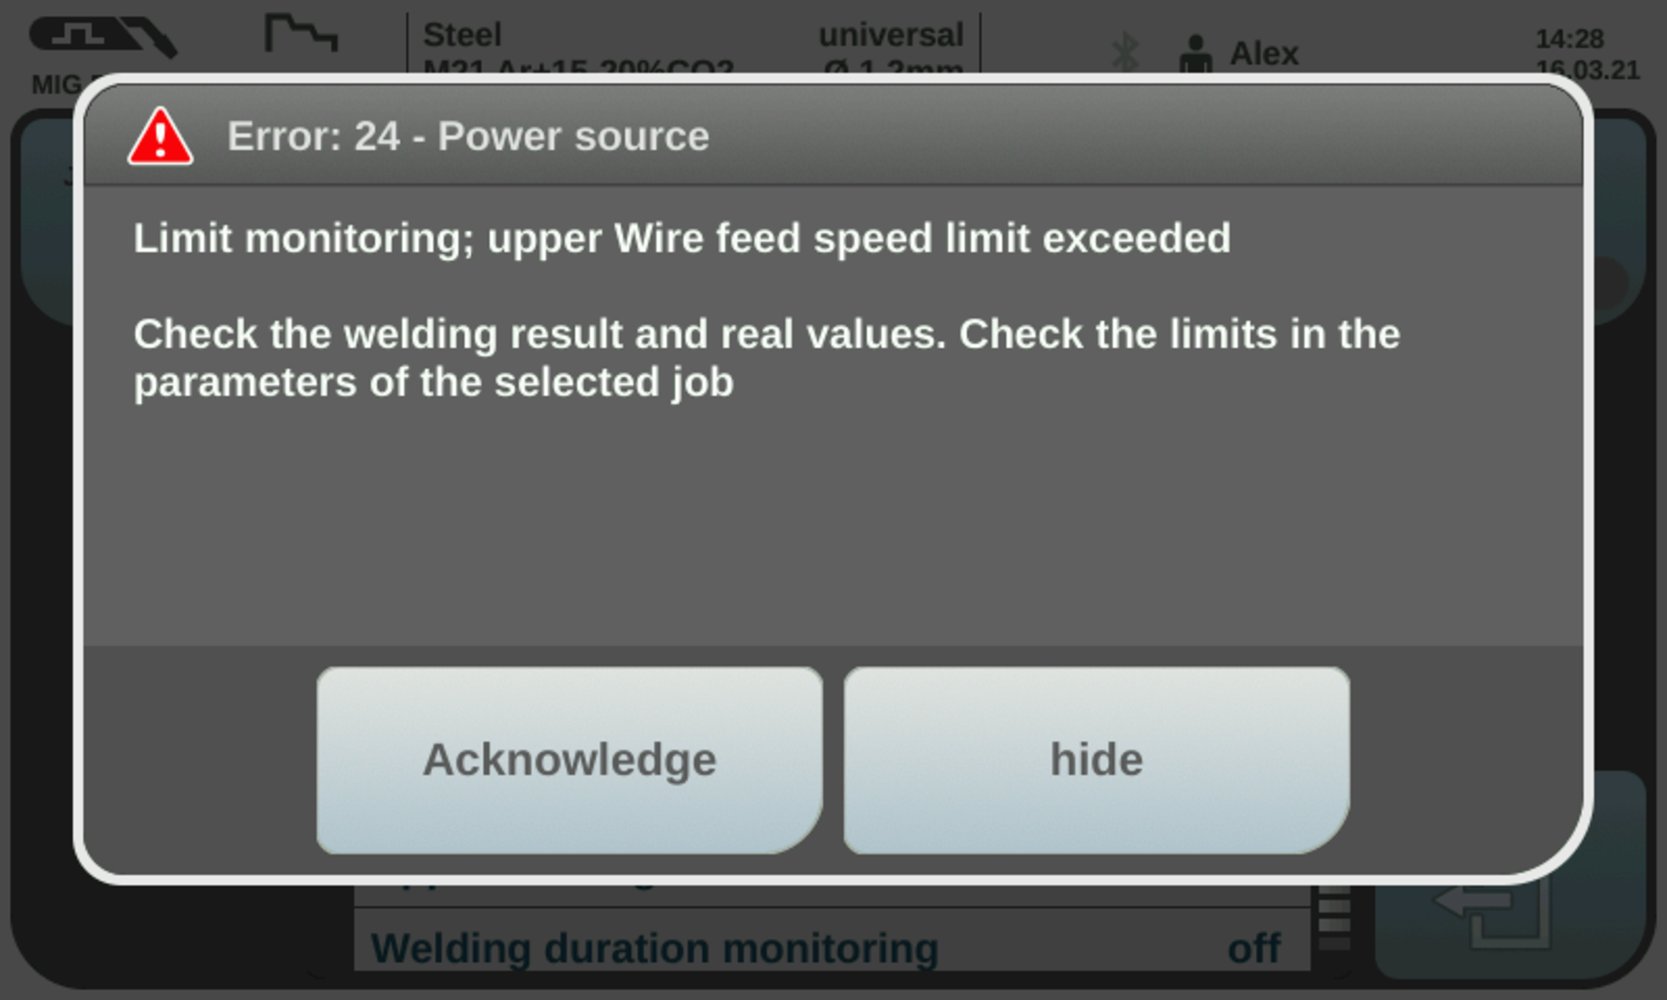
Komunikat o błędzie
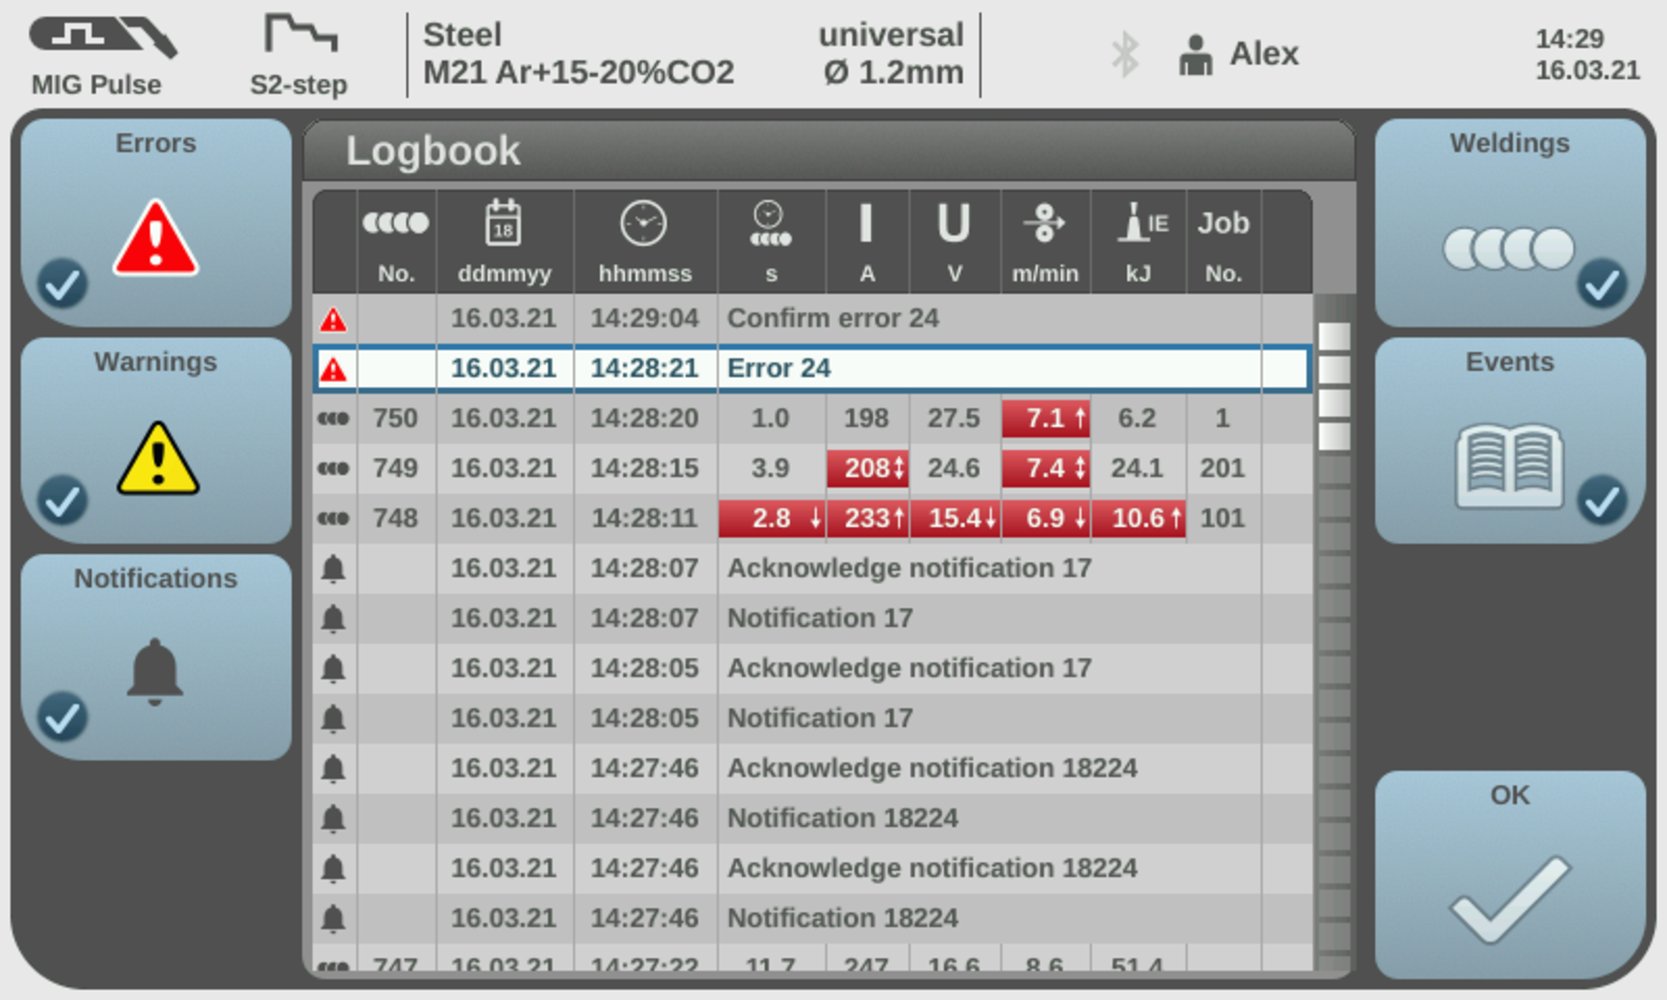
Przegląd wpisów do dziennika
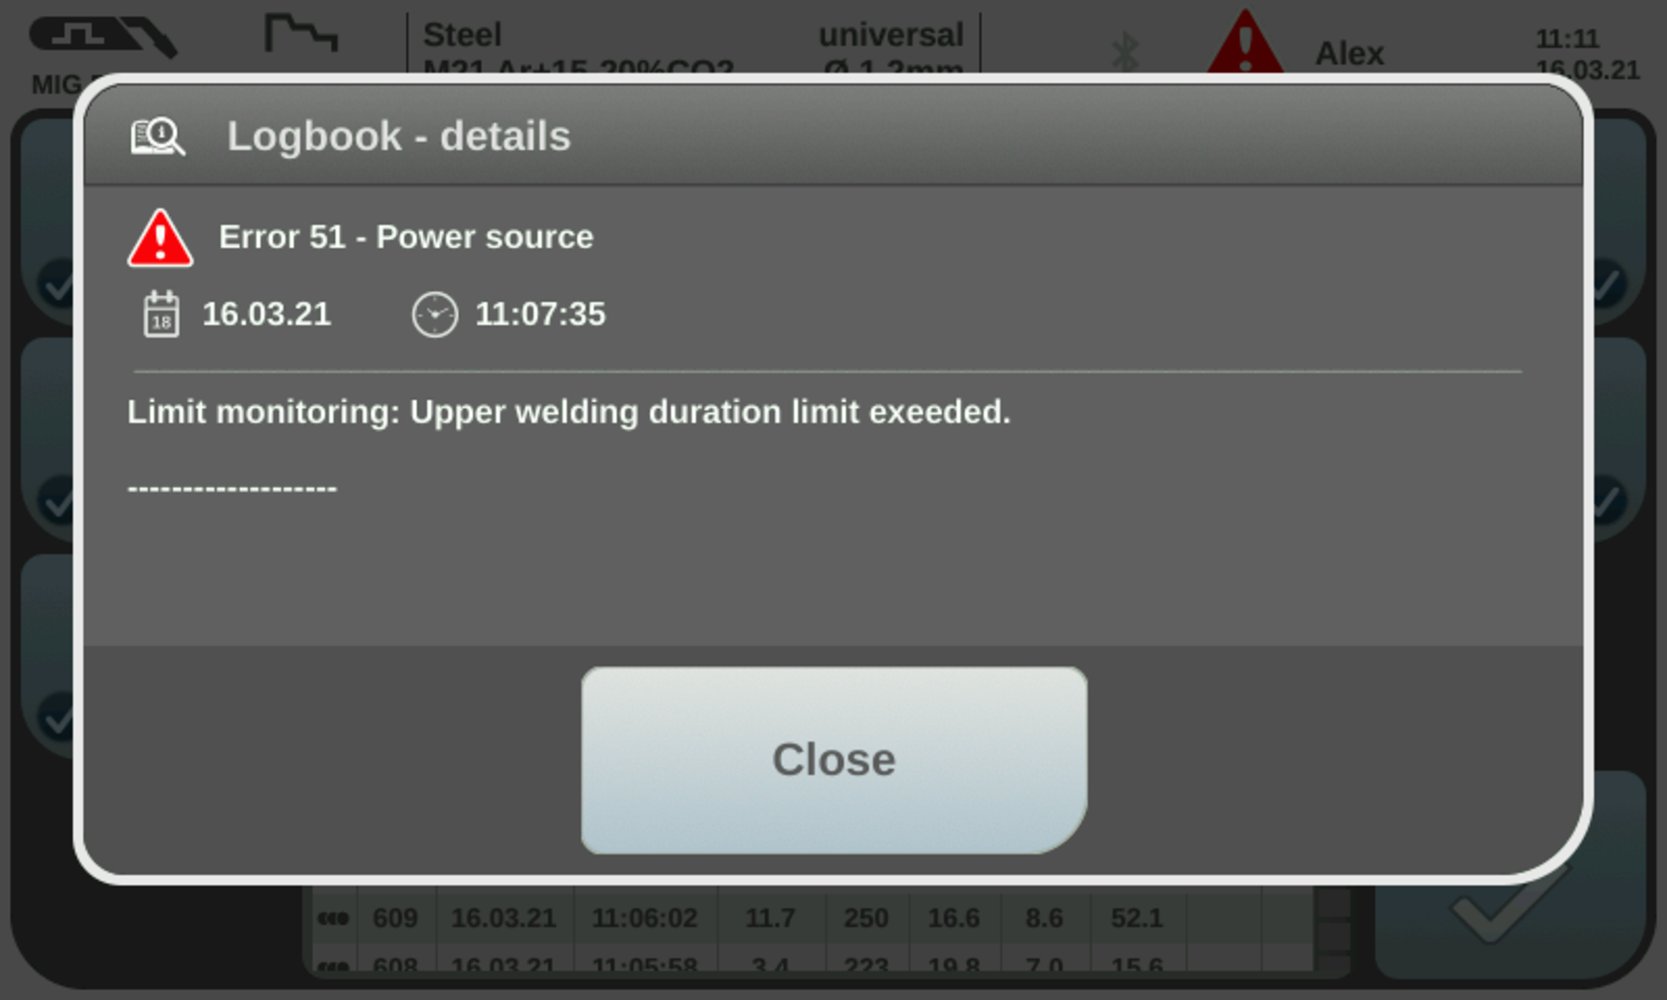
Szczegóły dziennika
- Podczas spawania, sygnał limitu (WORD 1 / Byte 2 / Bit 19) bezpośrednio reaguje na przekroczenie lub nieosiągnięcie limitu.
- Jeżeli nie zostanie stwierdzone przekroczenie lub nieosiągnięcie limitu, pozostaje Limitsignal Low.
- Jeżeli zostanie stwierdzone przekroczenie lub nieosiągnięcie limitu, Limitsignal zmienia się na High
- Następuje natychmiastowe zatrzymanie spawania.
- Numer błędu (= powód zatrzymania spawania) można odczytać w interfejsie (WORD 8 / Byte 16 - 17 / Bit 128 - 134).
- Gdy tylko parametry ponownie znajdą się w obrębie zdefiniowanych limitów, Limitsignal zmienia się po 1 sekundzie ponownie na Low.
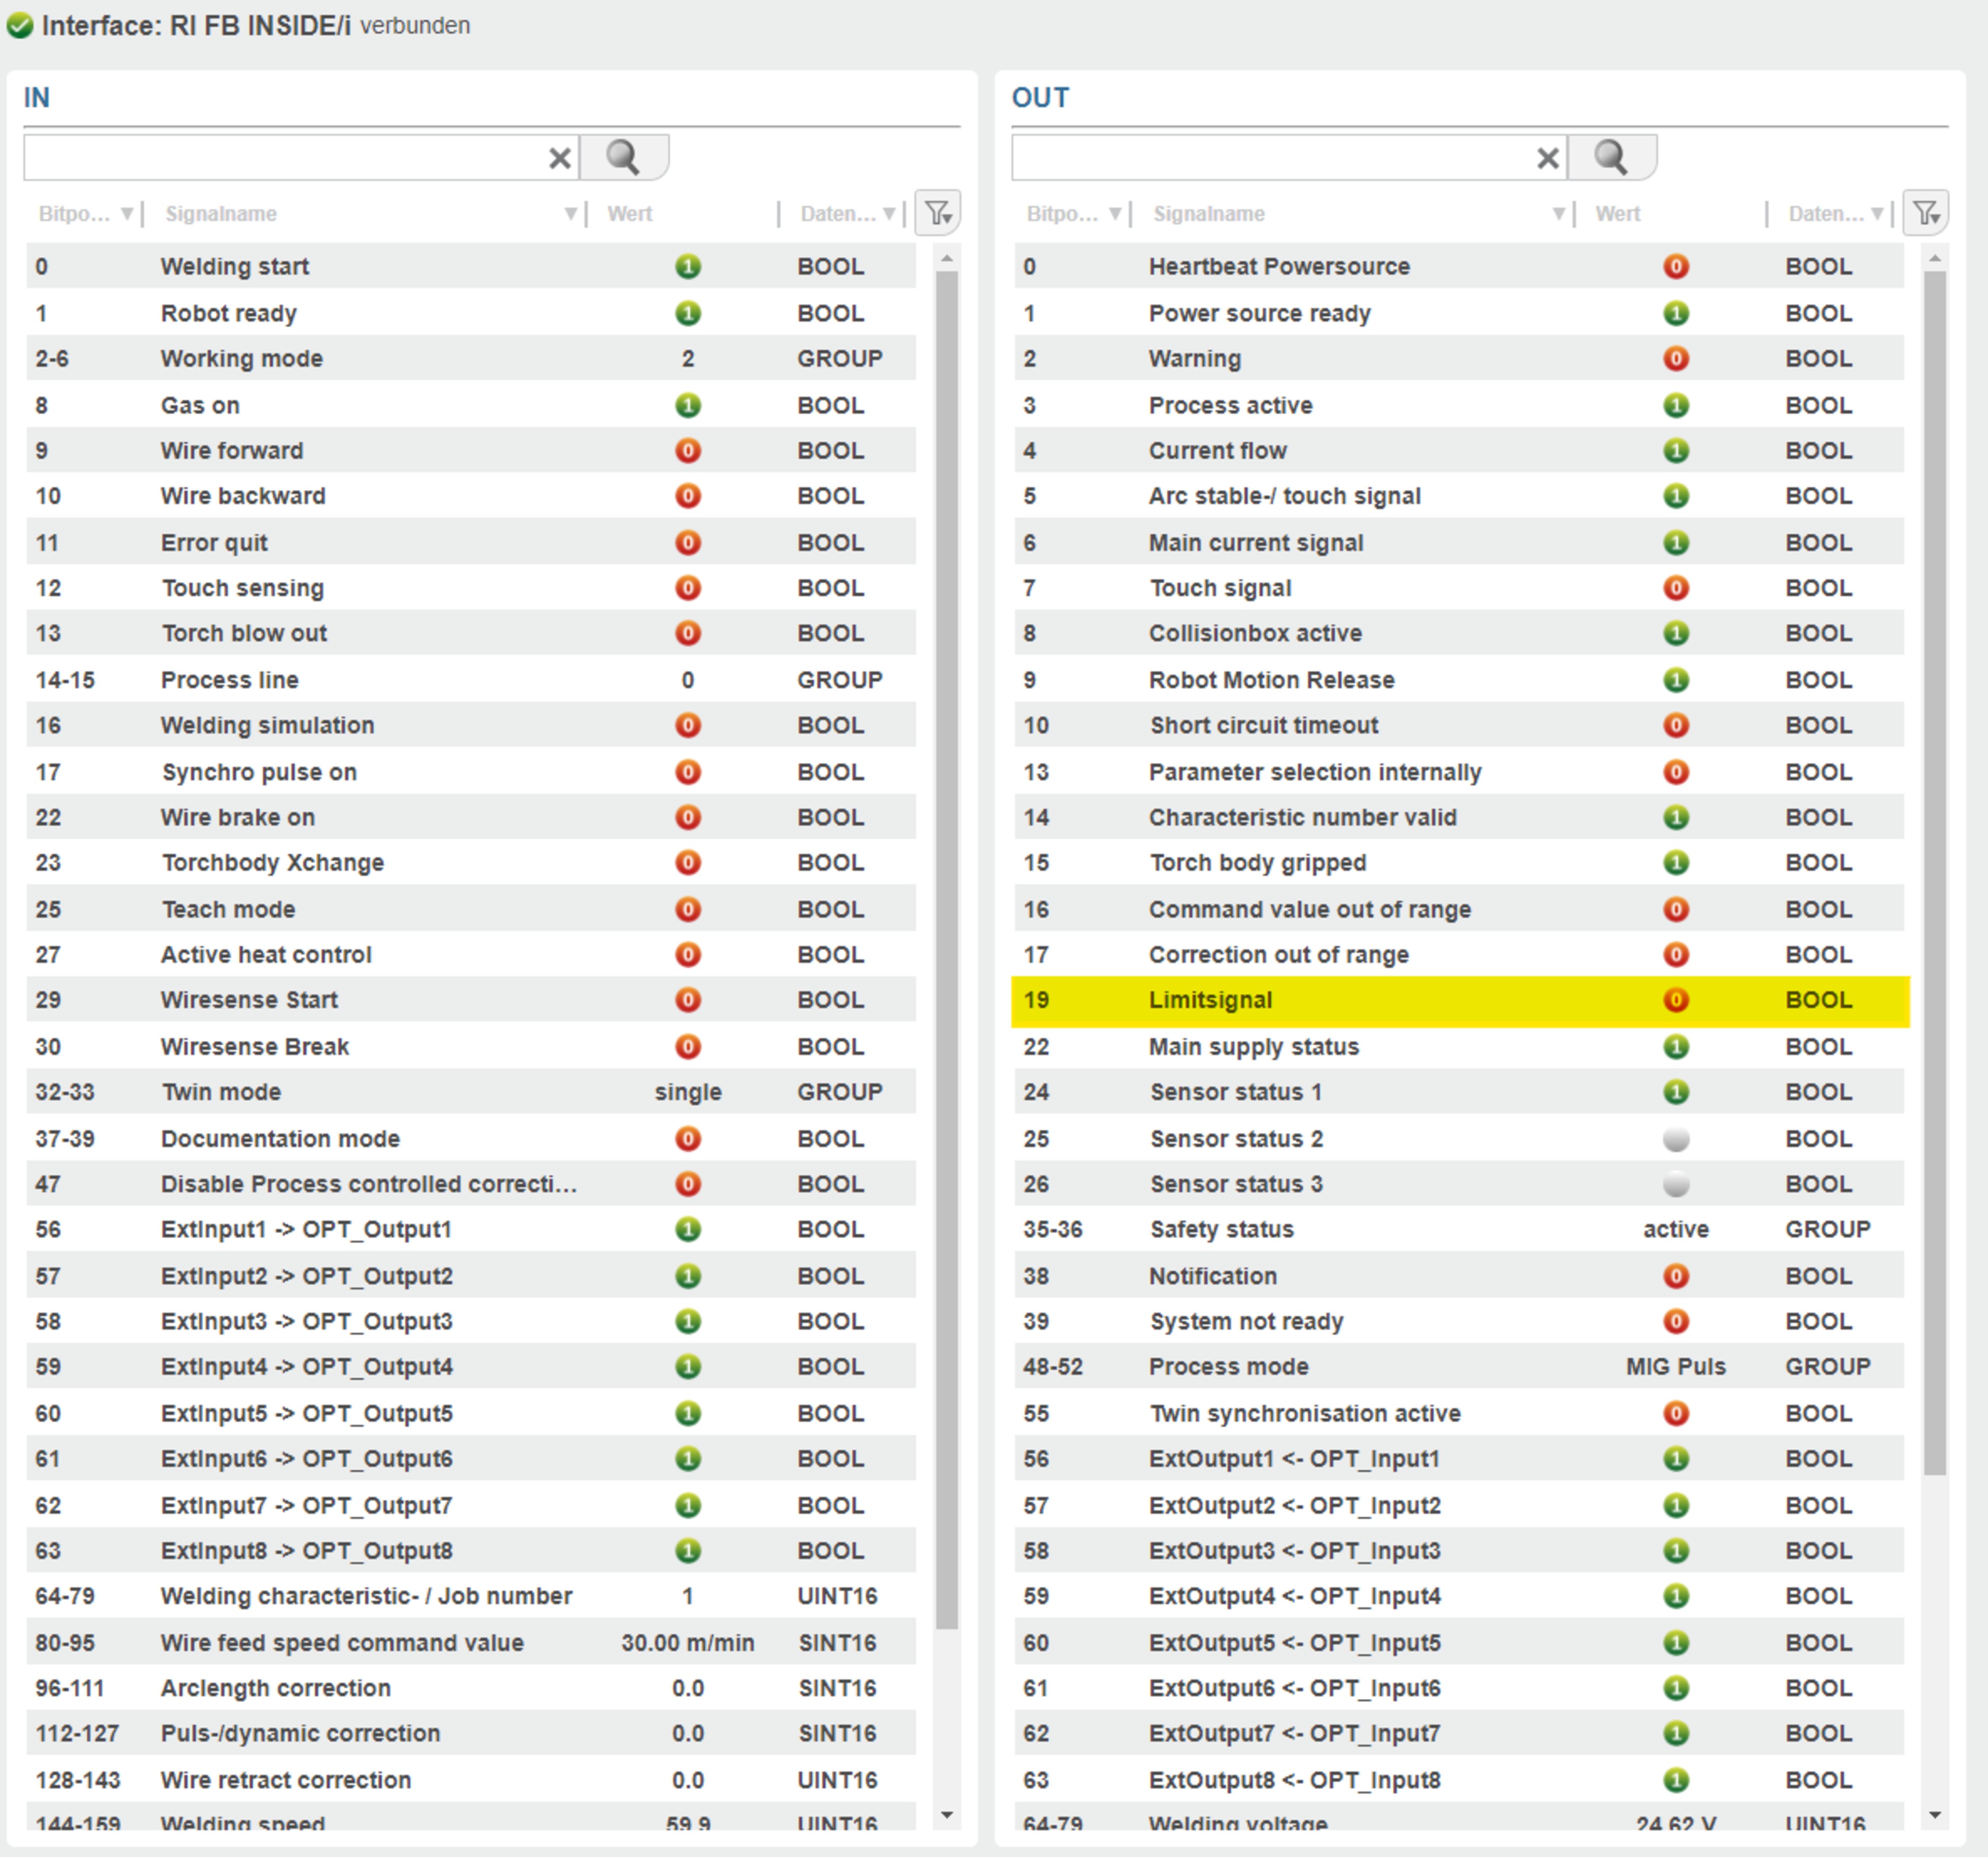
Wskazanie w interfejsie; Limitsignal = Low
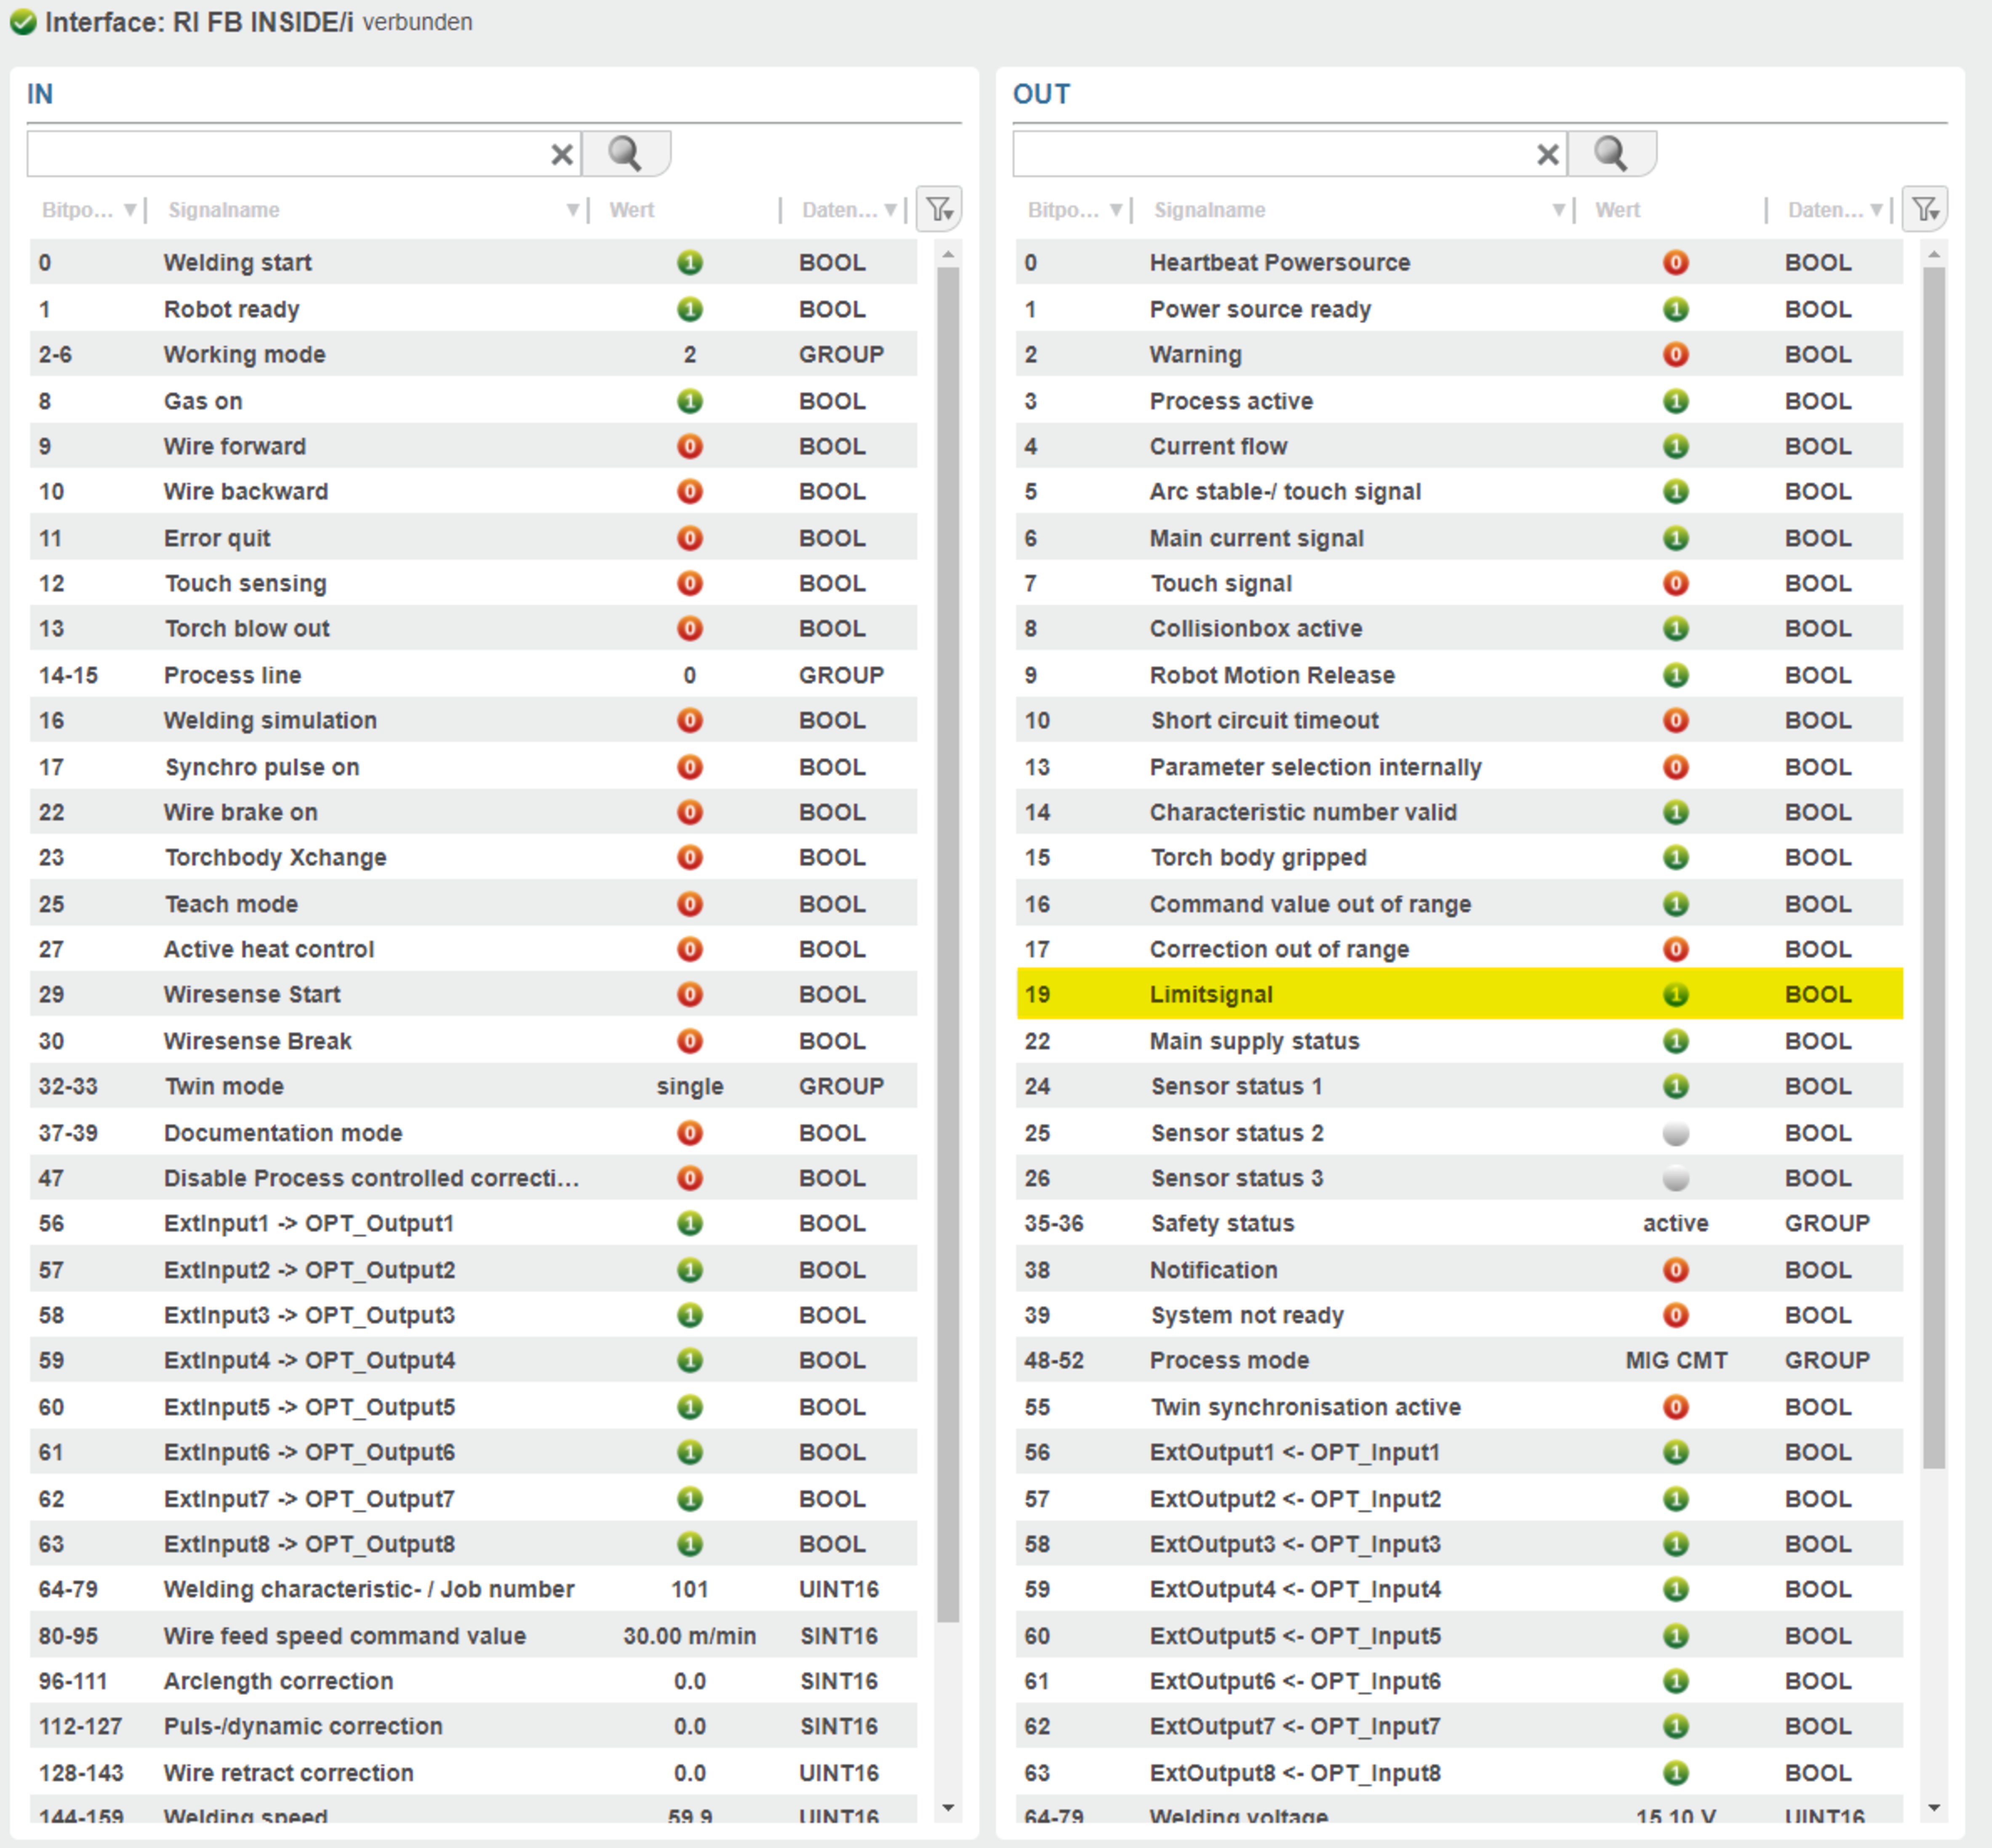
Wskazanie w interfejsie; Limitsignal = High
Przegląd funkcji interfejsu przy przekroczeniu lub nieosiągnięciu limitów:
Ustawiona reakcja | Sygnał limitu | Numer błędu (WORD 8 / Byte 16 - 17 / Bit 128 - 134) | Numer ostrzeżenia (WORD 9 / Byte 18 - 19 / Bit 144 - 159) | Zatrzymanie spawania Tak / Nie |
|---|---|---|---|---|
zignoruj | - | - | - | - |
Ostrzeżenie | x | - | - | - |
Błąd | x | x | - | Tak |
Ustawienie reakcji przy przekroczeniu lub nieosiągnięciu limitów dla mocy silnika
- Monitorowanie mocy silnika nie jest powiązane z jednym zadaniem, dlatego zawsze jest dostępne.
- W celu wyciągnięcia wniosków na temat stanu odcinka podawania drutu (zużycie prowadnika drutu, stan silnika itd.), można monitorować moc silnika i ustawić odpowiednią reakcję w przypadku przekroczenia lub nieosiągnięcia zdefiniowanych limitów.
- Monitorowanie mocy silnika jest dostępne od wersji 2.3.1 urządzenia spawalniczego.
- Monitoruje moc silnika głównego M1.
- Monitorowanie mocy silnika jest aktywne także przy nawlekaniu.
- Ustalenia, jak dane urządzenie spawalnicze reaguje na przekroczenie lub nieosiągnięcie limitów ustawionych dla mocy silnika.
- zignoruj
- Ostrzeżenie
- Błąd
Poniżej znajduje się opis poszczególnych reakcji.
Reakcja przy przekroczeniu lub nieosiągnięciu limitu = zignoruj:- Brak reakcji w urządzeniu spawalniczym.
- Brak wpisu do dziennika.
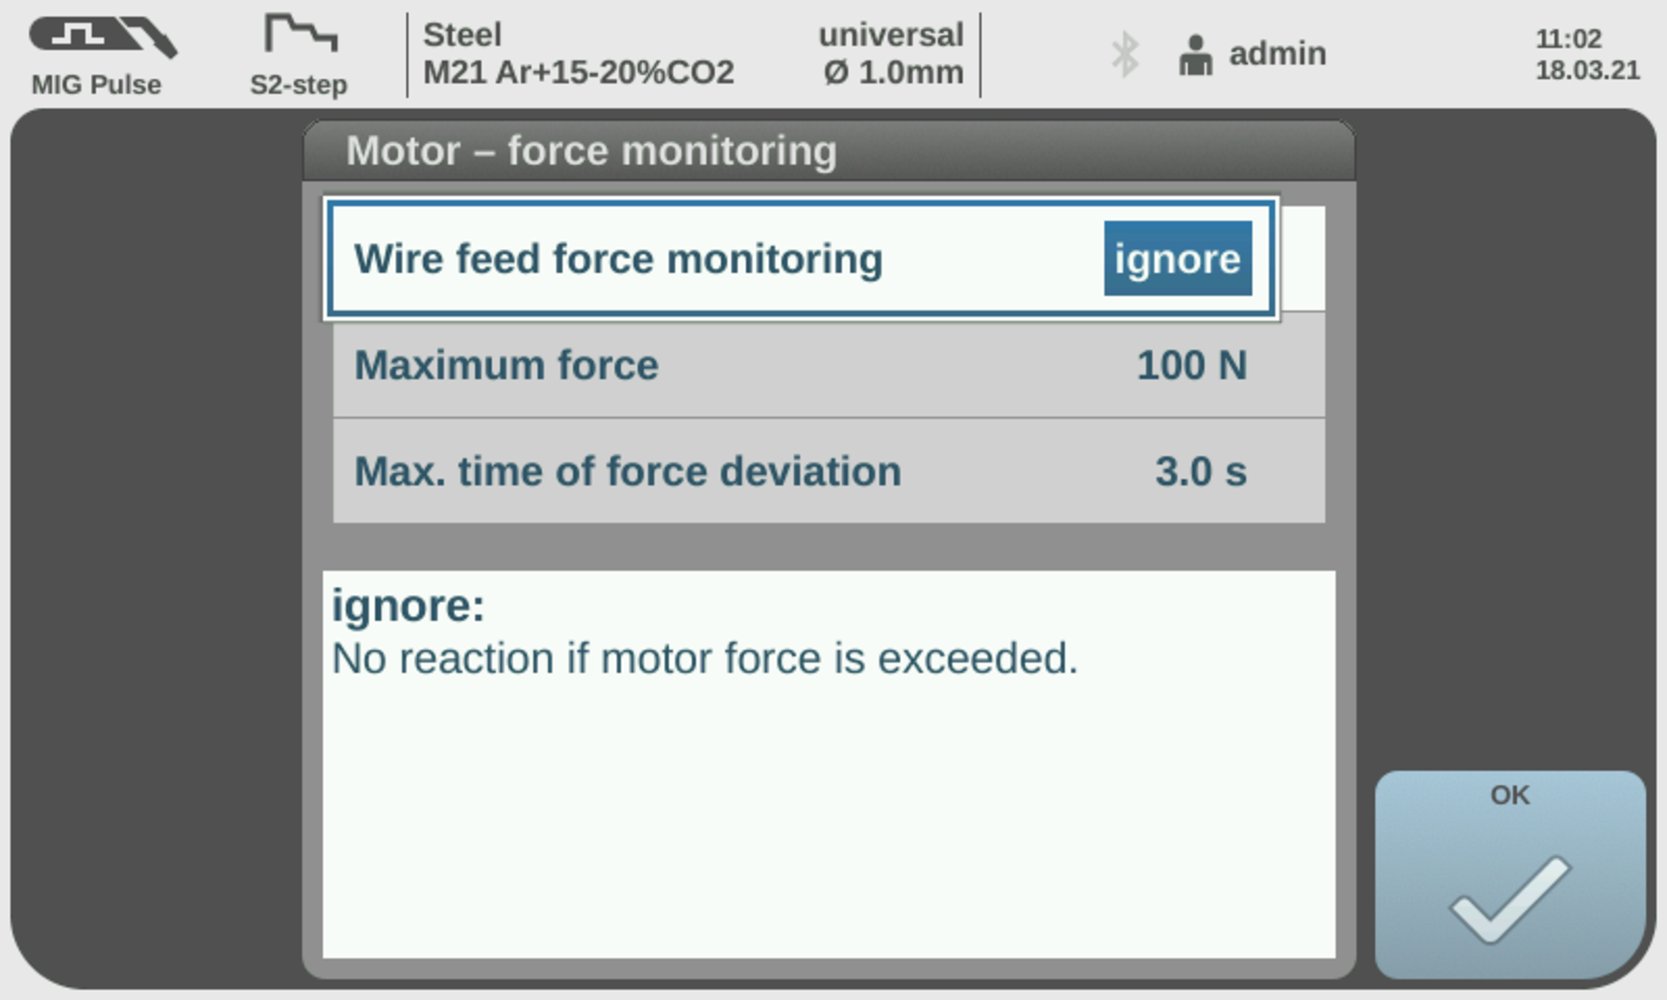
Reakcja przy przekroczeniu lub nieosiągnięciu limitu = zignoruj
- Parametry objęte przekroczeniem lub nieosiągnięciem limitu są wyświetlane na czerwono.
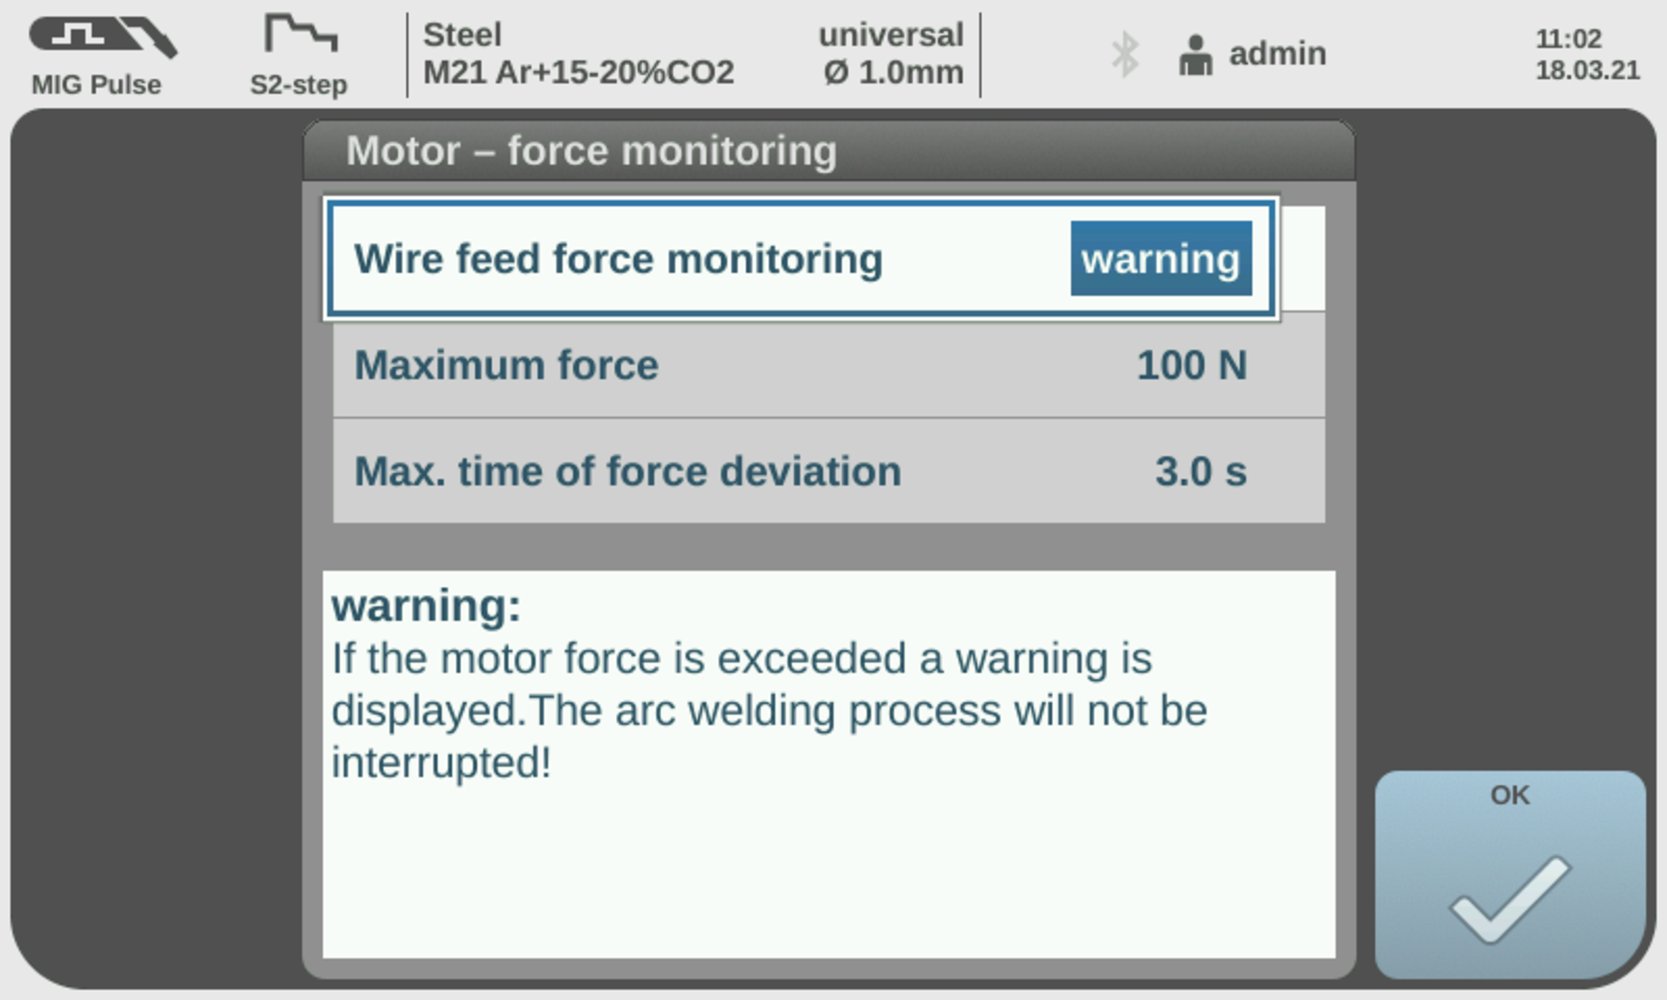
Reakcja przy przekroczeniu lub nieosiągnięciu limitu = ostrzeżenie
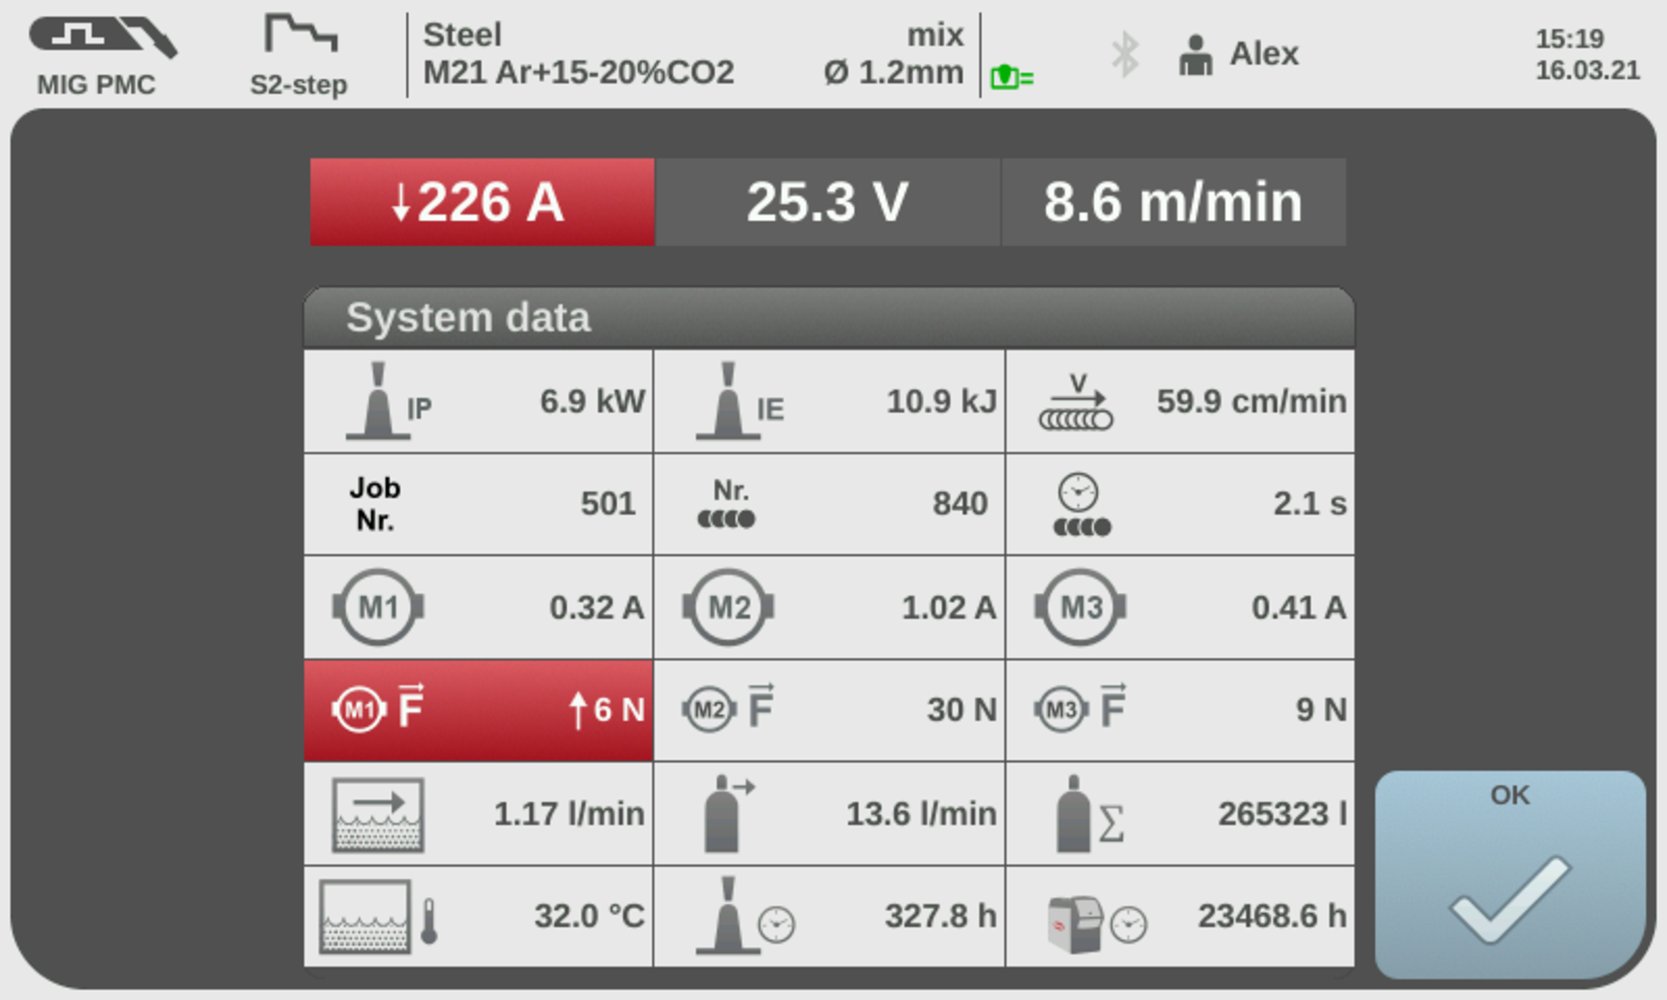
Wskazanie ostrzeżenia w danych systemu
- Podczas spawania, sygnał limitu (WORD 1 / Byte 2 / Bit 19) bezpośrednio reaguje na przekroczenie lub nieosiągnięcie limitu
- Jeżeli nie zostanie stwierdzone przekroczenie lub nieosiągnięcie limitu, pozostaje Limitsignal Low.
- Jeżeli zostanie stwierdzone przekroczenie lub nieosiągnięcie limitu, Limitsignal zmienia się na High.
- Gdy tylko parametry ponownie znajdą się w obrębie zdefiniowanych limitów, Limitsignal zmienia się po 1 sekundzie ponownie na Low.
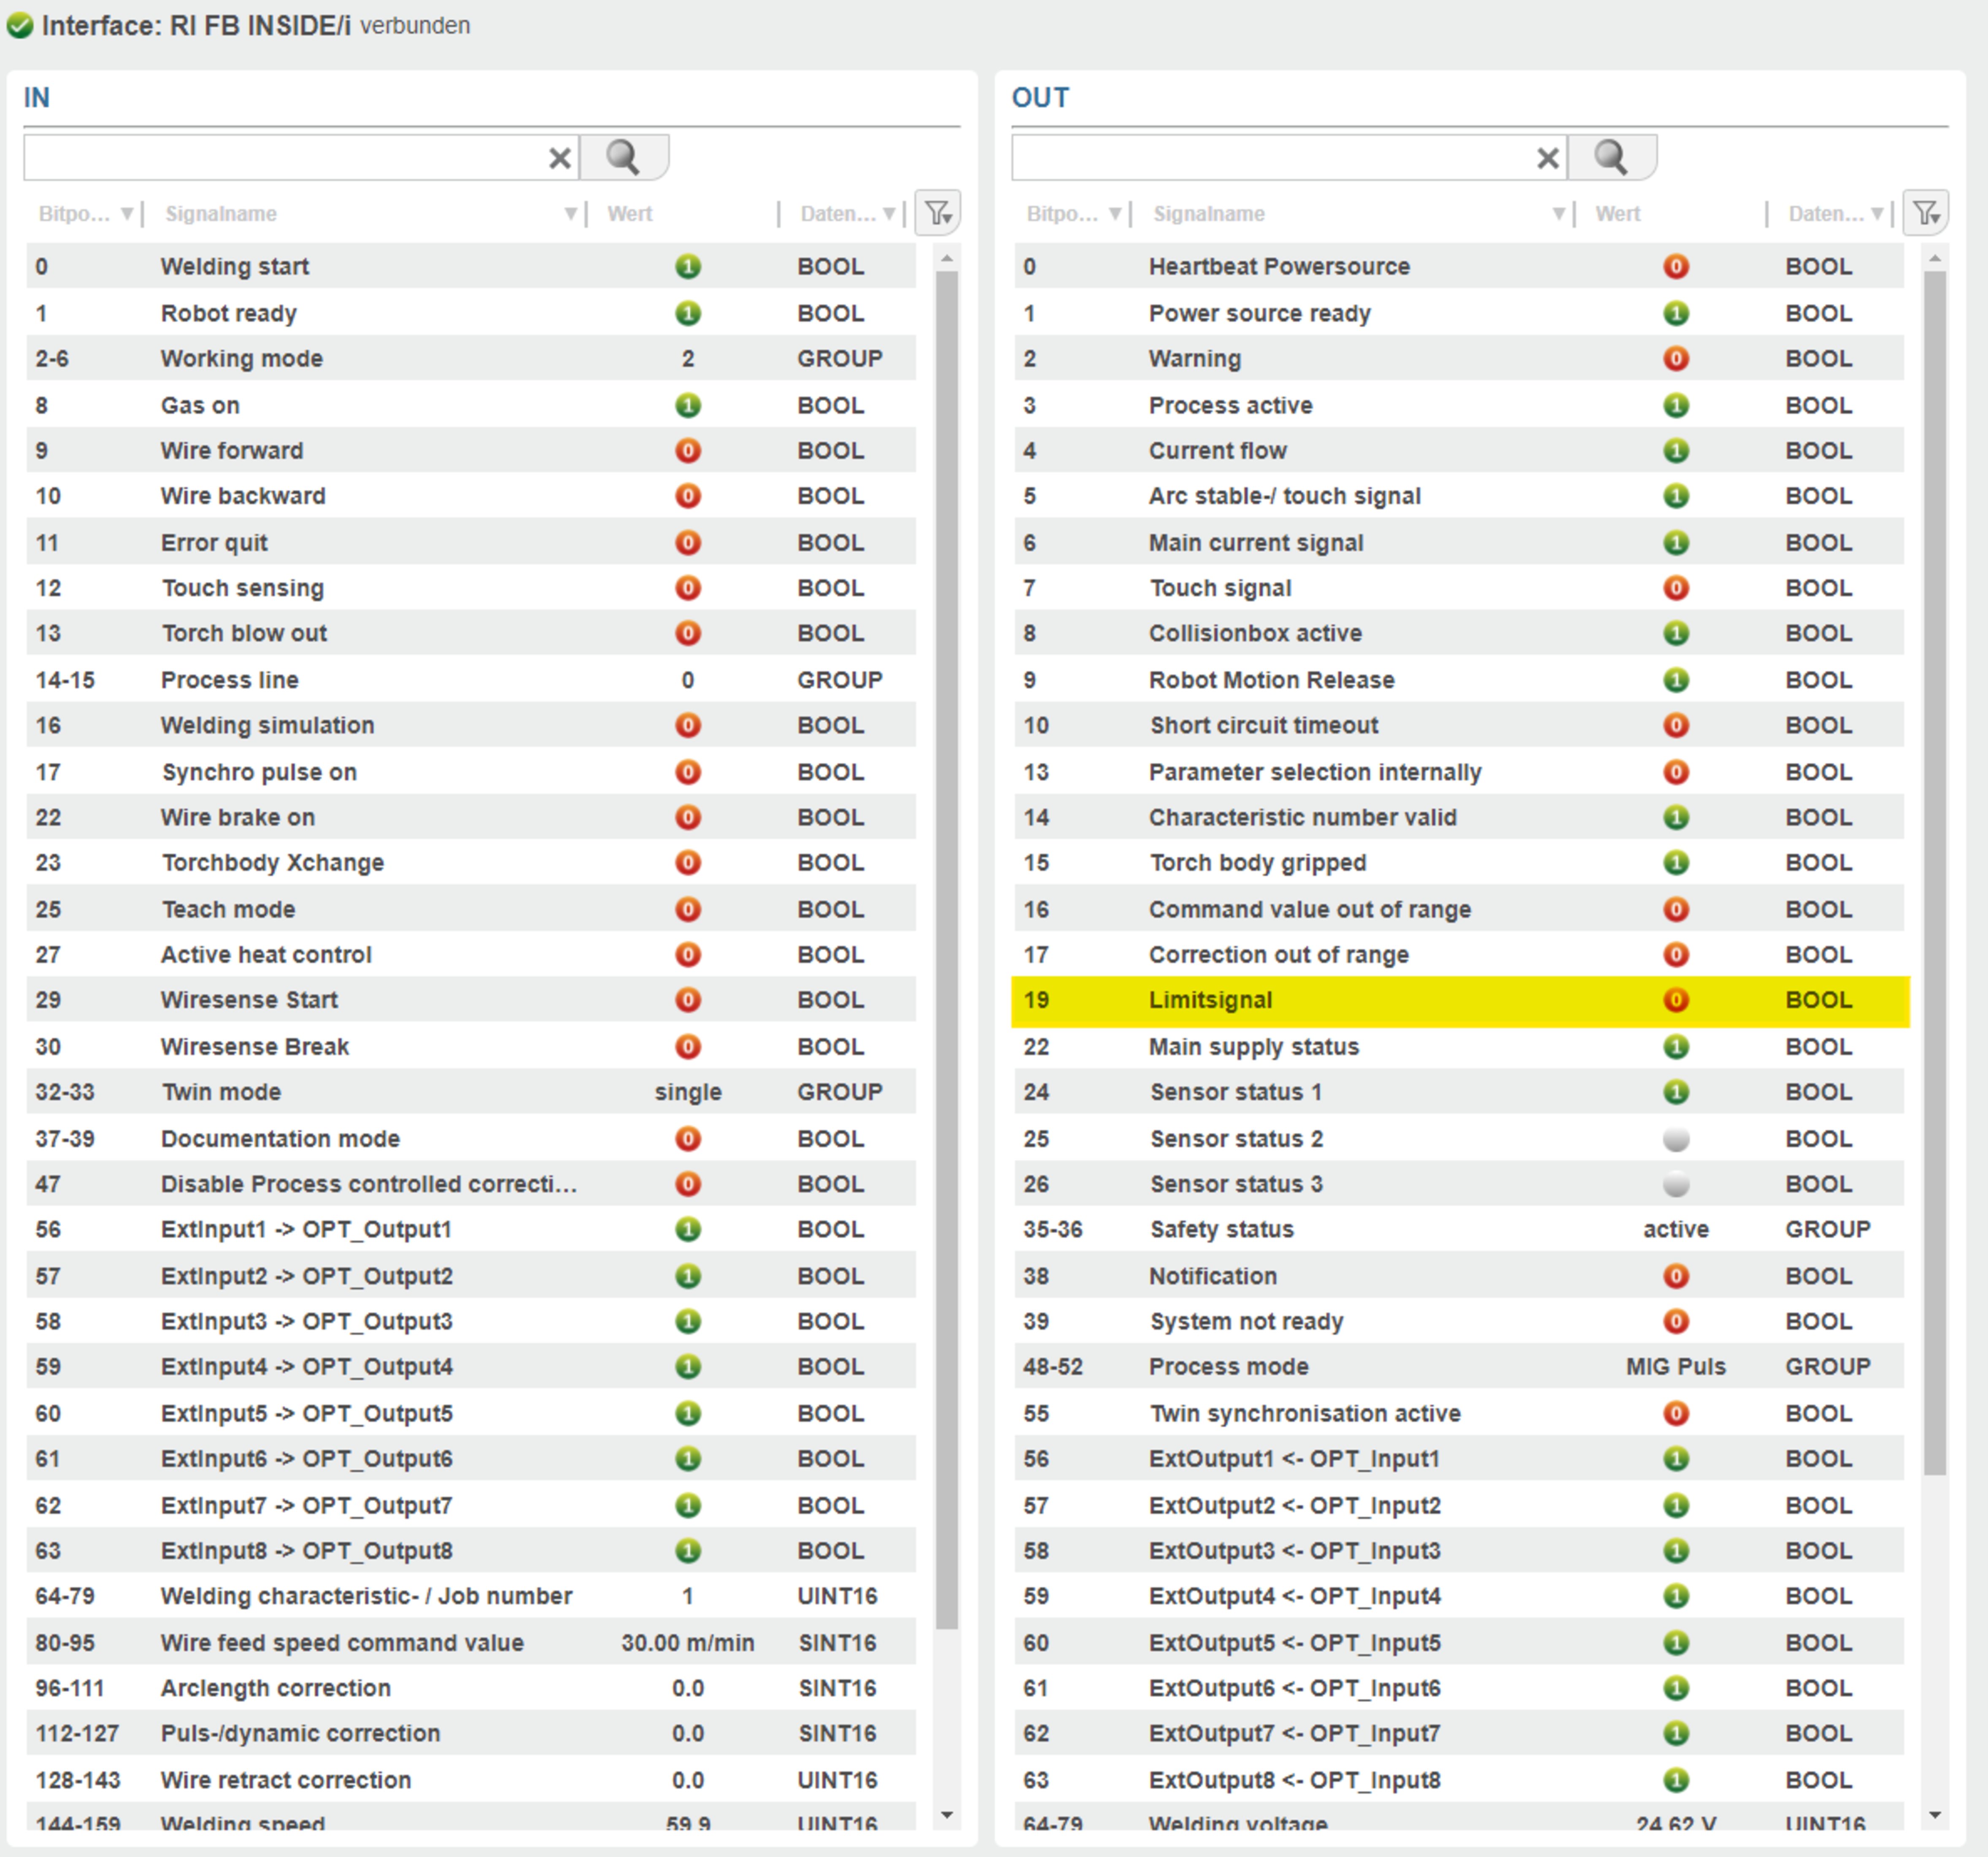
Wskazanie w interfejsie; Limitsignal = Low
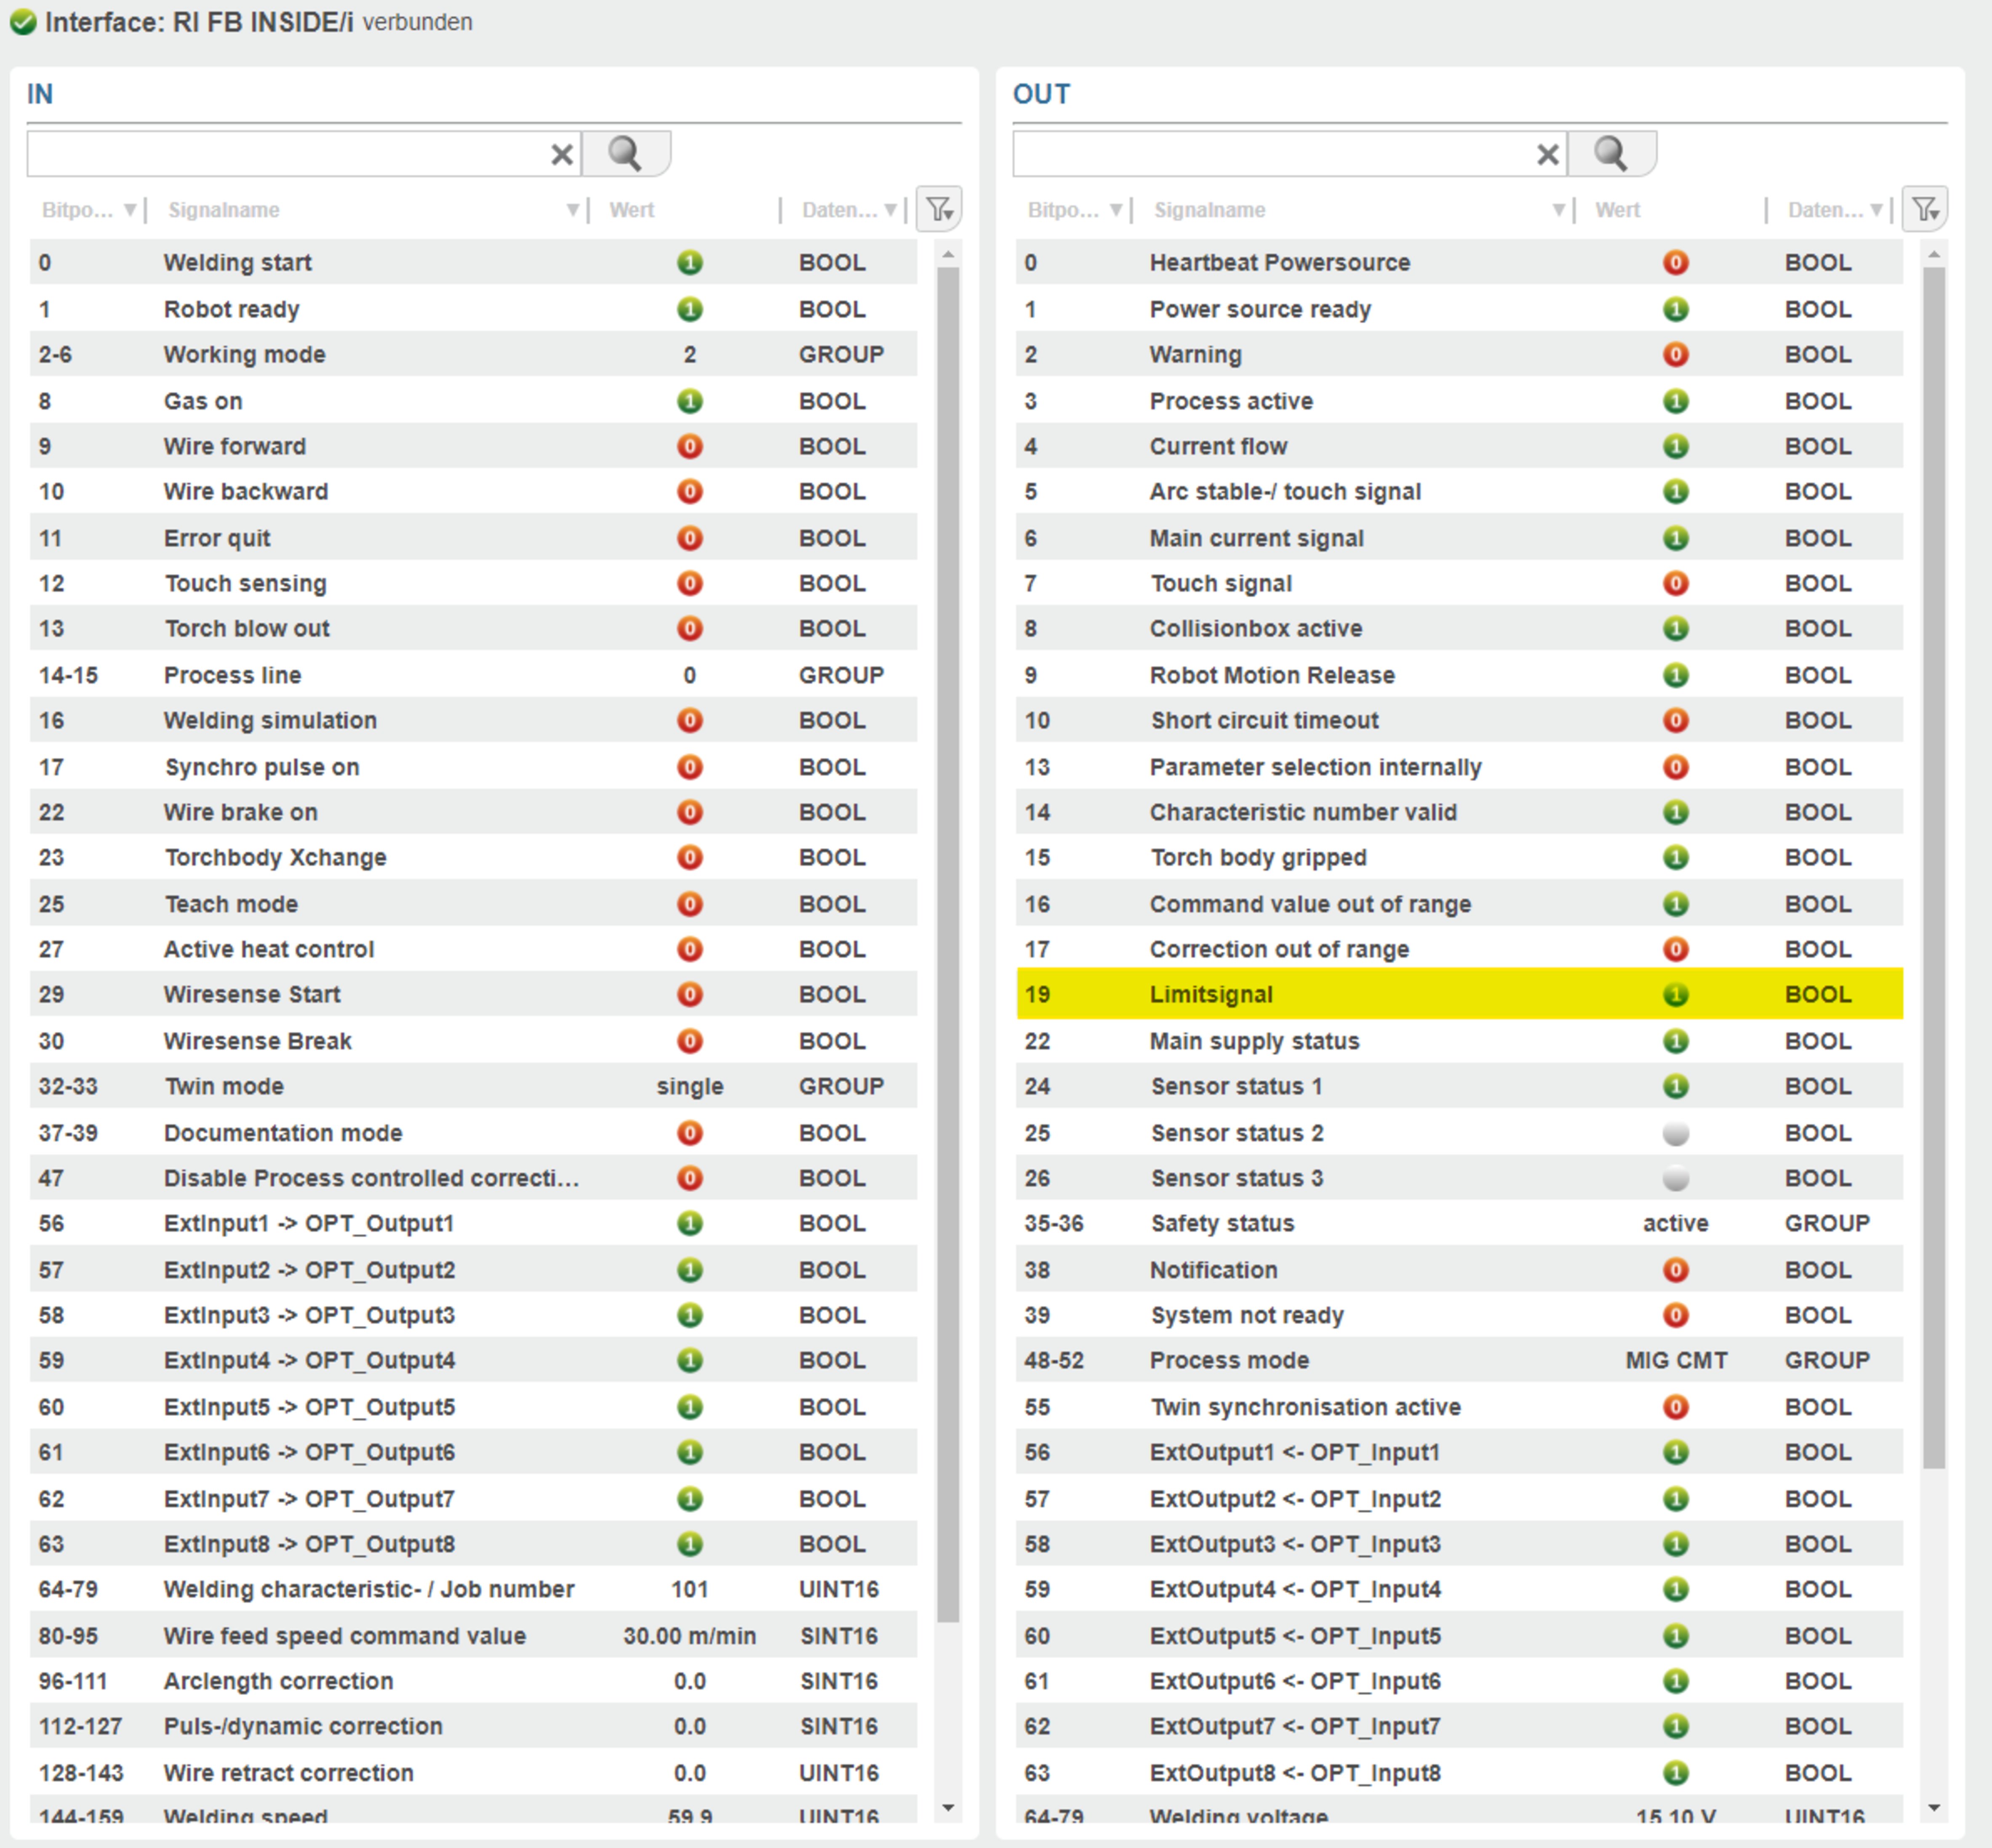
Wskazanie w interfejsie; Limitsignal = High
- Urządzenie spawalnicze zatrzymuje proces spawania.
- Następuje wpis do dziennika.
- Parametry objęte przekroczeniem lub nieosiągnięciem limitu są wyświetlane na czerwono.
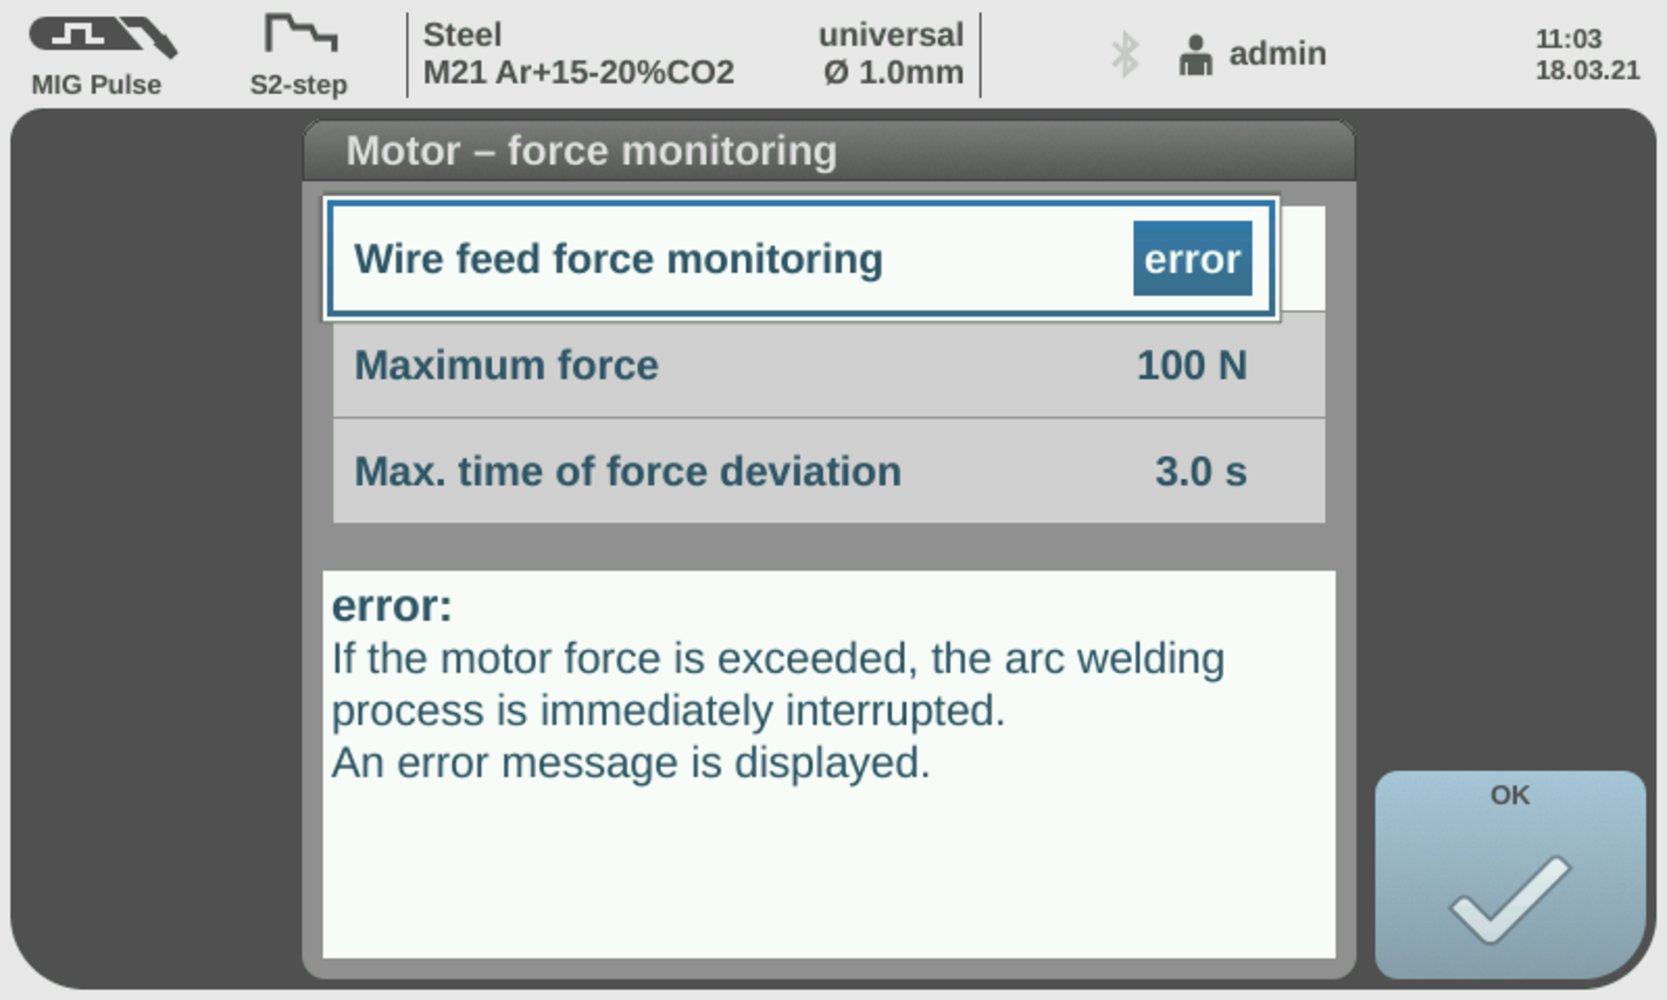
Reakcja przy przekroczeniu lub nieosiągnięciu limitu = błąd
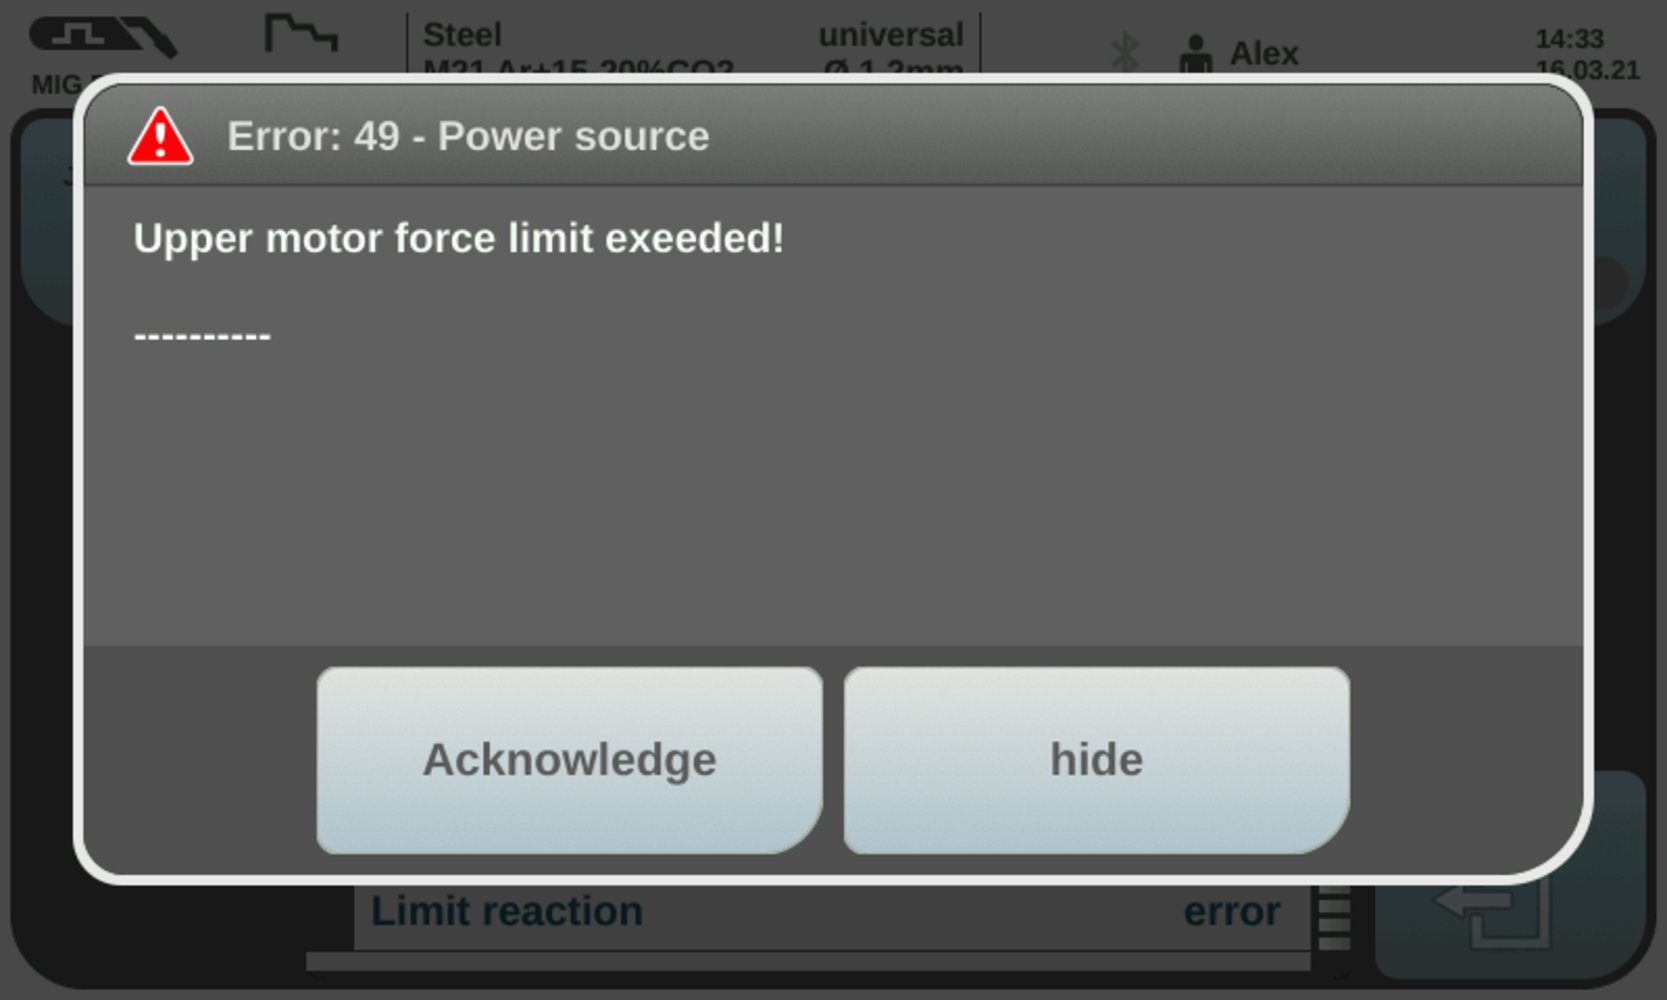
Komunikat o błędzie
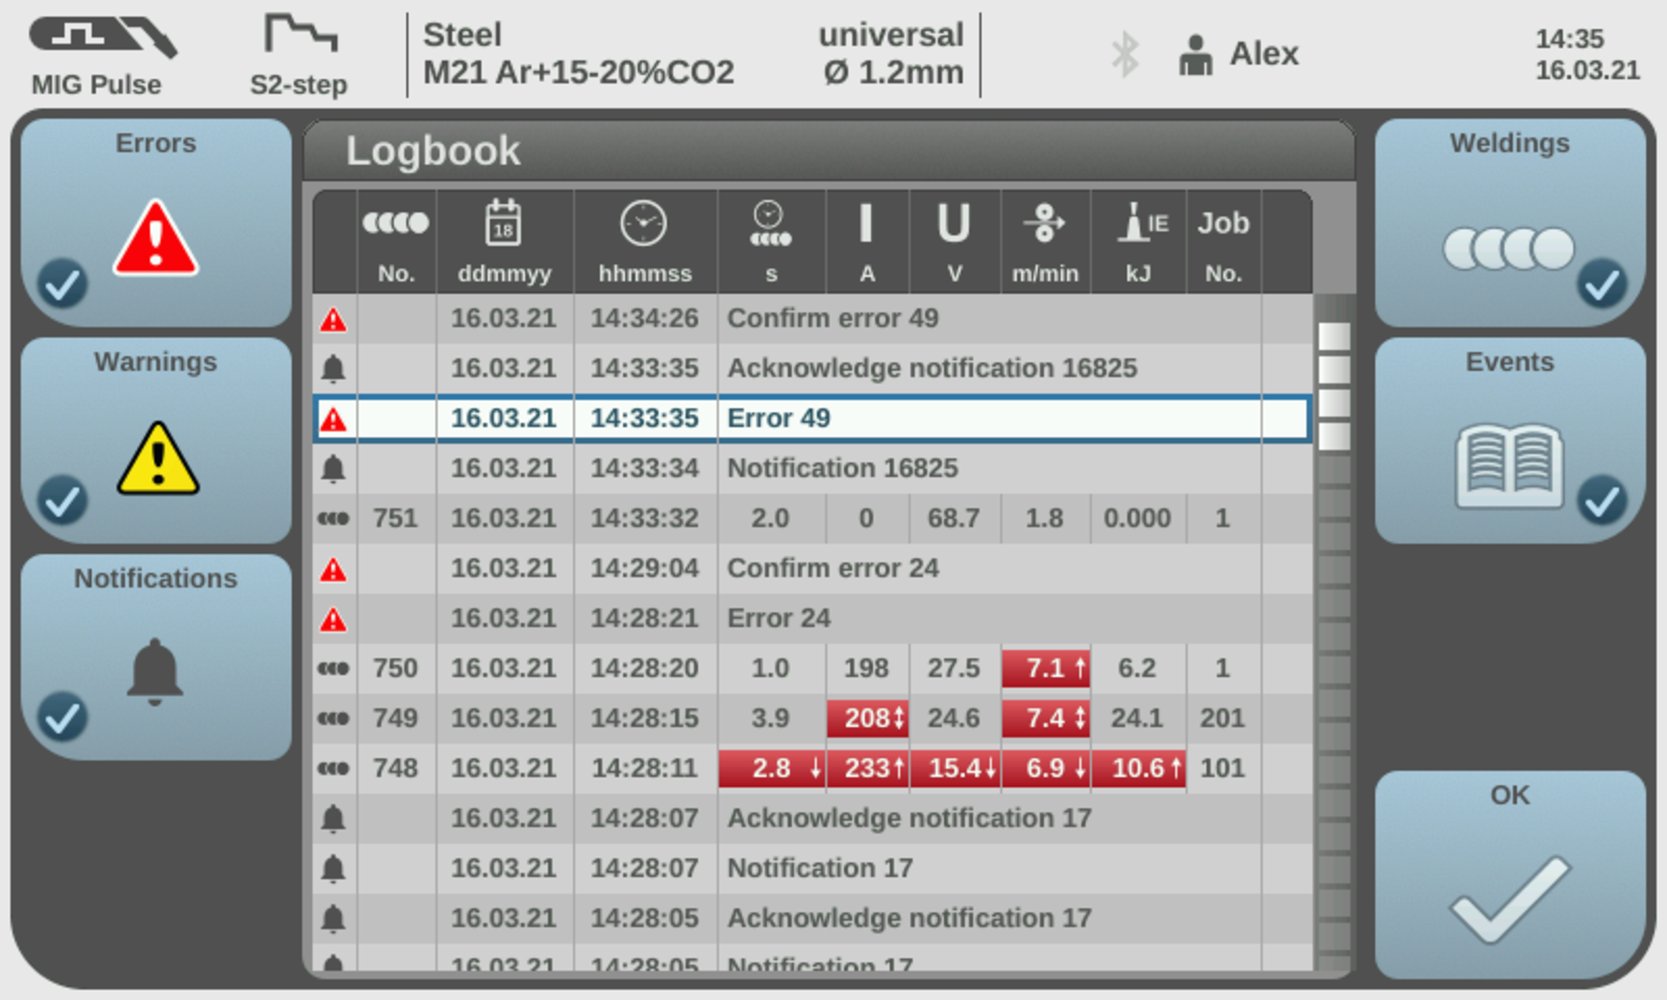
Przegląd wpisów do dziennika
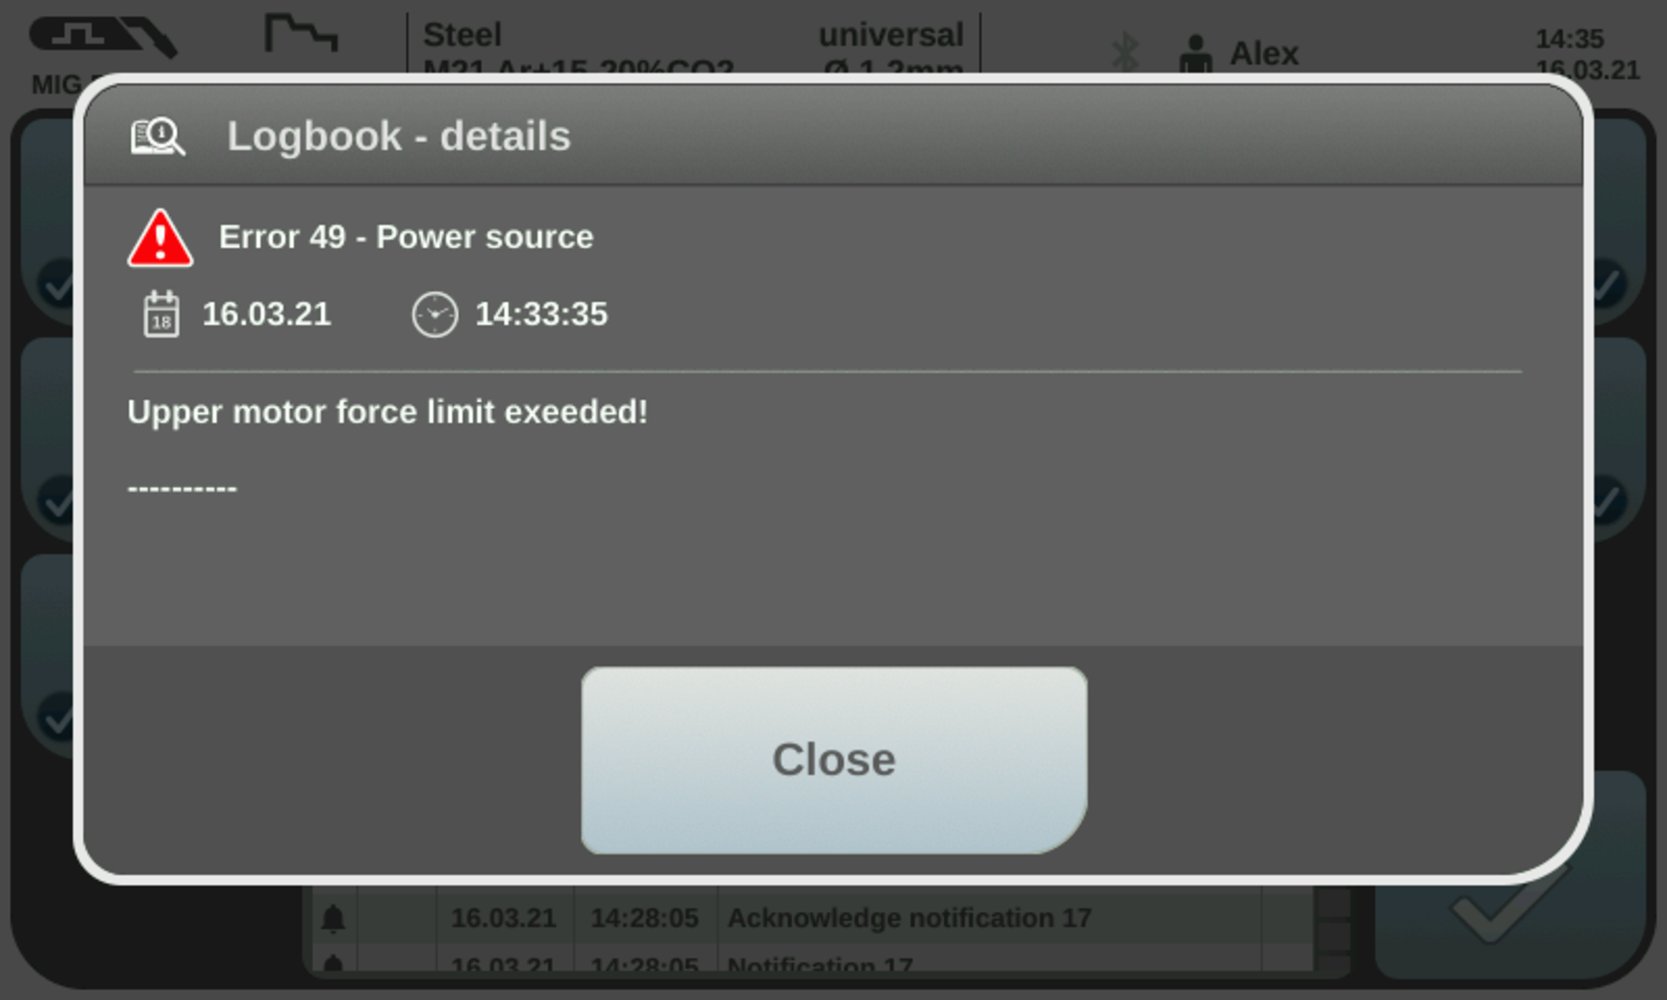
Szczegóły dziennika
- Podczas spawania, sygnał limitu (WORD 1 / Byte 2 / Bit 19) bezpośrednio reaguje na przekroczenie lub nieosiągnięcie limitu.
- Jeżeli nie zostanie stwierdzone przekroczenie lub nieosiągnięcie limitu, pozostaje Limitsignal Low.
- Jeżeli zostanie stwierdzone przekroczenie lub nieosiągnięcie limitu, Limitsignal zmienia się na High
- Następuje natychmiastowe zatrzymanie spawania,
- Numer błędu (= powód zatrzymania spawania) można odczytać w interfejsie (WORD 8 / Byte 16 - 17 / Bit 128 - 134).
- Gdy tylko parametry ponownie znajdą się w obrębie zdefiniowanych limitów, Limitsignal zmienia się po 1 sekundzie ponownie na Low.
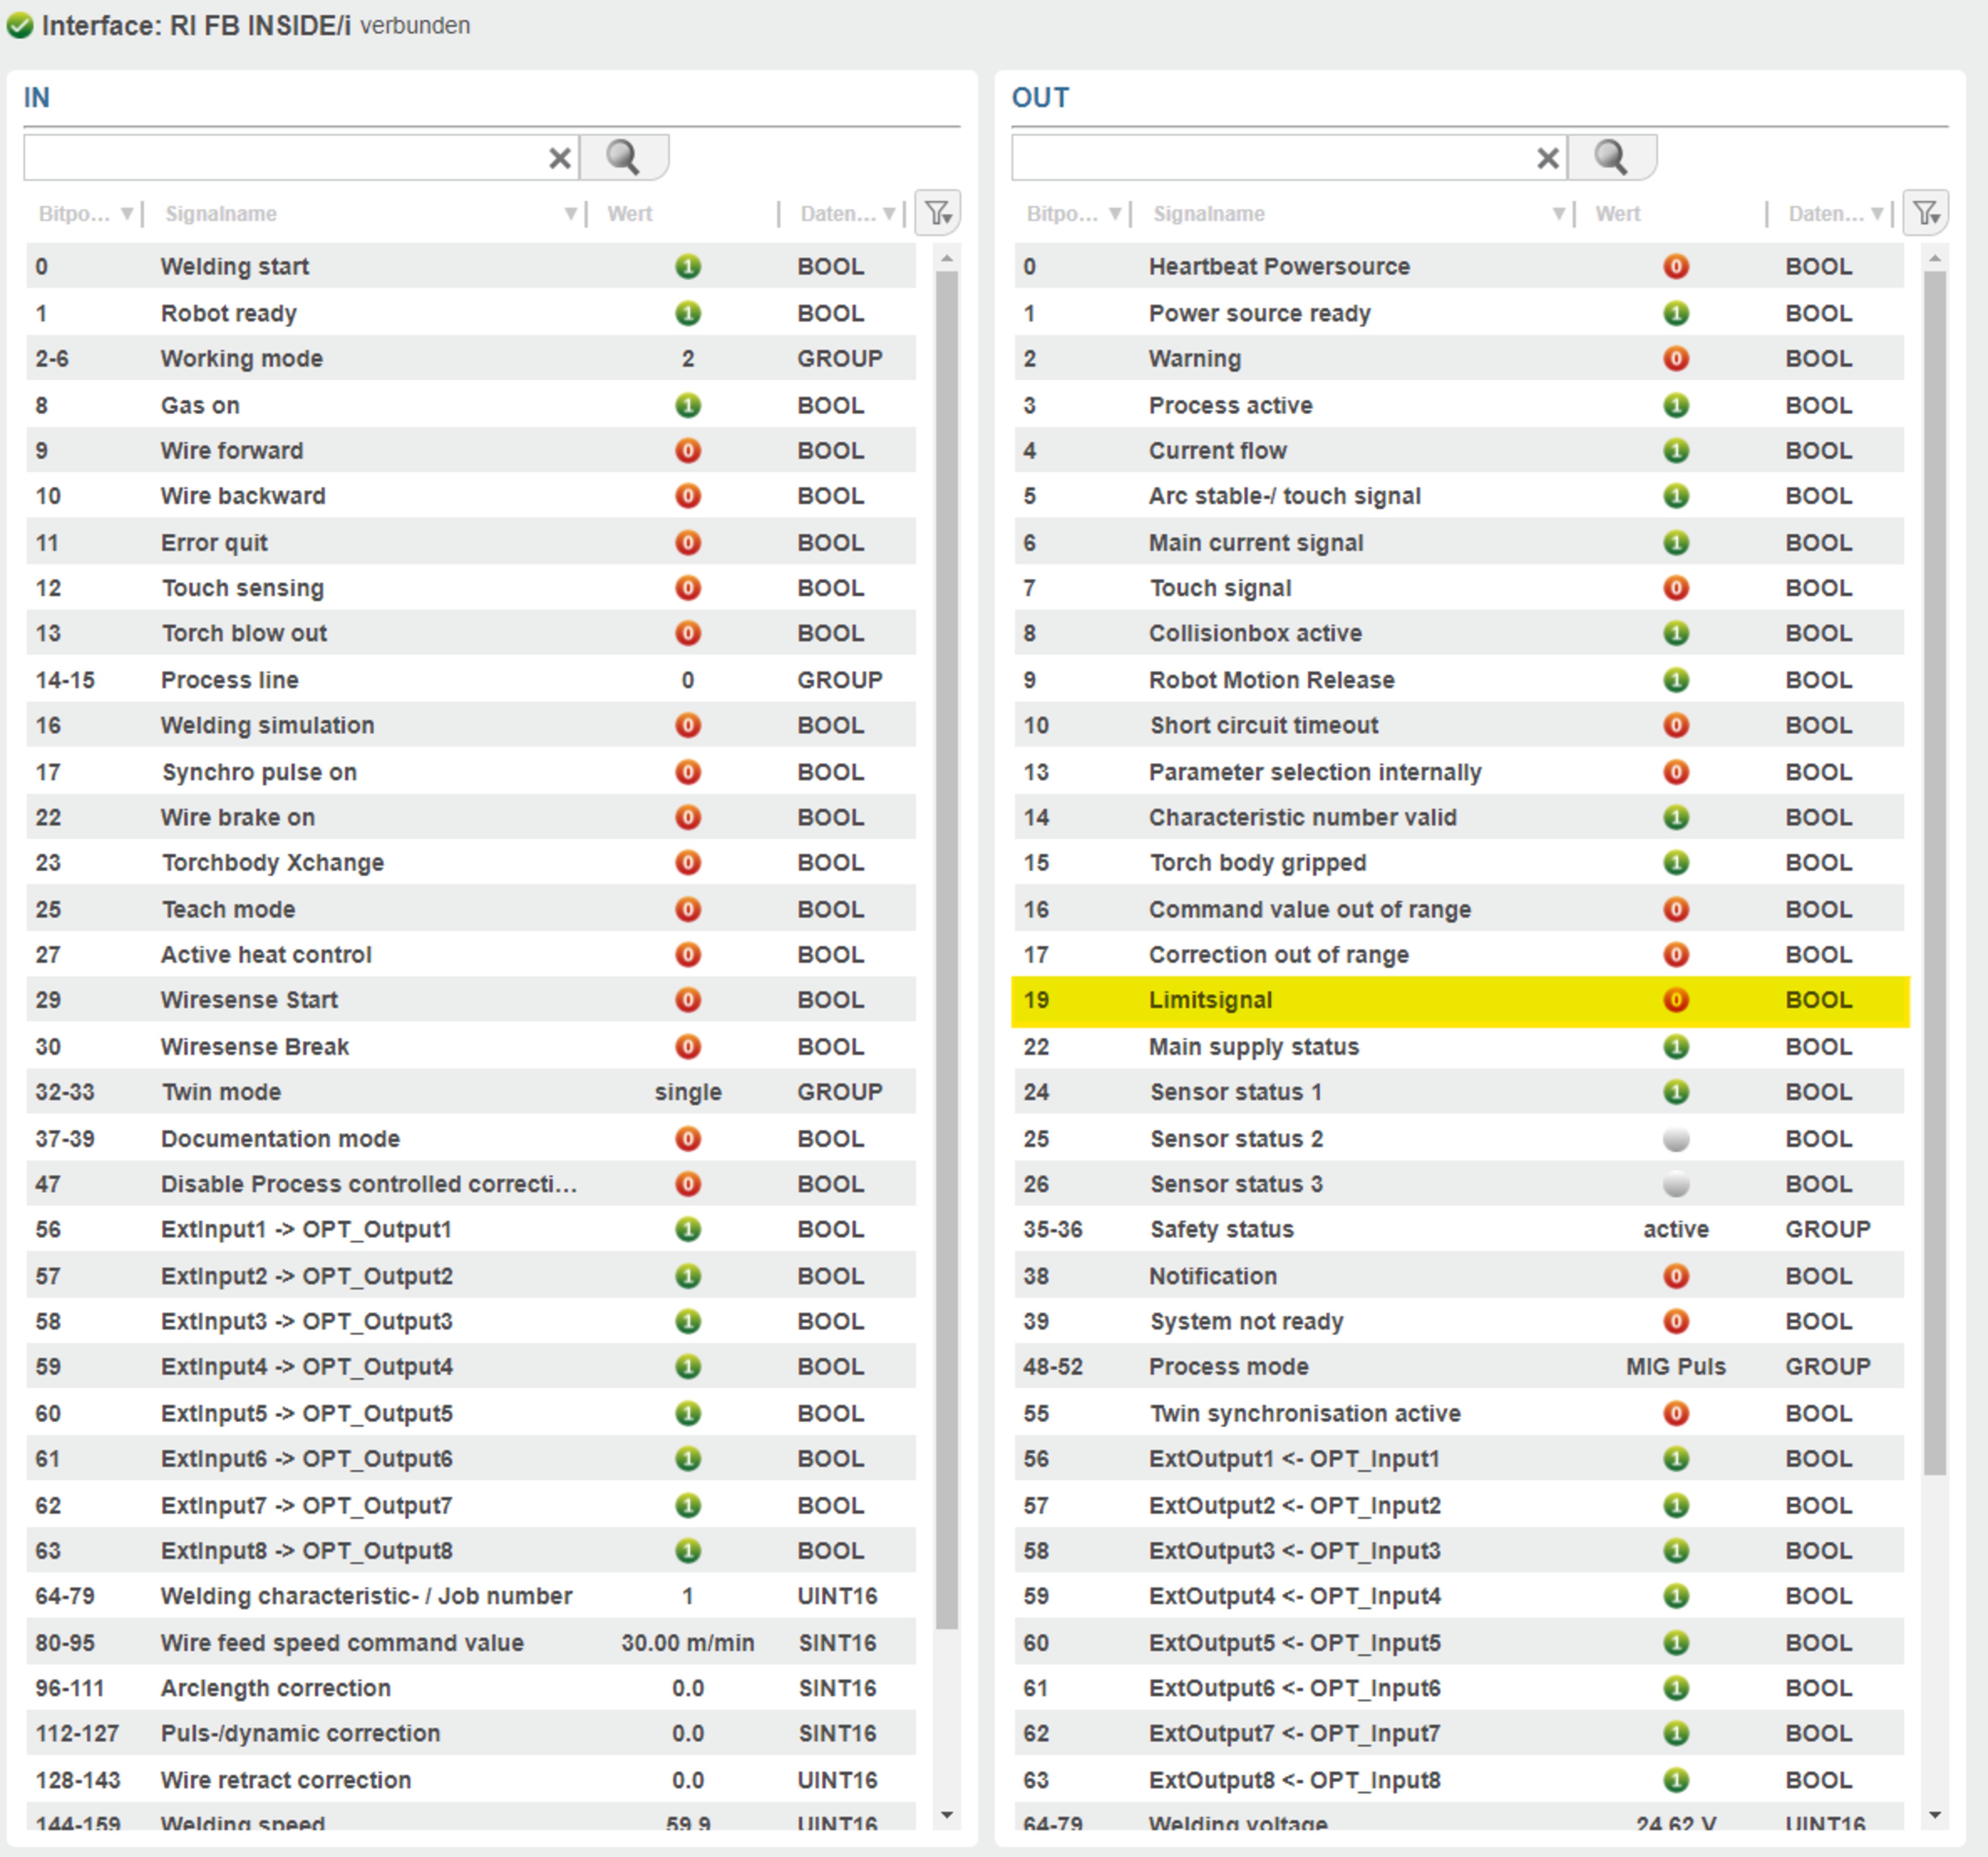
Wskazanie w interfejsie; Limitsignal = Low
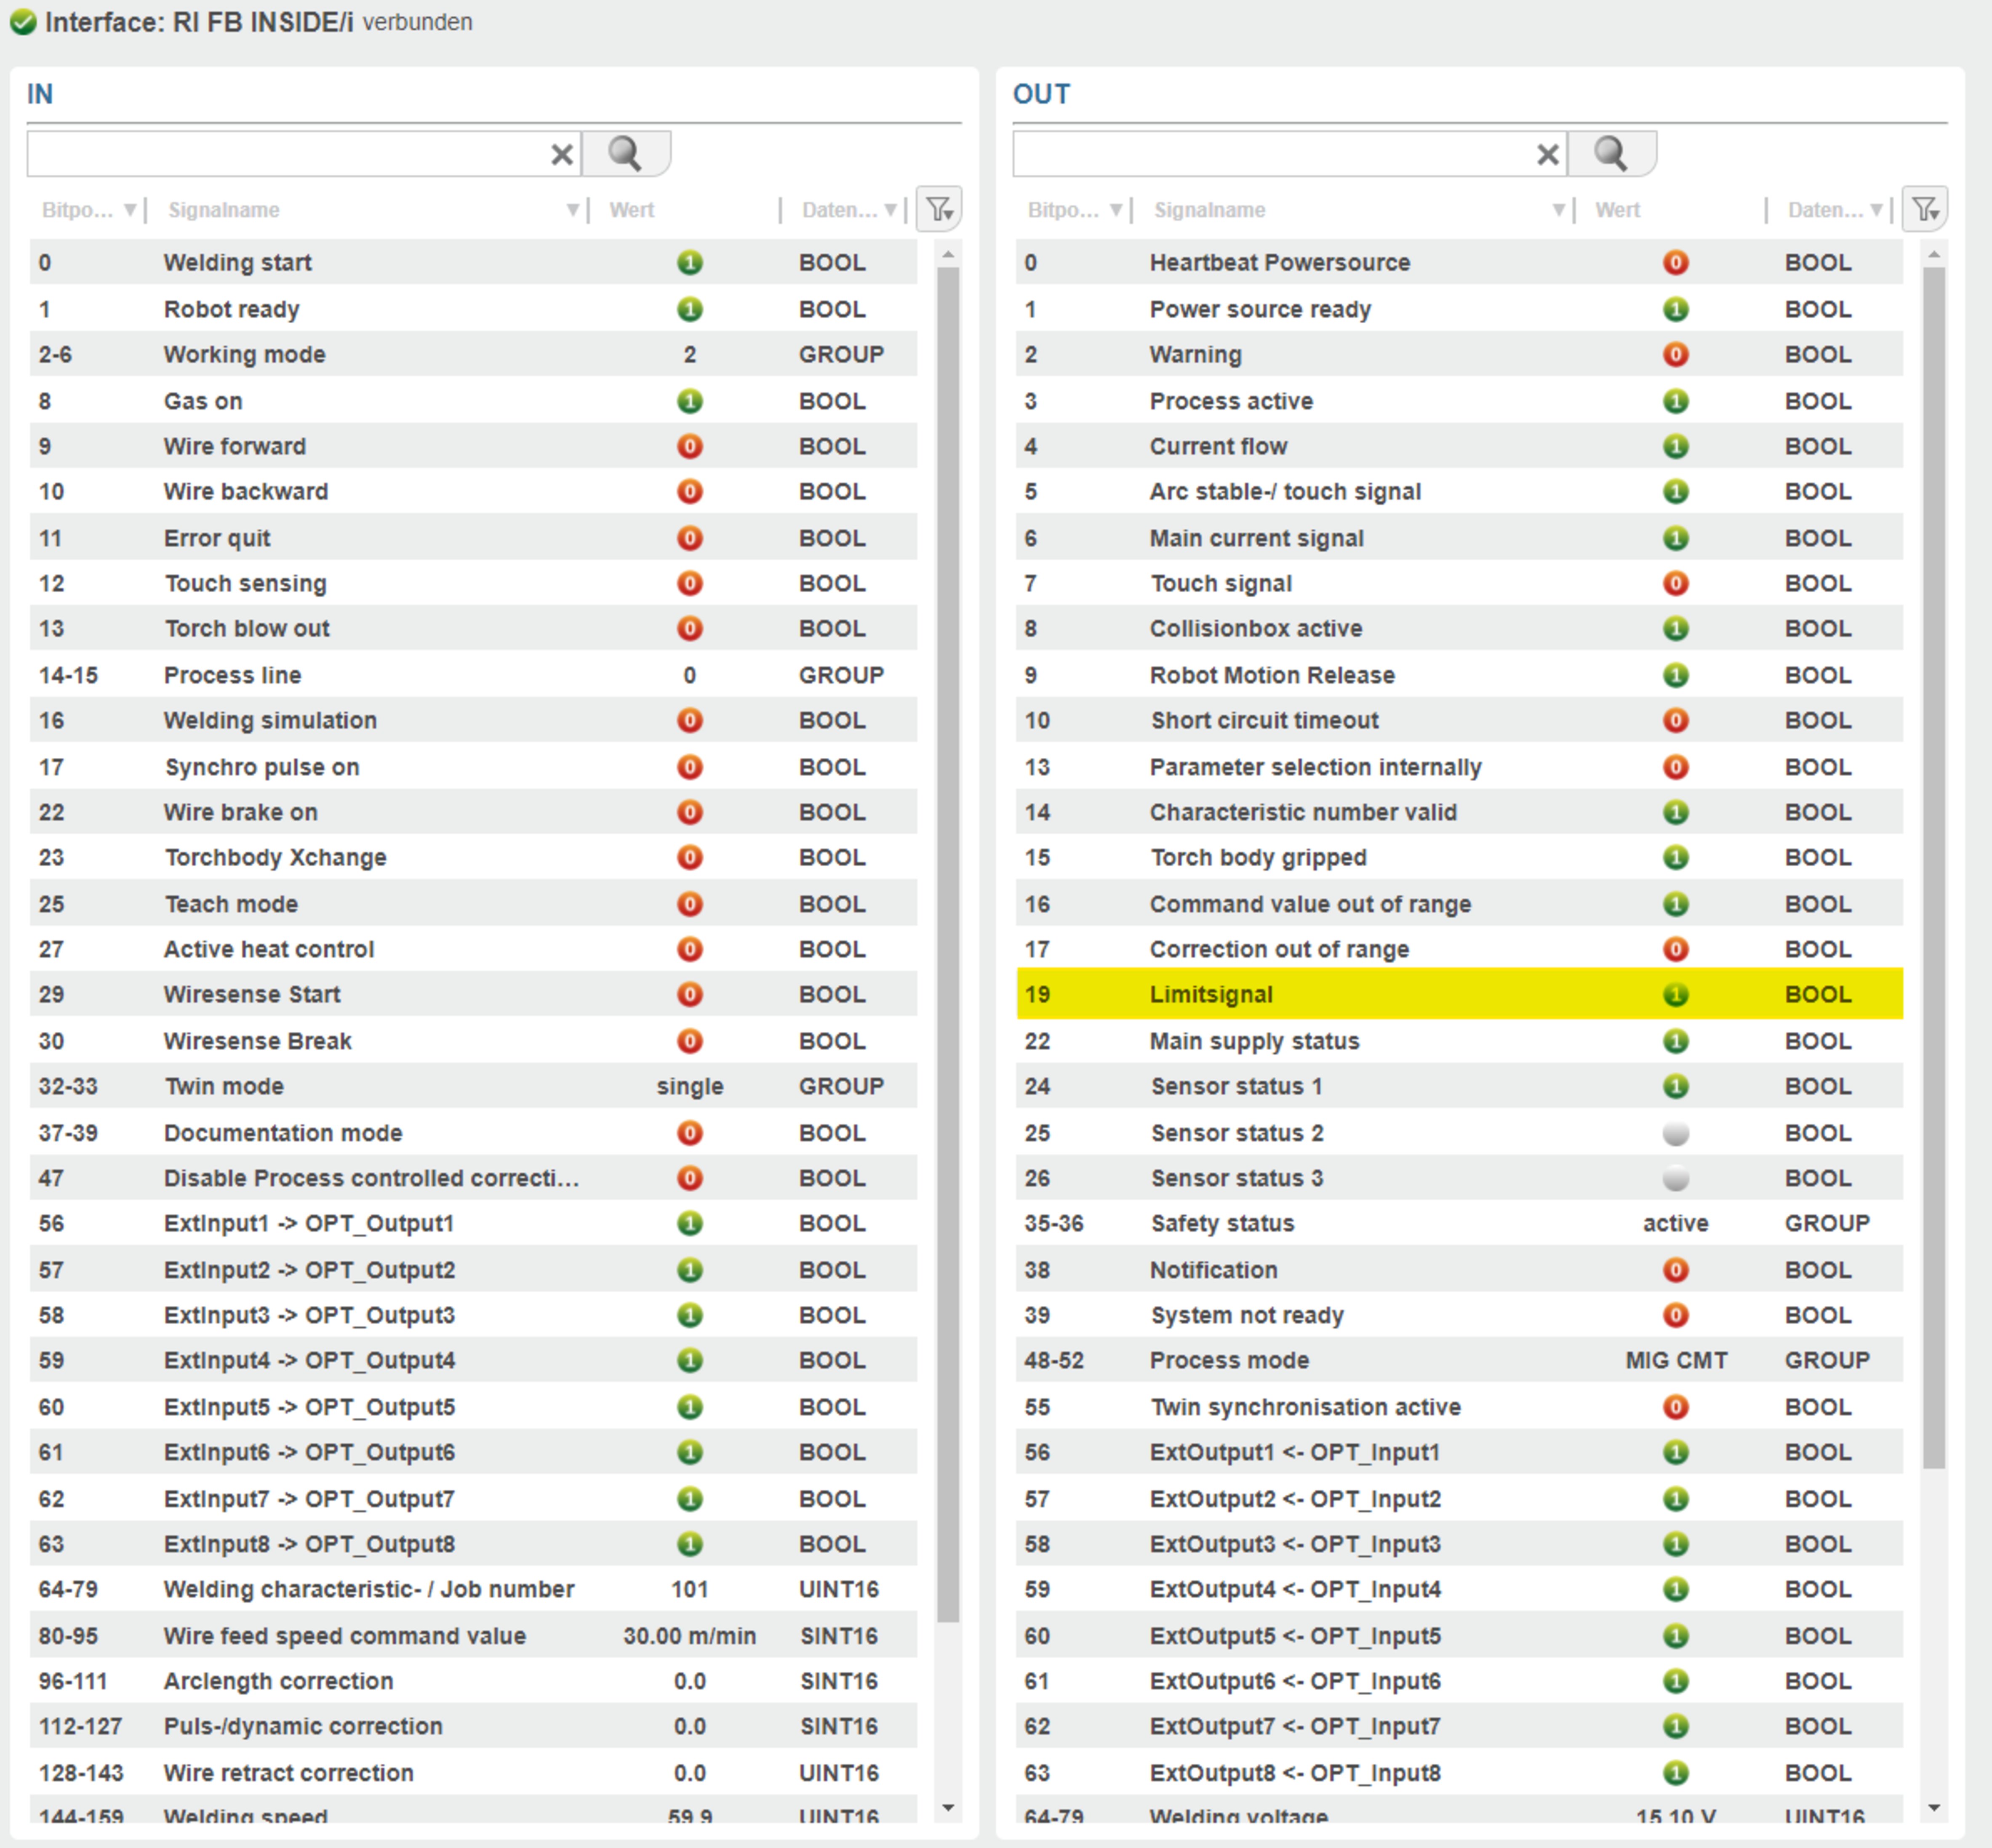
Wskazanie w interfejsie; Limitsignal = High
Smart Manager + OPT/i Jobs (4,067,002)
Jeżeli uaktywniono pakiet funkcji OPT/i Jobs, żądane limity można zdefiniować także poprzez funkcję Smart Manager:
Definiowanie limitu w Smart Manager
Informacje o przekroczeniu lub nieosiągnięciu limitów są wyświetlane także w funkcji Smart Manager :
Smart Manager
Smart Manager
Sygnalizowanie przekroczenia lub nieosiągnięcia limitów we wskazaniach danych systemowych funkcji Smart Manager:
Wskazanie danych systemowych w funkcji Smart Manager
Parametry objęte przekroczeniem lub nieosiągnięciem limitu są wyświetlane na czerwono.